FPV dron FPV Drone
Obsah Table of Contents
- Úvod a cíle projektu Introduction and project goals
- Seznam součástek Component List
- Sestavení Assembly
- Sestavený dron Assembled Drone
- Nastavení dronu Drone Configuration
- Nastavení dálkového ovladače Transmitter Setup
- Legislativa Legislation
- Stojan pro dron Drone Stand
- Showcase Showcase
- CAD soubory CAD Files
Úvod a cíle projektu Introduction and project goals
Rád bych úvodem poděkoval studijnímu programu Kybernetika a robotika na ČVUT FEL za zafinancování většiny tohoto projektu. Velmi si vážím toho, že fakulta podporuje studentské aktivity i nad rámec běžné výuky. I would like to start by thanking the Cybernetics and Robotics study program at CTU FEE for funding most of this project. I highly appreciate that the faculty supports student activities beyond regular classes.
Cílem bylo postavit cenově dostupného (do 10 000 Kč), avšak výkonného a kvalitního 5" freestyle FPV drona. The goal was to build an affordable (under 10,000 CZK), yet powerful and high-quality 5" freestyle FPV drone.
Seznam součástek Component List
- Rám: Readytosky Johnny 5" V2 Frame: Readytosky Johnny 5" V2
- 3D tisknuté díly: Readytosky Johnny 5" V2 - držáky antén 3D Print Parts: Readytosky Johnny 5" V2 - antenna mounts
- Pásky na baterii: 2× Rotorama battery strap - pogumovaný Kevlar 20×250 mm Battery Straps: 2× Rotorama battery strap - rubberized Kevlar 20×250 mm
- Řídicí jednotka & ESC Stack: Skystars F4 V4 + KO50A BLS Flight Controller & ESC Stack: Skystars F4 V4 + KO50A BLS
- Motory: 4× iFlight XING-E Pro 2207 1800KV Motors: 4× iFlight XING-E Pro 2207 1800KV
- Vrtule: HQProp 5×4,3×3 V2S Durable Propellers: HQProp 5×4.3×3 V2S Durable
- LiPo baterie: CNHL Black Series 1300mAh 6S 130C LiPo Battery: CNHL Black Series 1300mAh 6S 130C
- Vysílačka: RadioMaster Pocket ELRS Transmitter: RadioMaster Pocket ELRS
- Baterie do vysílačky: 2× Samsung 35E 18650 3400mAh 8A Transmitter Batteries: 2× Samsung 35E 18650 3400mAh 8A
- Přijímač: SpeedyBee ELRS Nano 2.4G - TCXO Receiver: SpeedyBee ELRS Nano 2.4G - TCXO
- FPV kamera: Caddx Ratel 2 Micro FPV Camera: Caddx Ratel 2 Micro
- Video vysílač (VTX): JHEMCU VTX30 25-800mW Video Transmitter (VTX): JHEMCU VTX30 25-800mW
- FPV brýle: DMKR 008D Pro FPV Goggles: DMKR 008D Pro
- Anténa: iFlight Albatross V2.1 - 180mm RHCP RP-SMA Antenna: iFlight Albatross V2.1 - 180mm RHCP RP-SMA
- Ochrana proti zkratu (Smoke Stopper): VIFLY ShortSaver V2 Smoke Stopper: VIFLY ShortSaver V2
Sestavení Assembly
Dron budu stavět na relativně malém freestylovém rámu Johnny 5″ V2. Tento rám by měl být snadný na sestavení, je tedy vhodný pro začátečníky, jako jsem já. I will be building the drone on a relatively small freestyle frame, the Johnny 5″ V2. This frame should be easy to assemble, making it suitable for beginners like me.
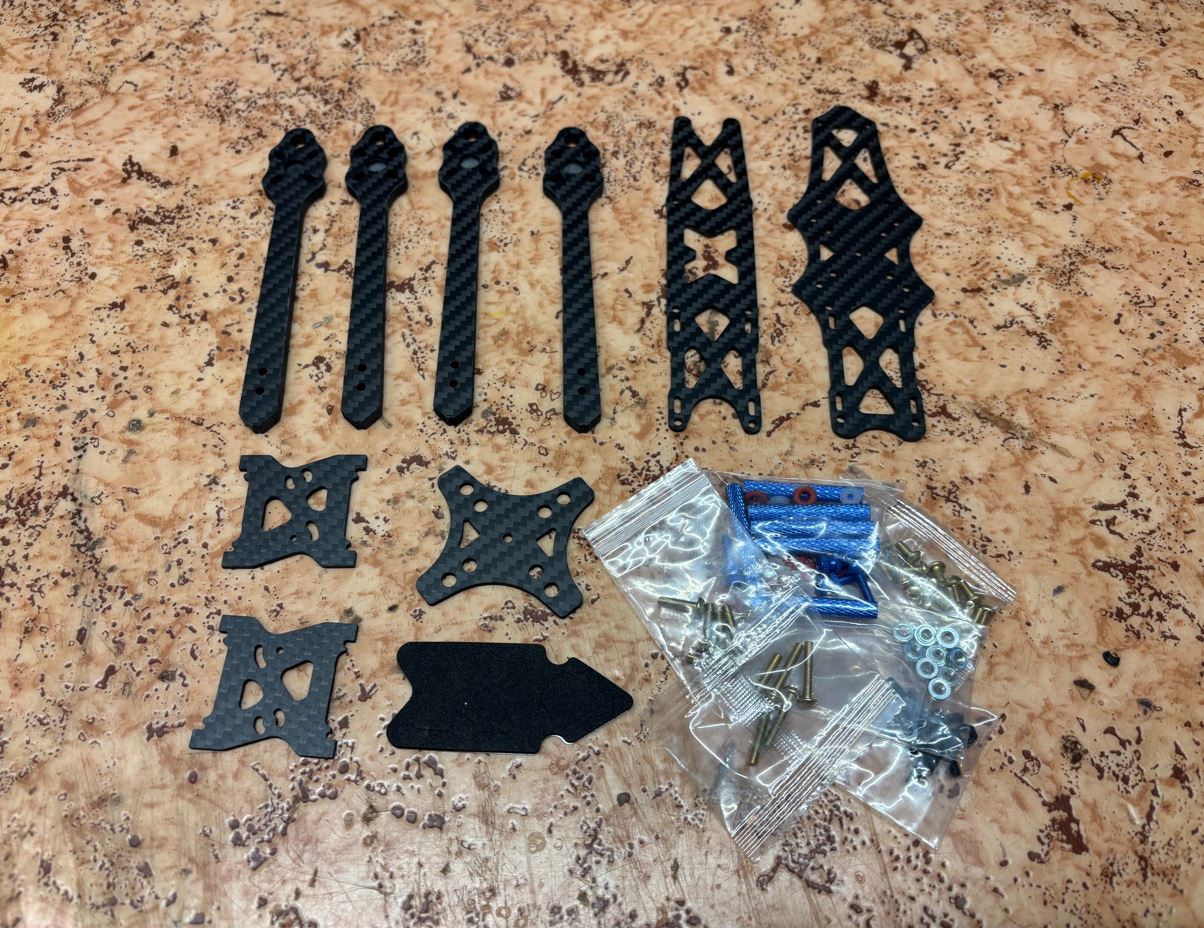
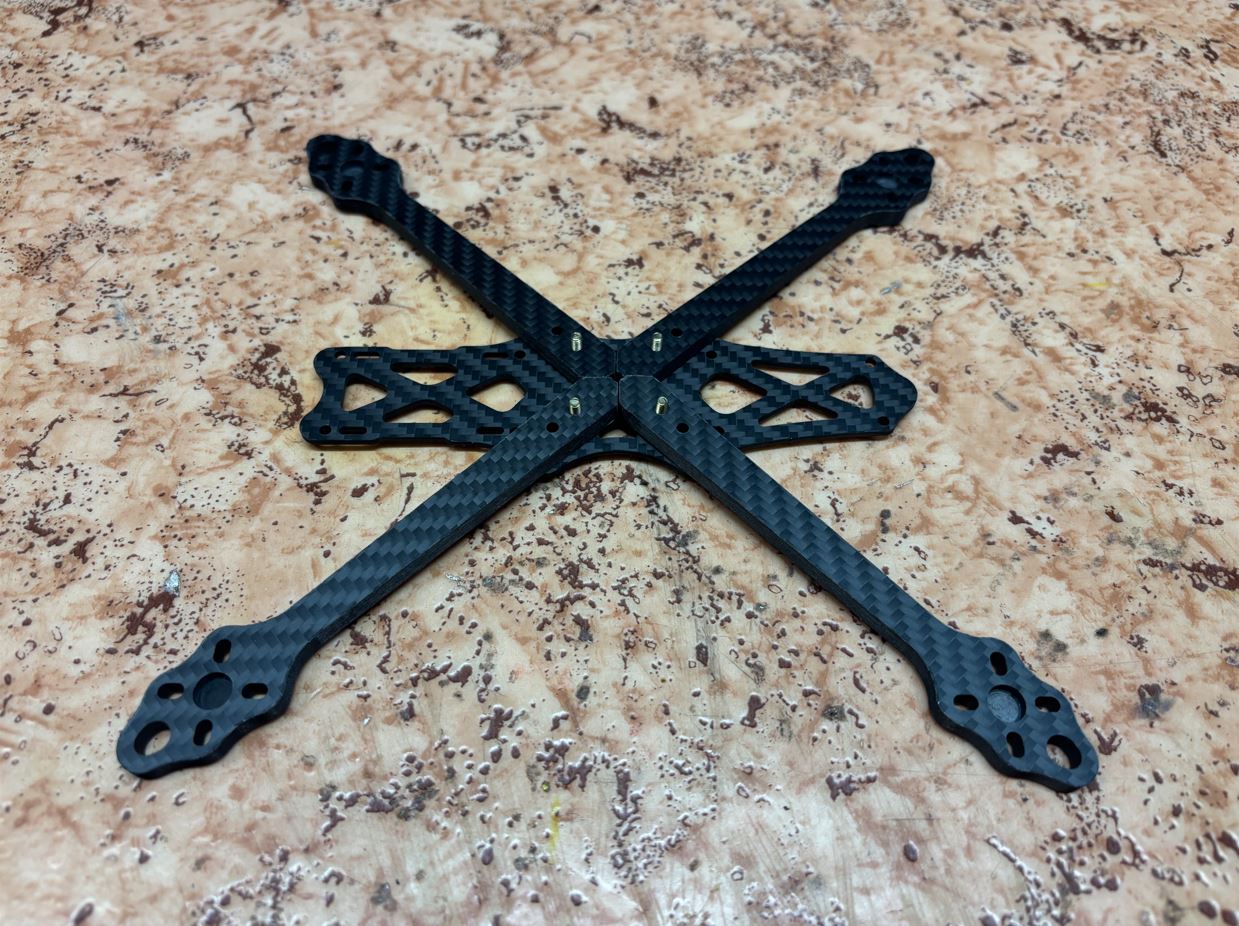
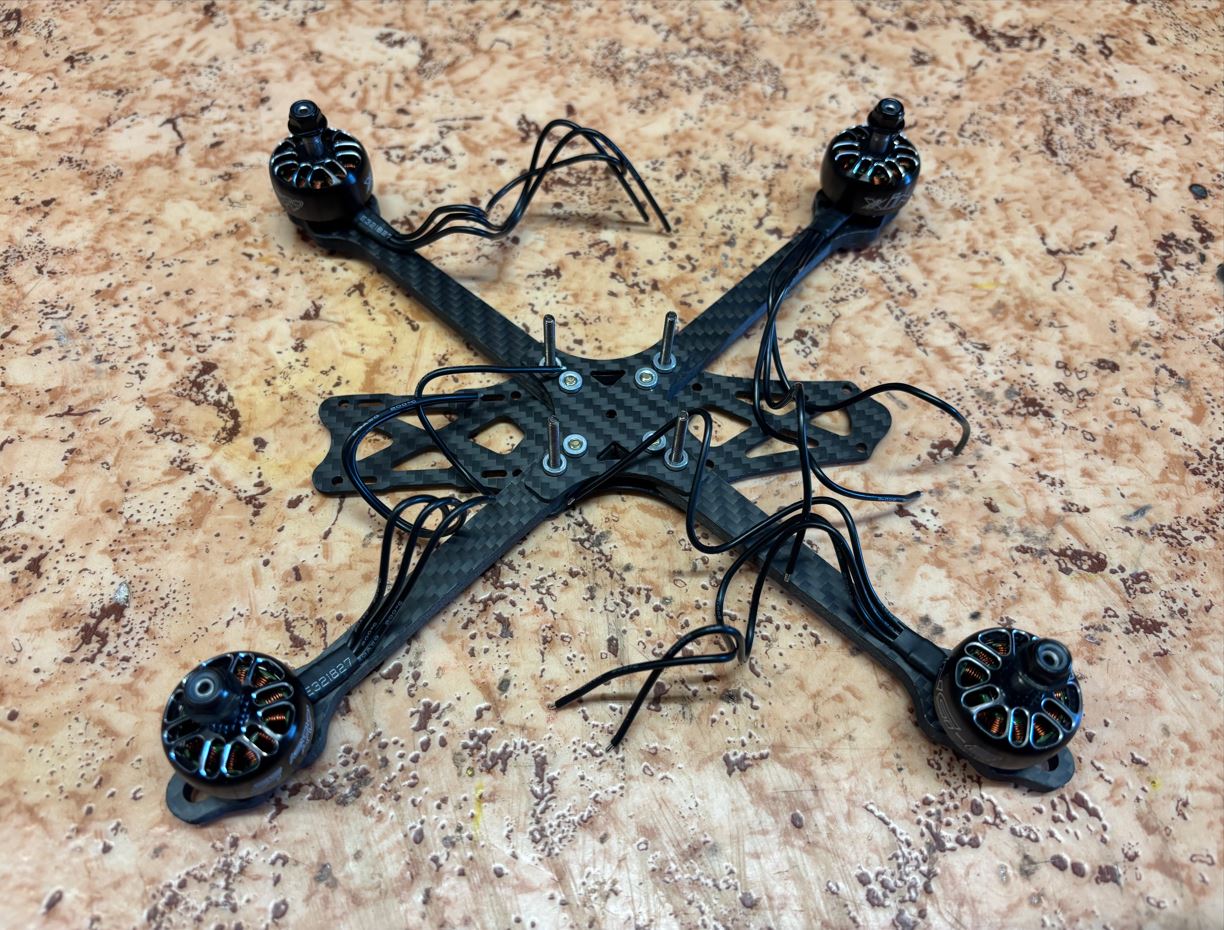
Začal jsem montáží spodního patra. Do vnitřních středových otvorů spodní desky jsem vložil šrouby a volně jsem na ně nasadil ramena dronu. I started by assembling the bottom deck. I inserted screws into the inner center holes of the bottom plate and loosely attached the drone arms to them.
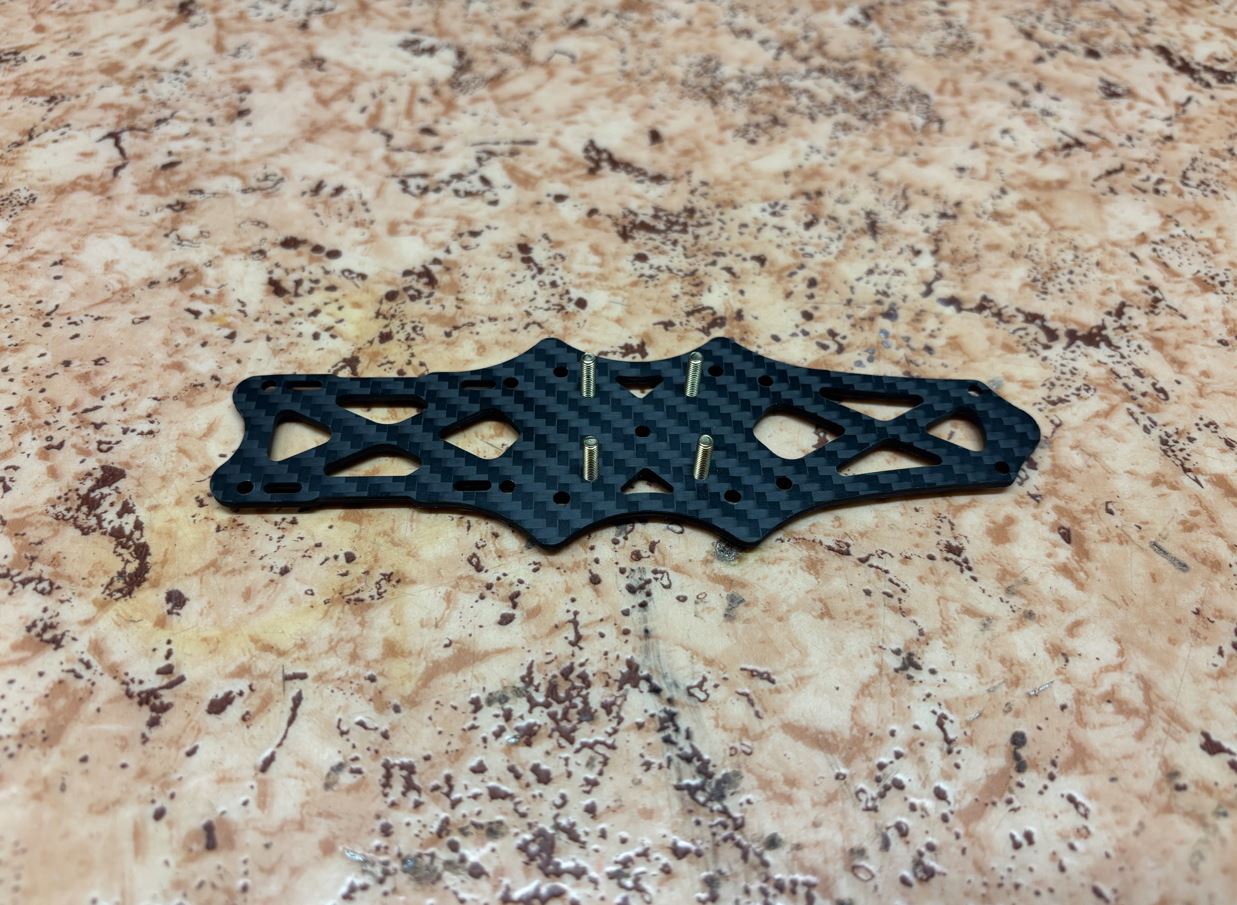
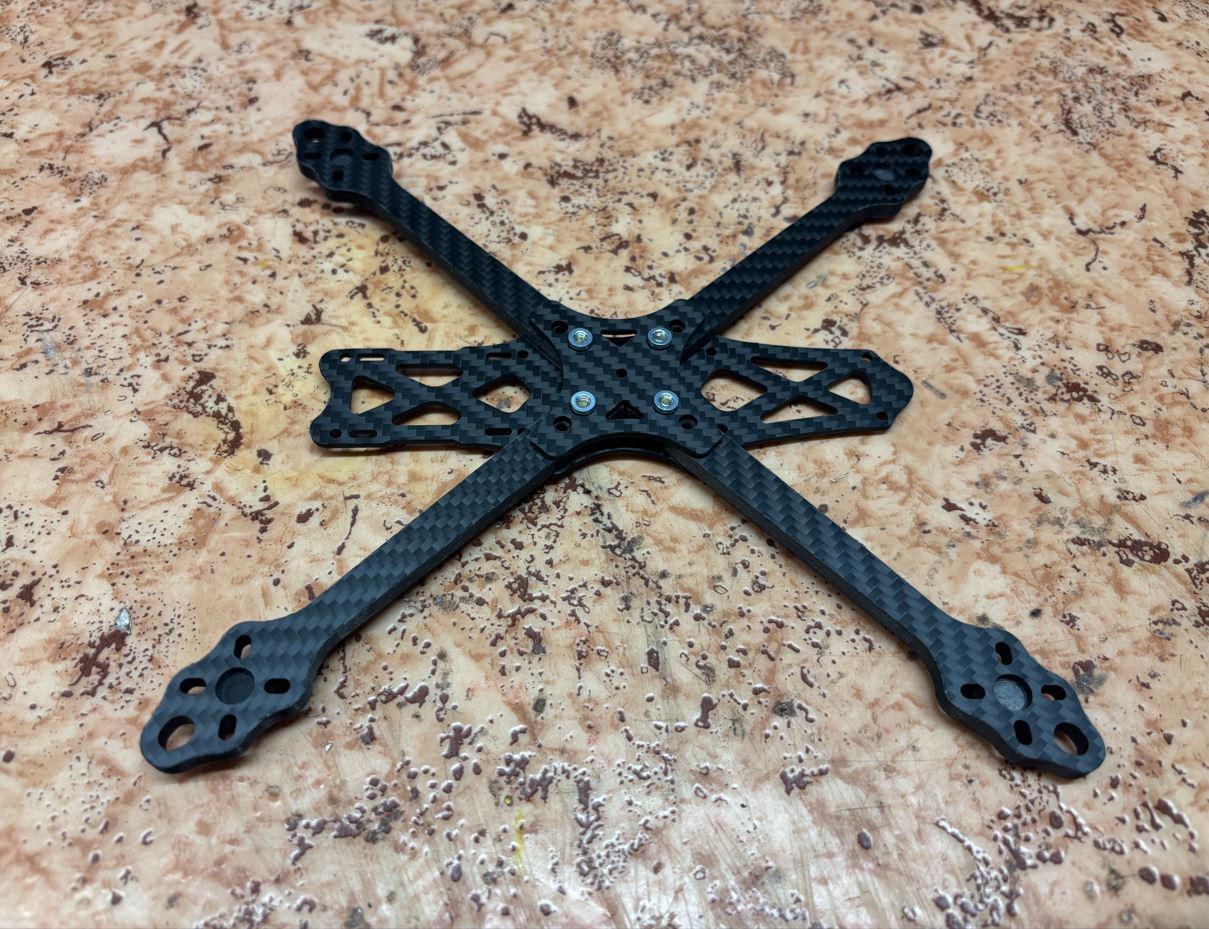
Na tyto šrouby jsem následně přidal střední zpevňovací desku a zlehka ji zajistil maticemi. Matice jsem v této fázi nedotahoval úplně, aby si díly mohly při dalším kroku "sednout". Next, I added the middle reinforcement plate onto these screws and lightly secured it with nuts. I did not tighten the nuts fully at this stage, allowing the parts to "settle" in the next step.
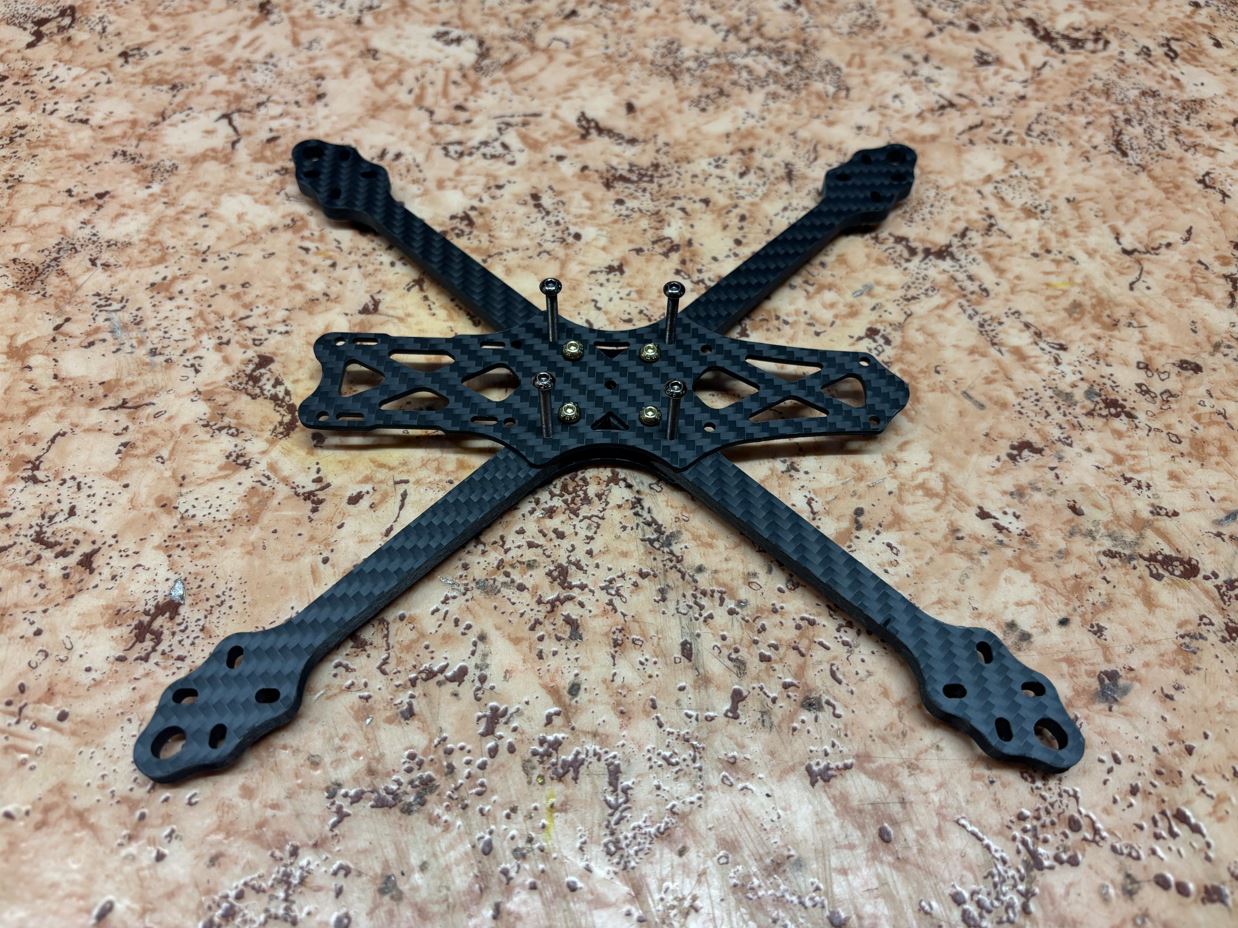
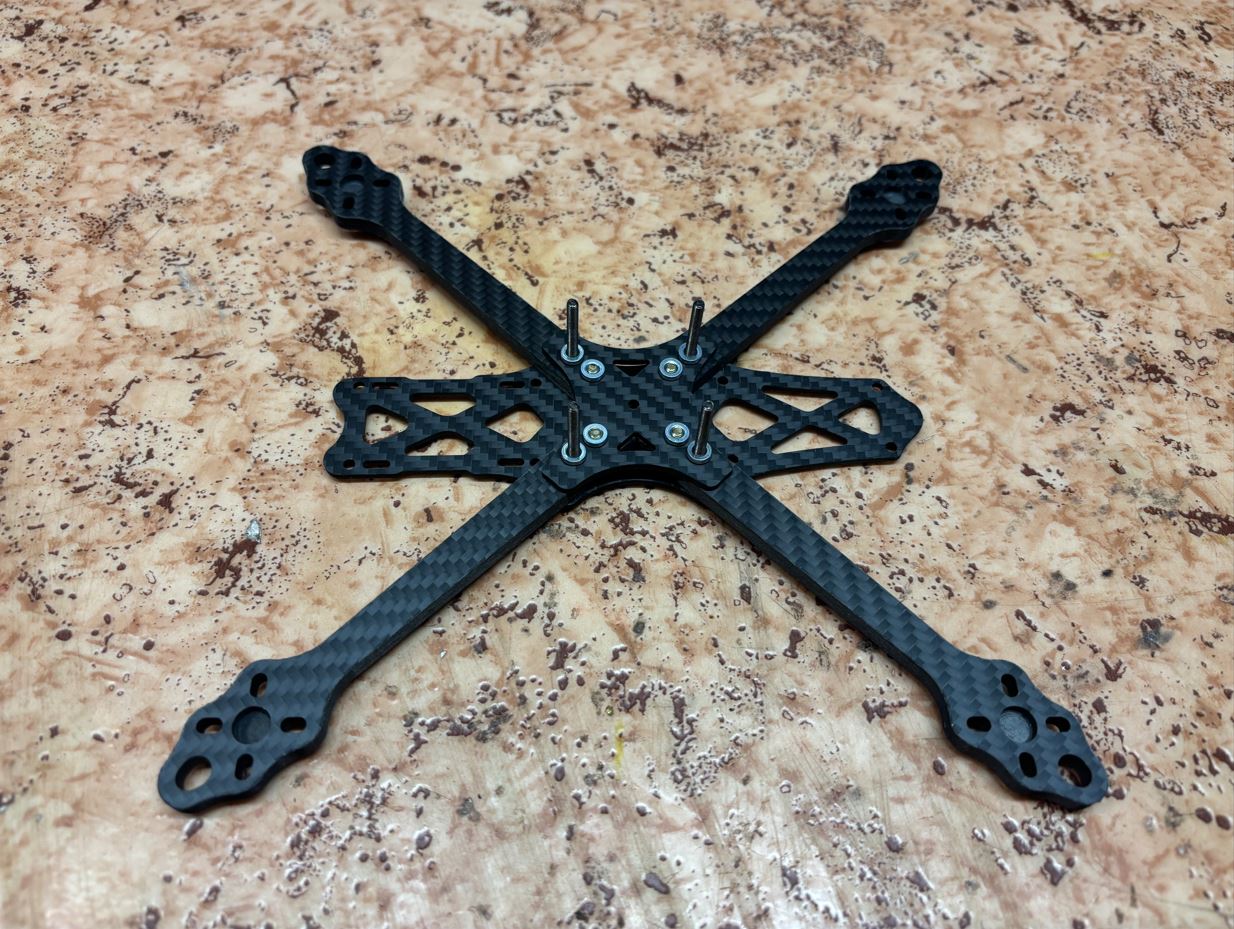
Do zbylých čtyř vnějších otvorů uprostřed rámu jsem zasunul delší šrouby (přiložené k řídicí jednotce a regulátoru) a opět je zajistil maticemi. Následně jsem celou středovou konstrukci a všechny šrouby pevně dotáhl. I inserted longer screws (included with the flight controller and ESC) into the remaining four outer holes in the center of the frame and secured them with nuts again. Afterward, I tightened the entire center structure and all screws firmly.
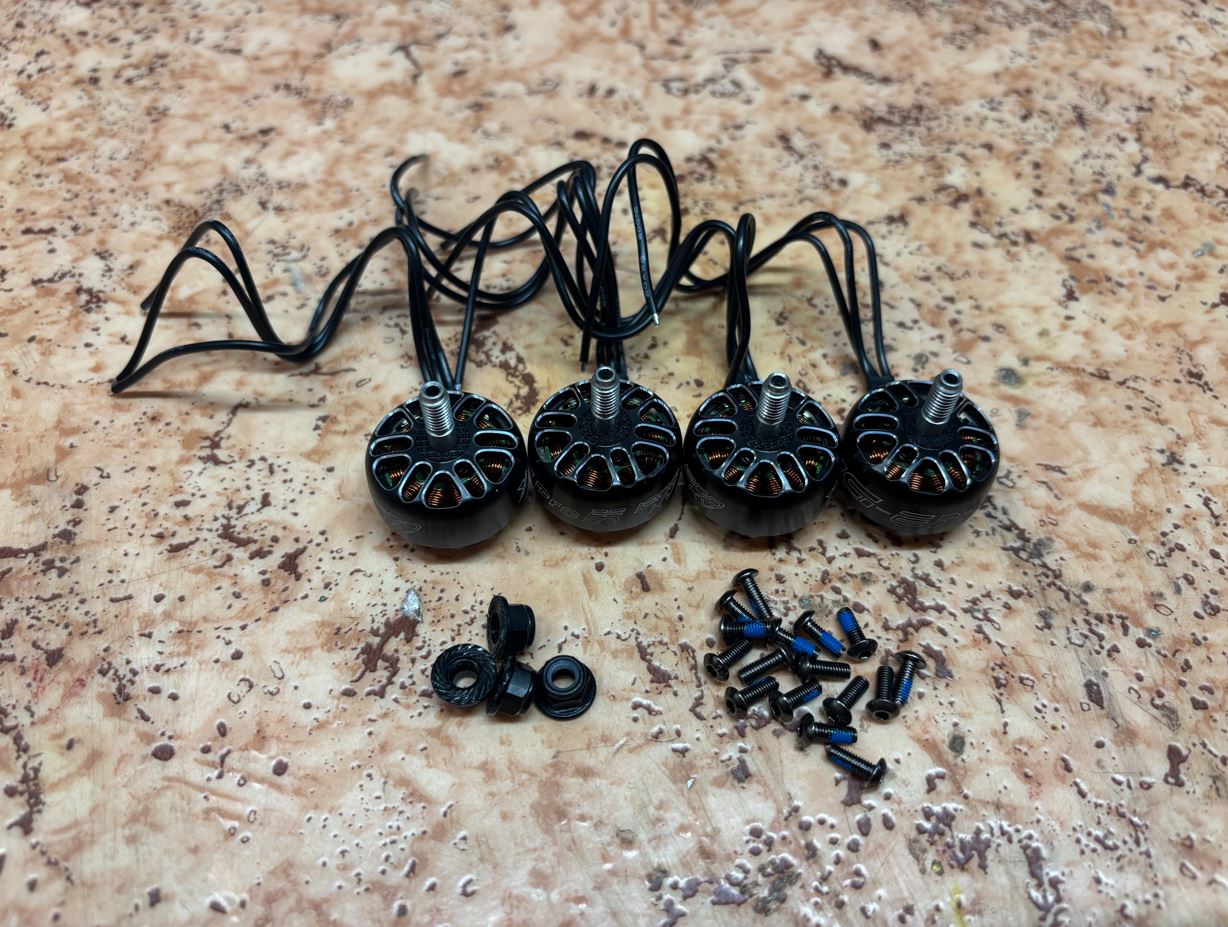
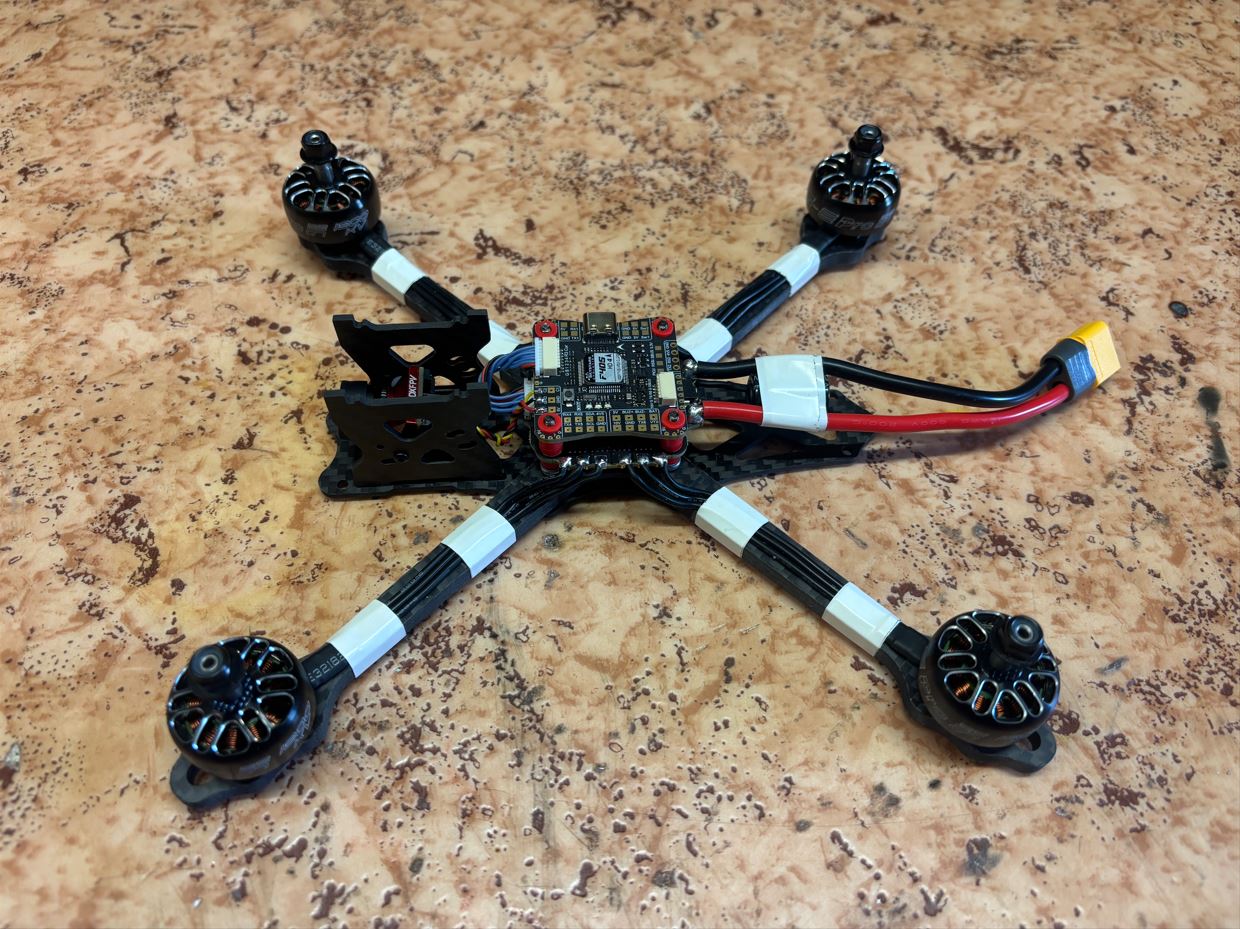
Dalším krokem byla instalace motorů. Každý motor jsem připevnil na konec ramene pomocí čtyř šroubů. Zde je nutné dát si pozor na jejich délku - nesmí být příliš dlouhé, aby nepoškodily vinutí motoru, ale zároveň musí být dostatečně dlouhé, aby v karbonovém rámu pevně držely a nestrhly závit. Motory jsem orientoval tak, aby jejich kabely směřovaly ke středu rámu. Pro jistotu jsem také našrouboval matice k upevnění vrtulí na hřídele, abych je neztratil. The next step was the installation of the motors. I attached each motor to the end of the arm using four screws. It's necessary to pay attention to their length here - they must not be too long to avoid damaging the motor windings, but at the same time long enough to hold firmly in the carbon frame without stripping the thread. I oriented the motors so that their cables pointed towards the center of the frame. To be safe, I also screwed the propeller nuts onto the shafts so I wouldn't lose them.
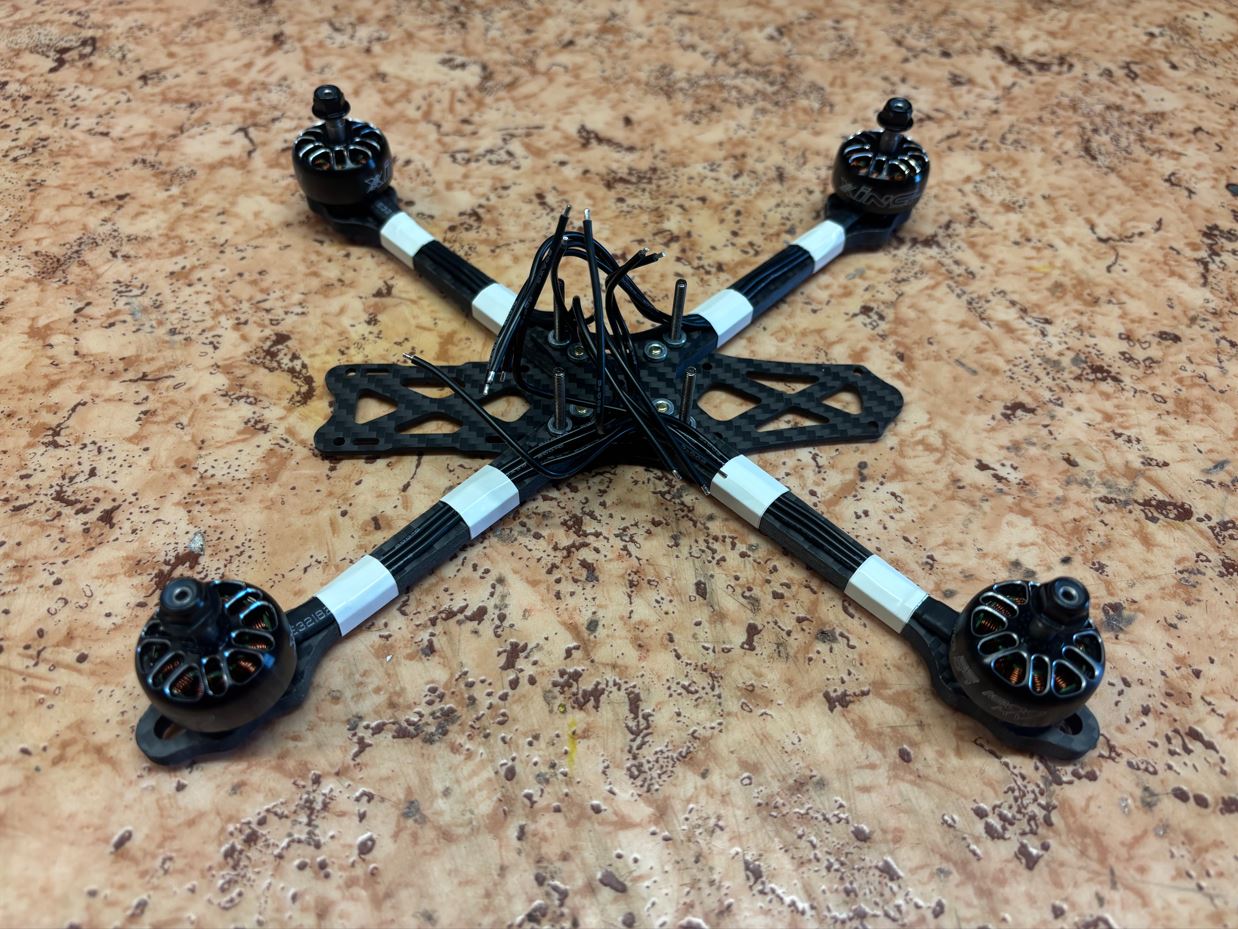
Aby kabely motorů při letu neplandaly a nedošlo k jejich přeseknutí ostrou hranou vrtule, zafixoval jsem je k ramenům na dvou místech (těsně u motoru a u těla rámu) pomocí izolační pásky. To prevent the motor cables from flapping during flight and getting cut by the sharp edge of the propeller, I secured them to the arms in two places (right next to the motor and near the frame body) using electrical tape.
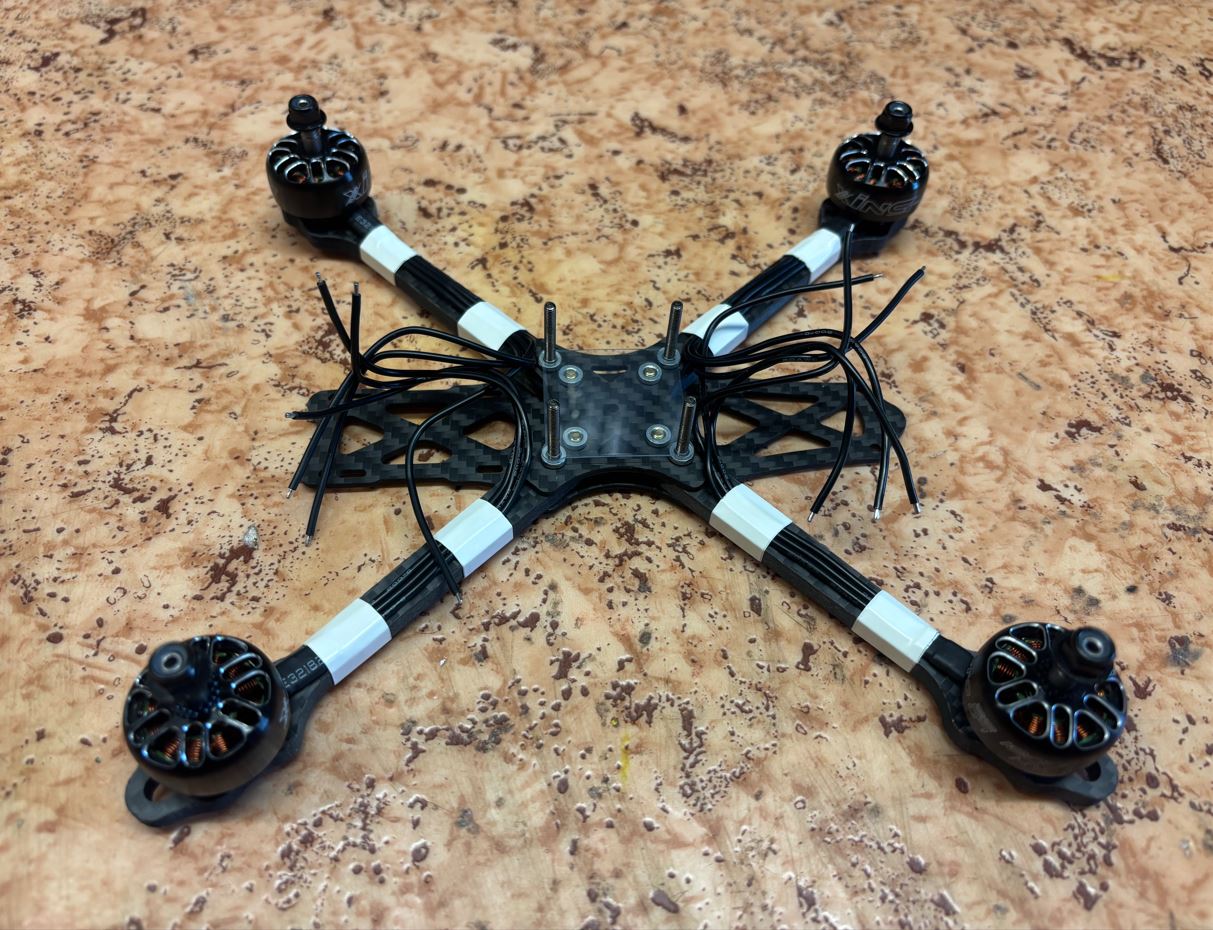
Před instalací elektroniky jsem na delší středové šrouby nasadil průhlednou plastovou izolaci. Ta brání dotyku vodivých částí regulátoru s karbonovým rámem a šrouby a předchází tak zkratu. Before installing the electronics, I placed a transparent plastic insulation over the longer center screws. This prevents the conductive parts of the ESC from touching the carbon frame and screws, thus preventing a short circuit.
Regulátor otáček (ESC) se usazuje na čtyřech středových šroubech přes gumové distanční podložky (tzv. softmounty). Ty pohlcují vibrace z rámu, které by jinak rušily senzory (gyroskop a akcelerometr) na řídicí jednotce a zhoršovaly tak letové vlastnosti dronu. The Electronic Speed Controller (ESC) is mounted on the four center screws using rubber standoffs (known as softmounts). These absorb vibrations from the frame that would otherwise interfere with the sensors (gyroscope and accelerometer) on the flight controller, degrading the drone's flight characteristics.
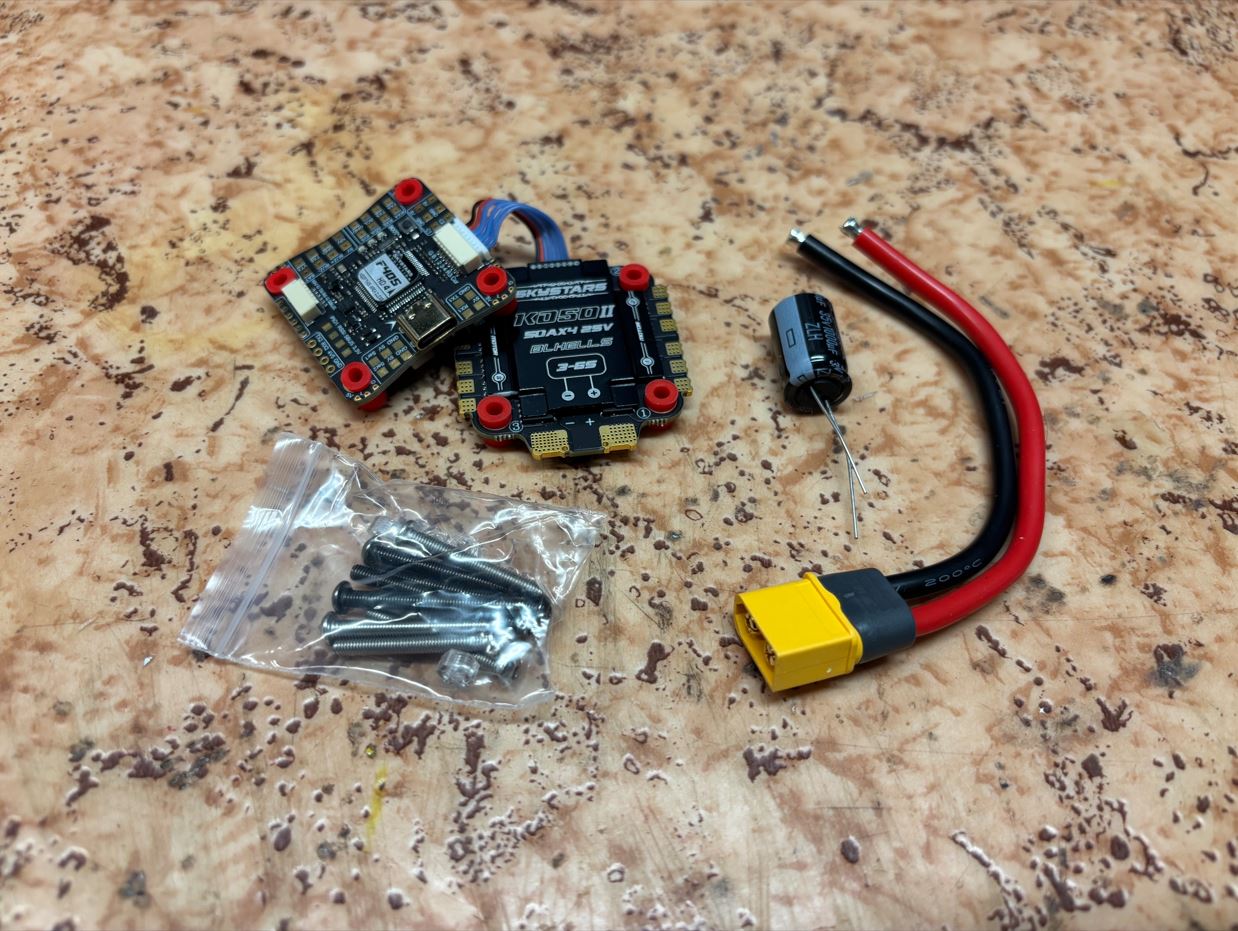
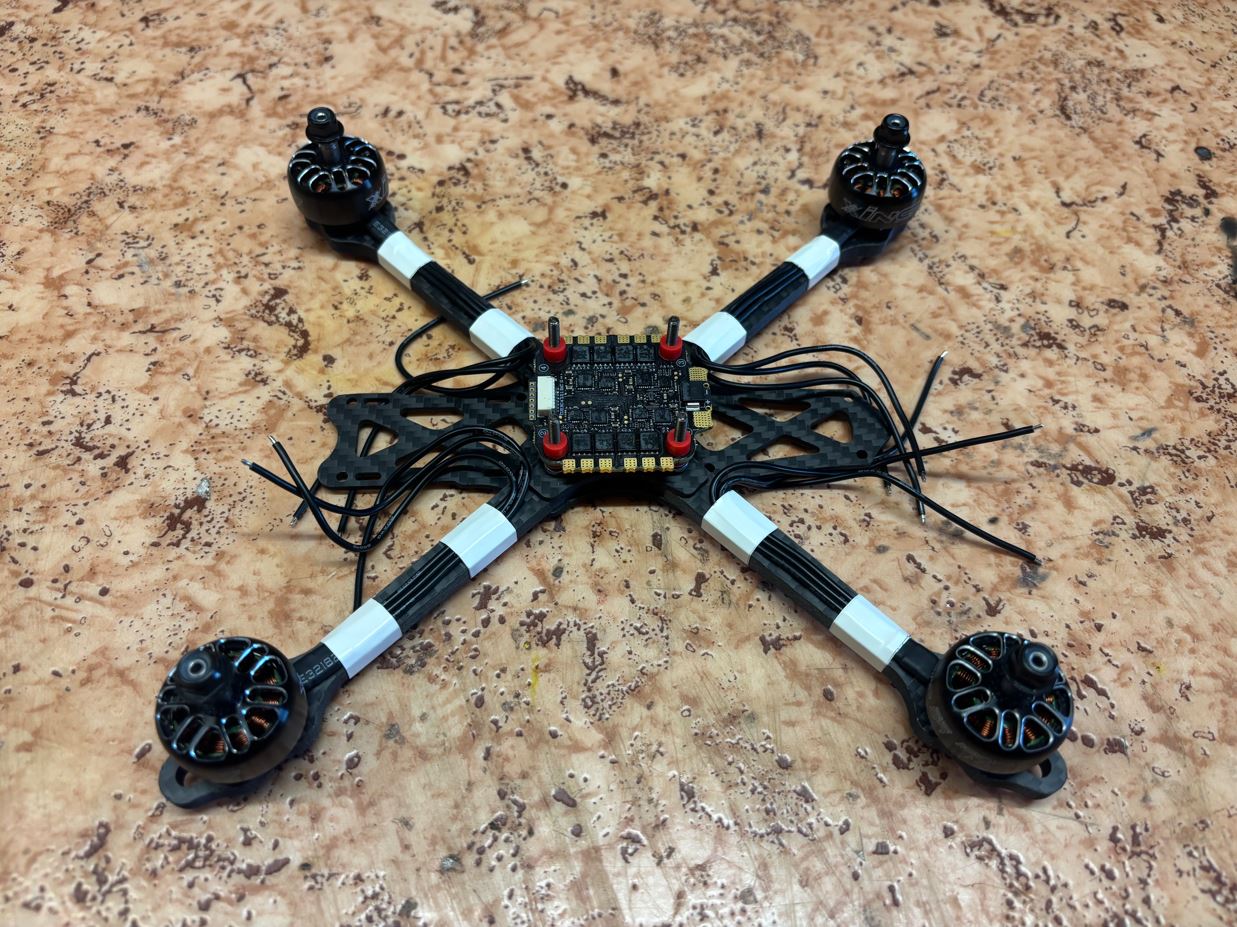
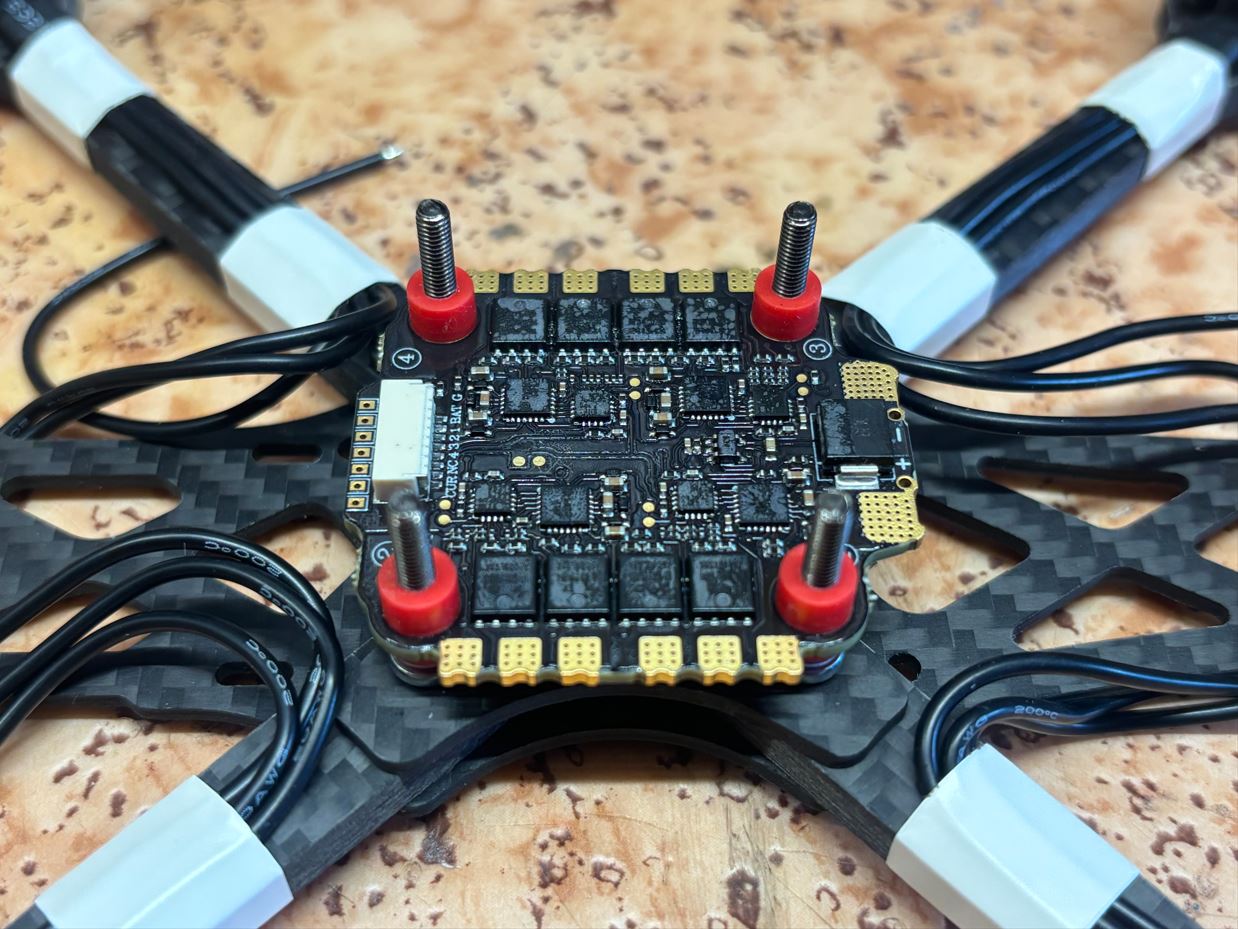
Následovala příprava na pájení. Pocínoval jsem si všechny plošky na regulátoru určené pro motory a napájení. Zejména velké plochy pro baterii velmi rychle odváděly teplo. Použil jsem proto široký pájecí hrot, teplotu páječky jsem zvýšil na 400 °C a použil jsem olovnatou pájku. Pro usnadnění práce jsem aplikoval tavidlo. Vzhledem k tomu, že bylo elektricky vodivé, musel jsem po pájení desku regulátoru vyčistit 99% isopropylalkoholem a kartáčkem. Next came the preparation for soldering. I tinned all the pads on the ESC meant for the motors and power. The large battery pads in particular dissipated heat very quickly. Therefore, I used a broad soldering tip, increased the iron's temperature to 400 °C, and used leaded solder. To make the work easier, I applied flux. Since it was electrically conductive, I had to clean the ESC board with 99% isopropyl alcohol and a brush after soldering.
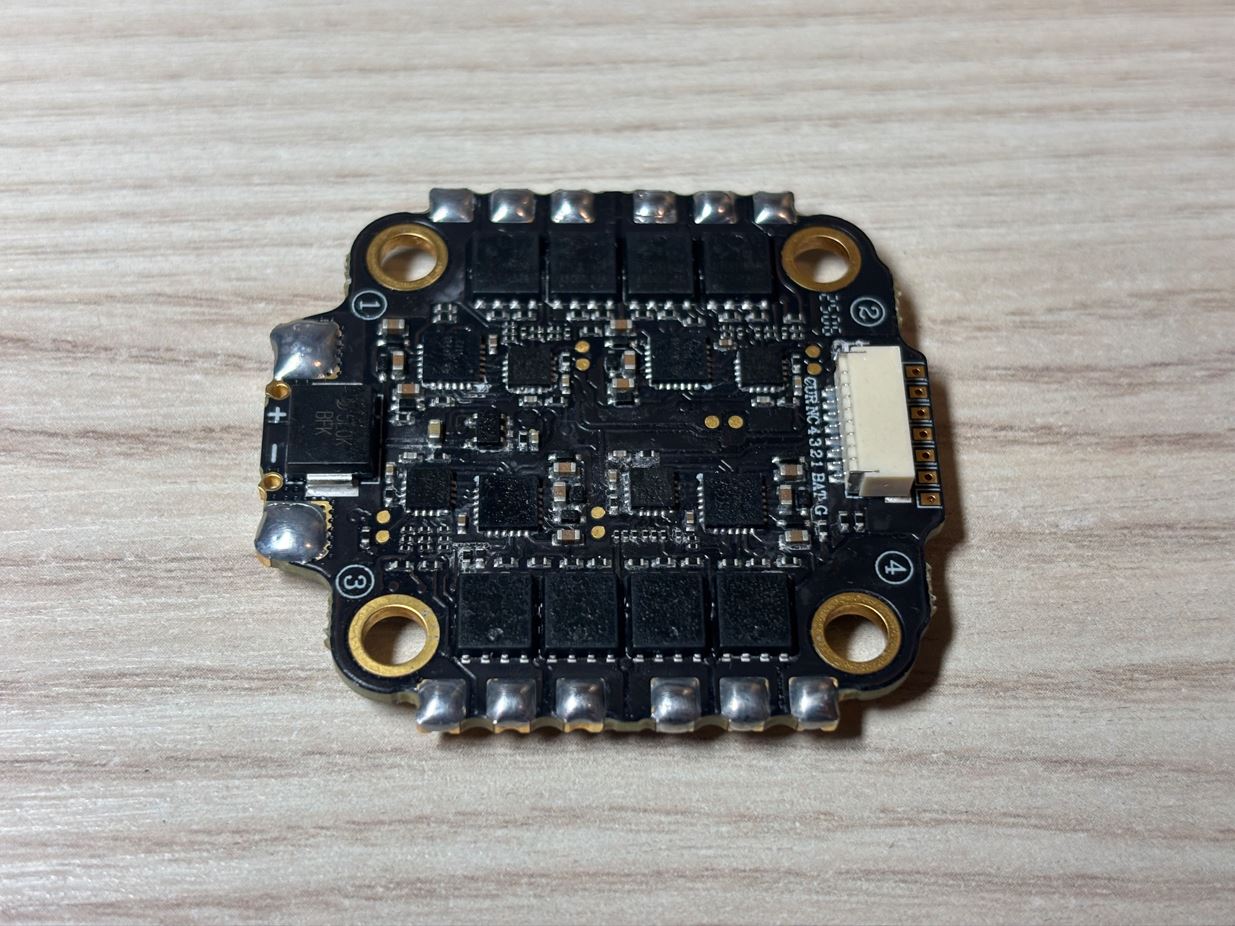
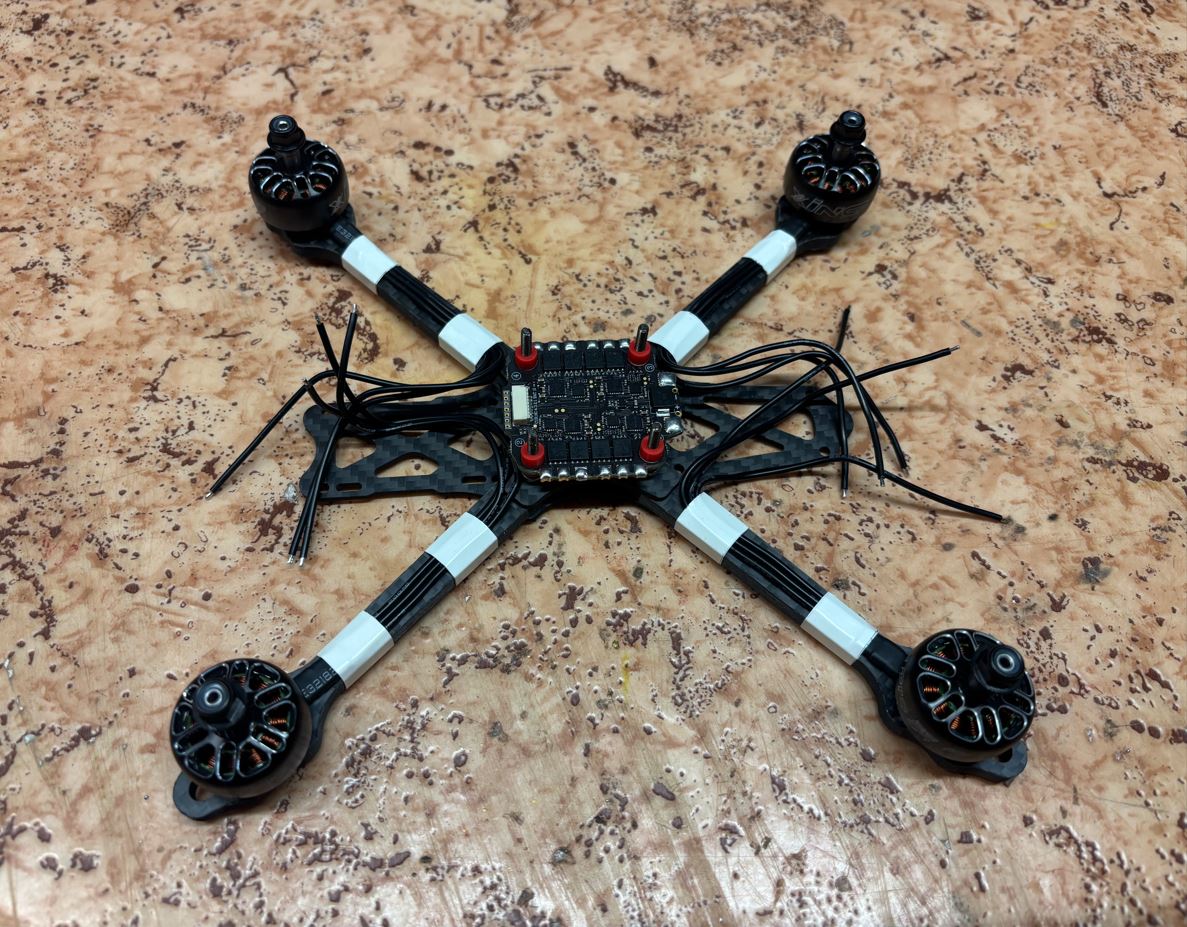
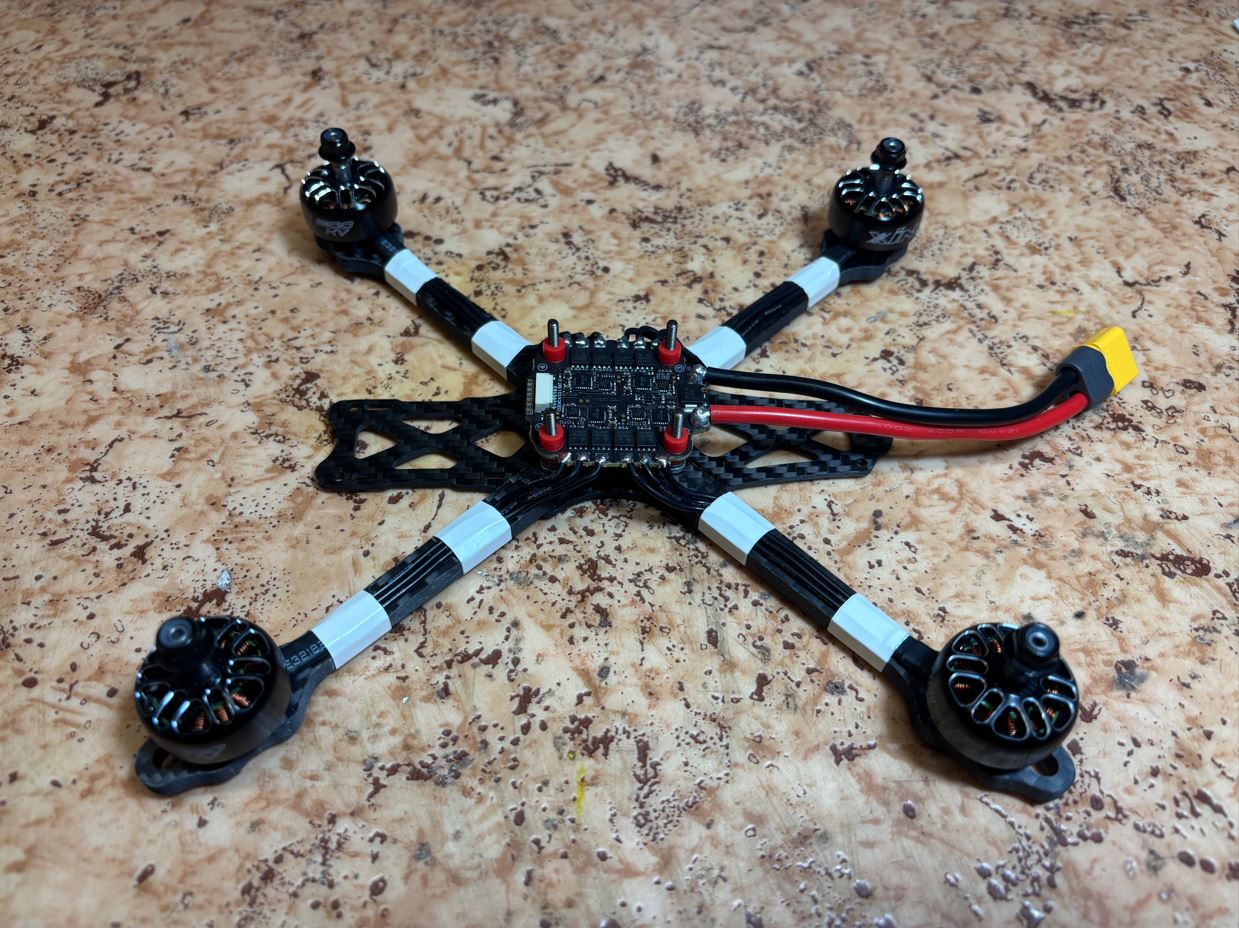
Před samotným pájením jsem všechny kabely zakrátil na minimum, aby v rámu nepřekážely. Poté jsem konce vodičů odizoloval na délku plošky na regulátoru a pocínoval je. Trojici kabelů od každého motoru lze připájet v libovolném pořadí - přehozením dvou fází se pouze změní směr otáčení motoru, což lze později upravit softwarově v konfigurátoru. Následně jsem připájel hlavní napájecí kabel s konektorem XT60 (červený na +, černý na -). Before the actual soldering, I shortened all cables to a minimum so they wouldn't get in the way inside the frame. Then I stripped the wire ends to the length of the ESC pads and tinned them. The three cables from each motor can be soldered in any order - swapping two phases only changes the motor's rotation direction, which can be adjusted via software in the configurator later. Subsequently, I soldered the main power cable with the XT60 connector (red to +, black to -).
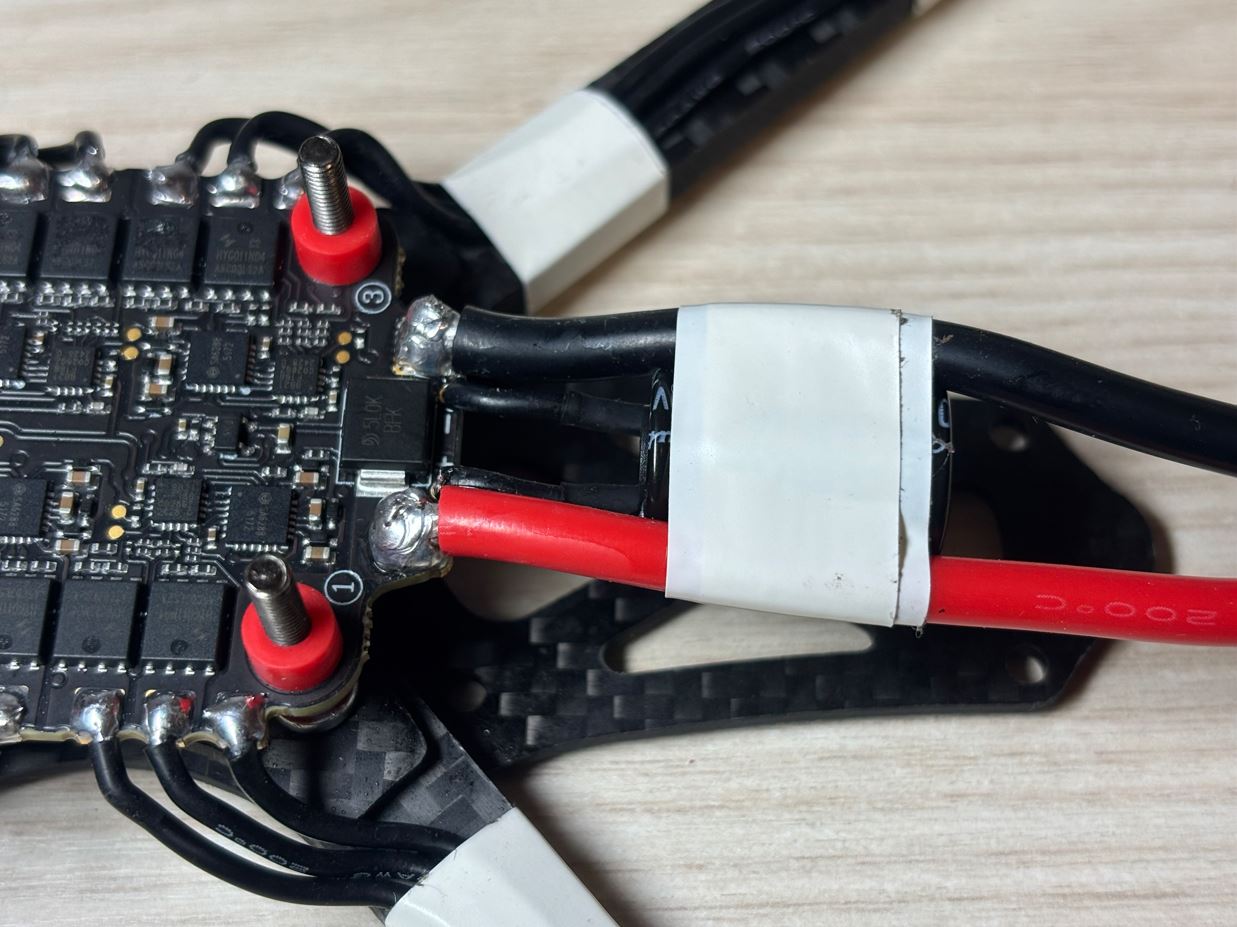
Ke zmenšení napěťových špiček a rušení bylo nutné přidat elektrolytický Low-ESR 35V 1000 μF kondenzátor. Jeho nožičky jsem zkrátil na zhruba 2 mm a napájel jsem na ně ohebný silikonový kabel. Ten jsem pak připojil k menším ploškám vedle hlavního napájení na regulátoru. Při instalaci kondenzátoru je důležité dodržet správnou polaritu - záporný pól je na jeho obalu vyznačen světlým pruhem. To reduce voltage spikes and interference, it was necessary to add a electrolytic Low-ESR 35V 1000 μF capacitor. I shortened its legs to about 2 mm and soldered a flexible silicone cable to them. I then connected this to the smaller pads next to the main power on the ESC. When installing the capacitor, it is crucial to observe the correct polarity - the negative pole is marked with a light stripe on its casing.
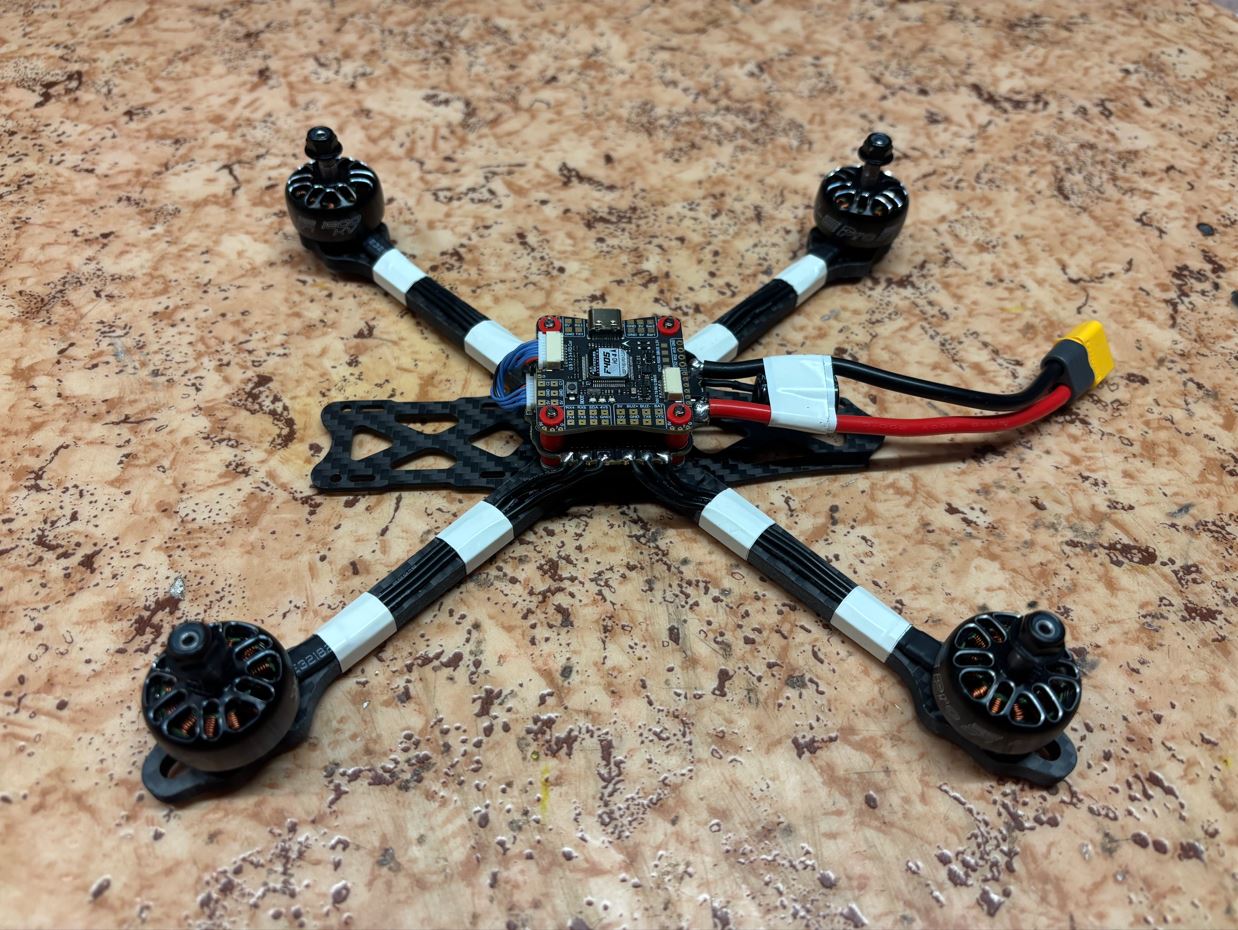
Nad regulátor jsem nasadil řídicí jednotku (FC), kterou jsem zorientoval podle vyznačené šipky ve směru letu. S regulátorem jsem ji propojil dodaným 8pinovým kabelem a zkontroloval jsem, že černý vodič propojuje GND na obou modulech. Above the ESC, I mounted the Flight Controller (FC), which I oriented with the marked arrow facing the direction of flight. I connected it to the ESC using the included 8-pin cable and checked that the black wire connects GND on both modules.
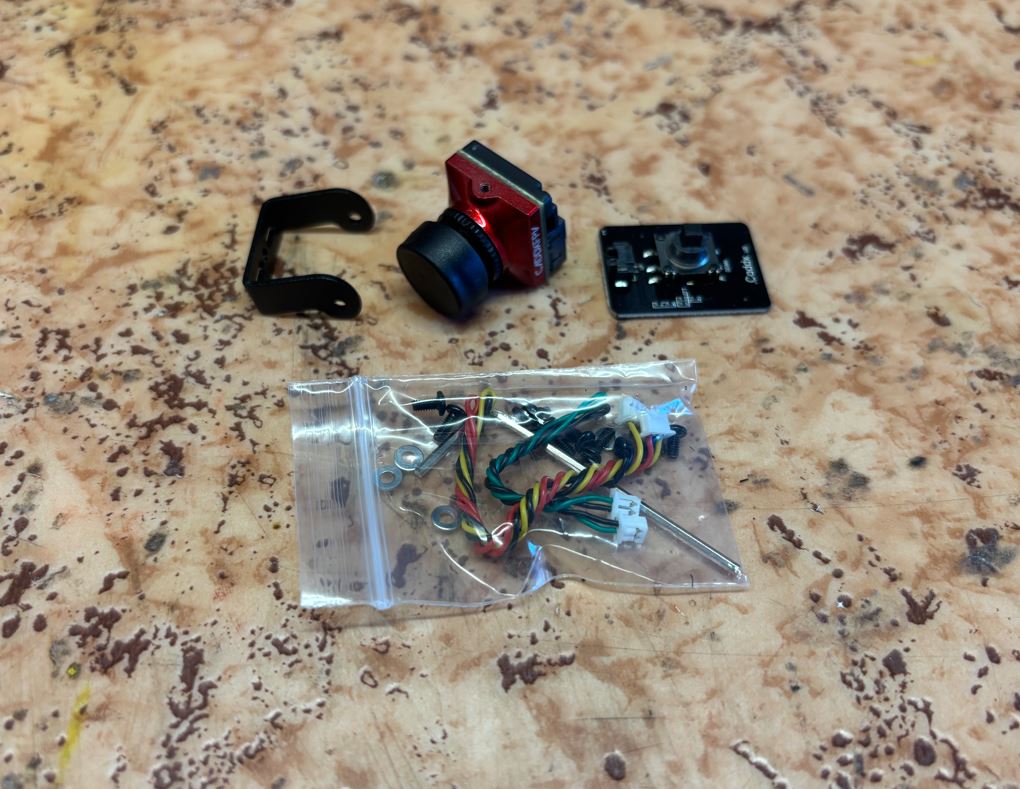
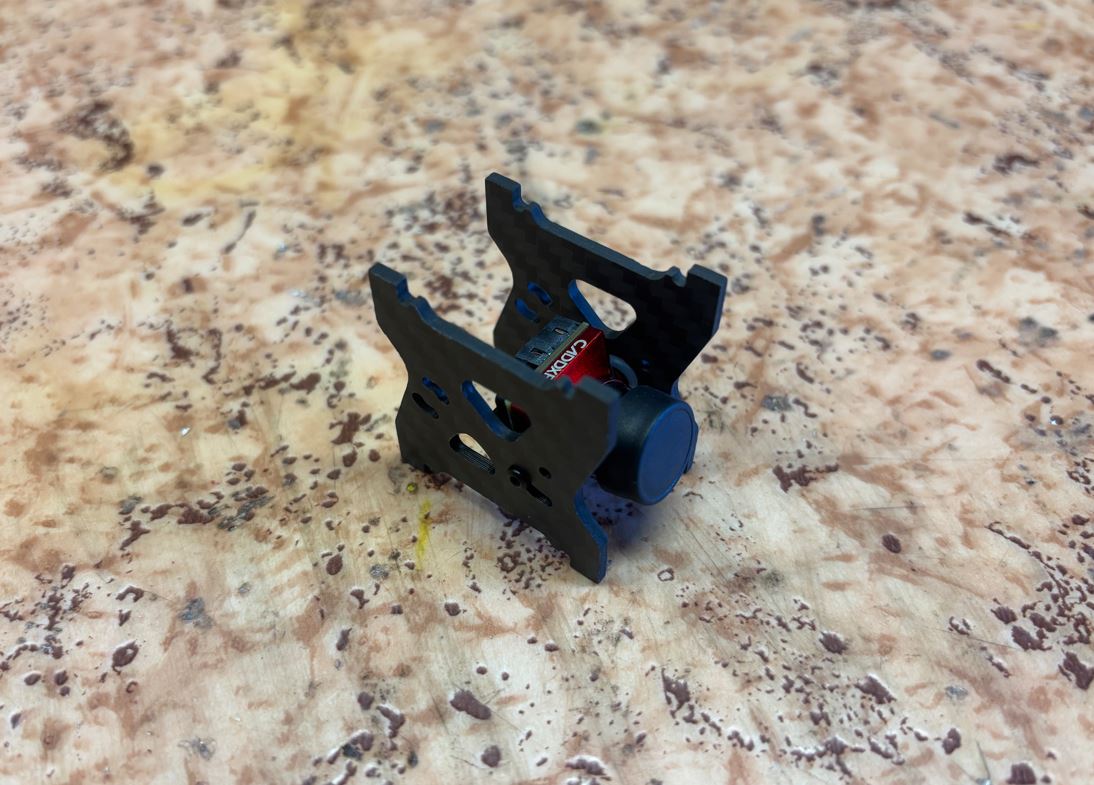
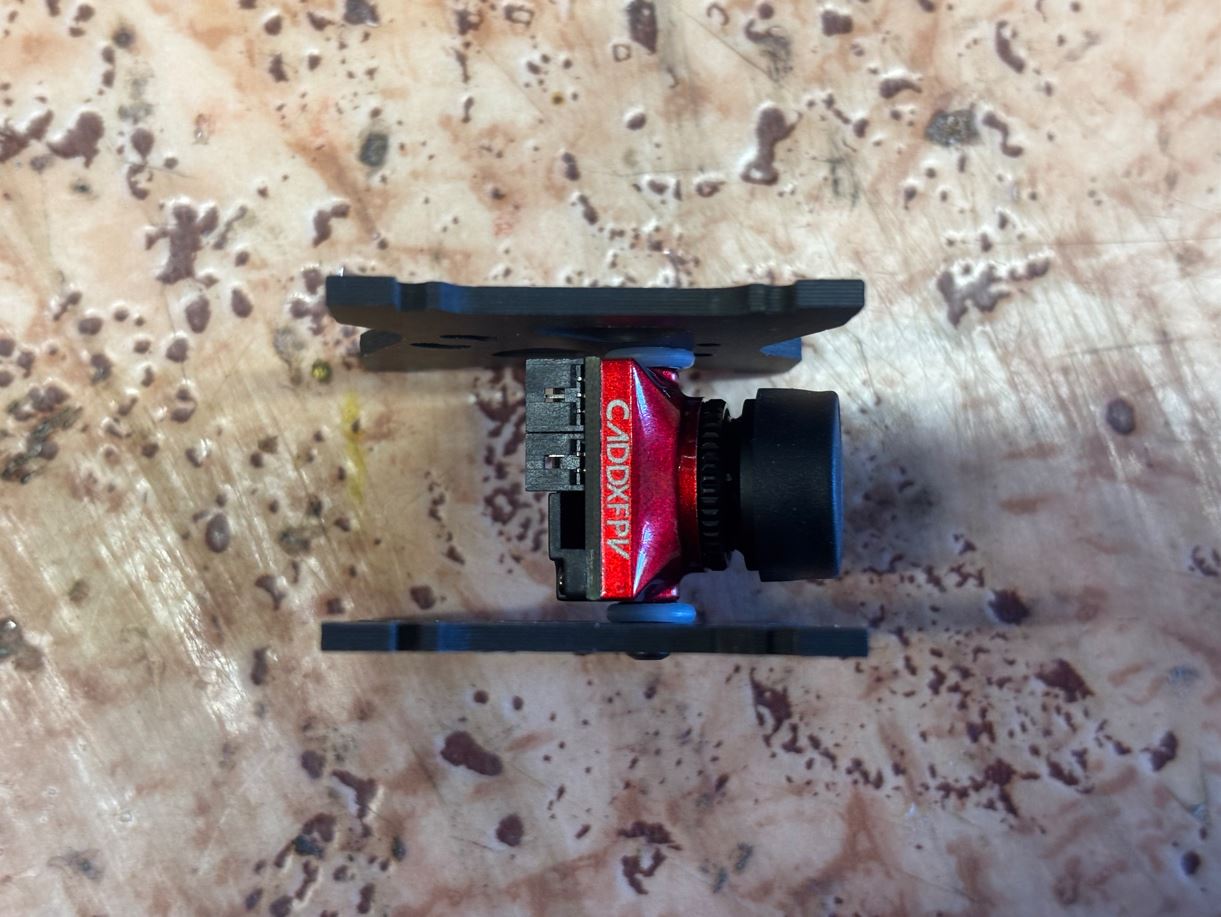
FPV kameru bylo potřeba uchytit do karbonových bočnic rámu. Jelikož je její tělo o něco užší než mezera mezi bočnicemi, vypodložil jsem ji na každé straně gumovým spacerem a dvěma klasickými ocelovými podložkami. Kameru jsem upevnil pod úhlem zhruba 15° (což kompenzuje náklon dronu při letu dopředu) a zasunul ji dostatečně hluboko, aby nepřečuhovala a byla chráněna při případném čelním nárazu. The FPV camera needed to be mounted into the carbon side plates of the frame. Since its body is slightly narrower than the gap between the side plates, I shimmed it on each side with a rubber spacer and two standard steel washers. I mounted the camera at an angle of about 15° (which compensates for the drone's tilt during forward flight) and pushed it in deep enough so it wouldn't protrude and would be protected in the event of a frontal crash.
Kameru jsem s řídicí jednotkou propojil 3pinovým kabelem, který jsem předtím lehce zakroutil, aby v rámu neplandal. Červený vodič jsem připájel na pad 5V, černý na GND a žlutý na pad C2. I connected the camera to the flight controller with a 3-pin cable, which I lightly twisted beforehand so it wouldn't flap around in the frame. I soldered the red wire to the 5V pad, the black to GND, and the yellow to pad C2.
Dále jsem k řídicí jednotce připojil RC přijímač. Šlo o čtyři kabely: G na pad GND, 5V na 4V5, R (RX) na TX2 a T (TX) na RX2. Po zacvaknutí antény jsem přijímač schoval do smršťovací bužírky a stahovací páskou jsem ho přichytil k zadní části spodního plata rámu. Na T-anténu jsem navlékl pružný TPU držák vytištěný na 3D tiskárně (bylo nutné ho mírně naříznout).
Next, I connected the RC receiver to the flight controller. This involved four wires: G to the GND pad, 5V to 4V5, R (RX) to TX2, and T (TX) to RX2. After snapping on the antenna, I hid the receiver inside a heat shrink tube and secured it to the rear of the bottom frame plate with a zip tie. I slipped a flexible 3D-printed TPU mount onto the T-antenna (it had to be slightly slit).
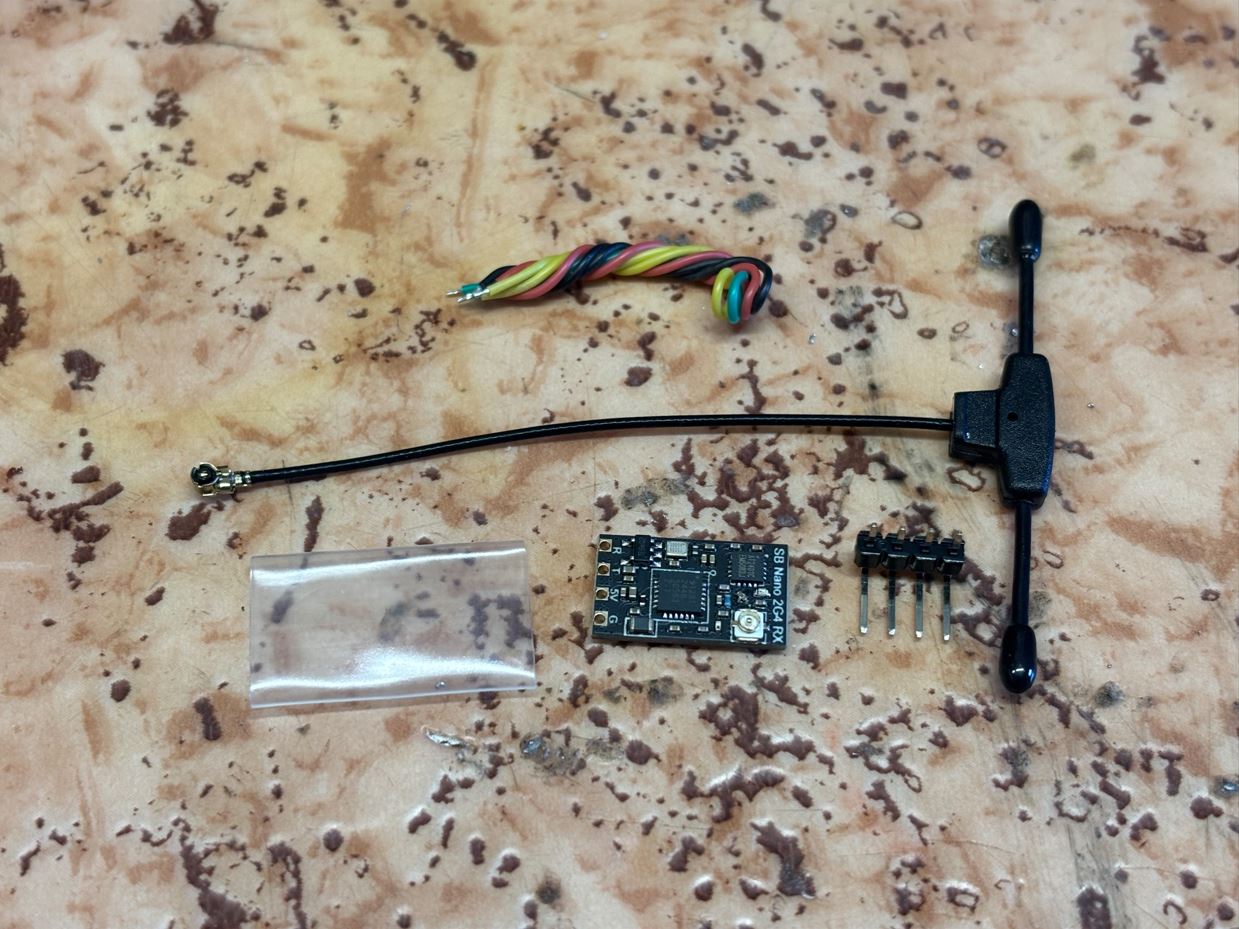
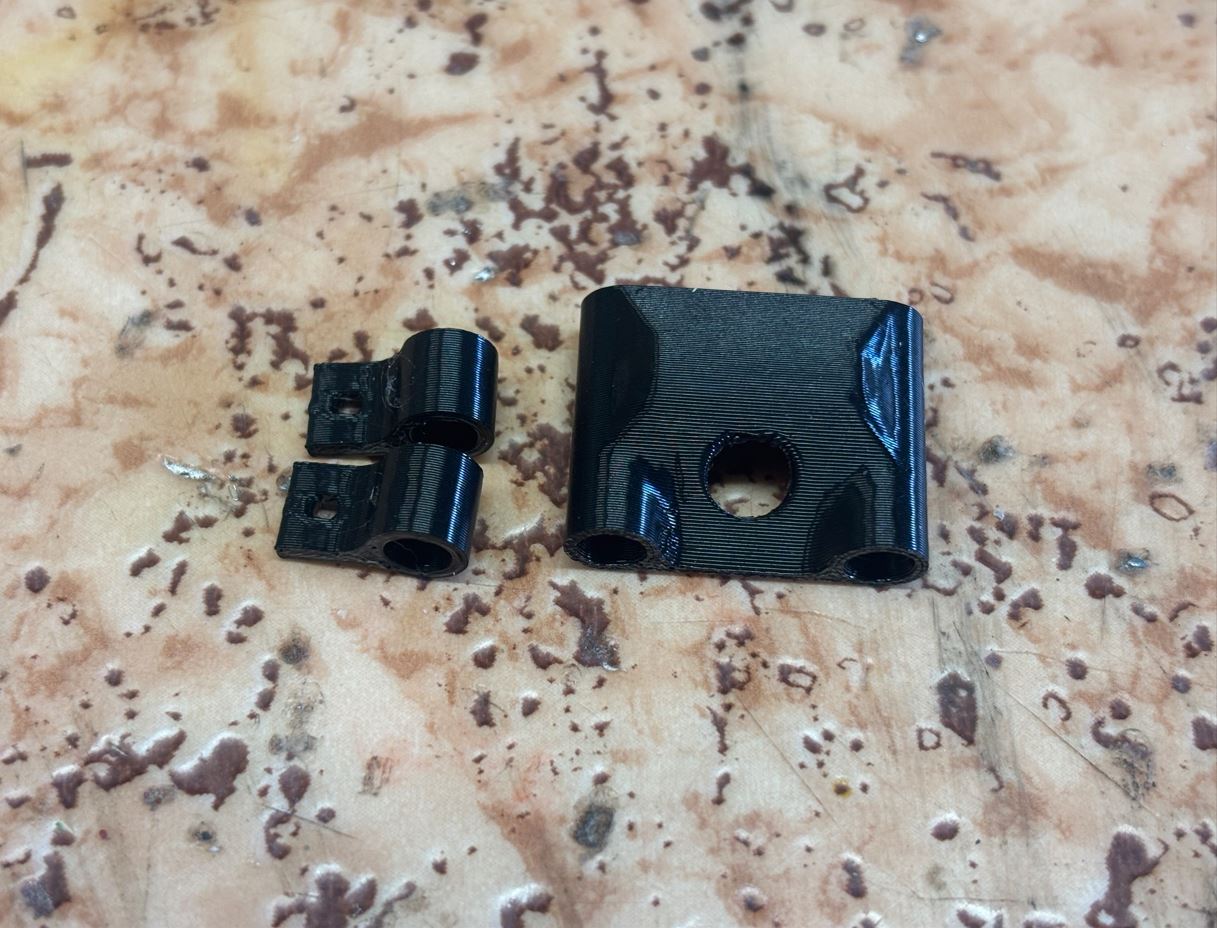
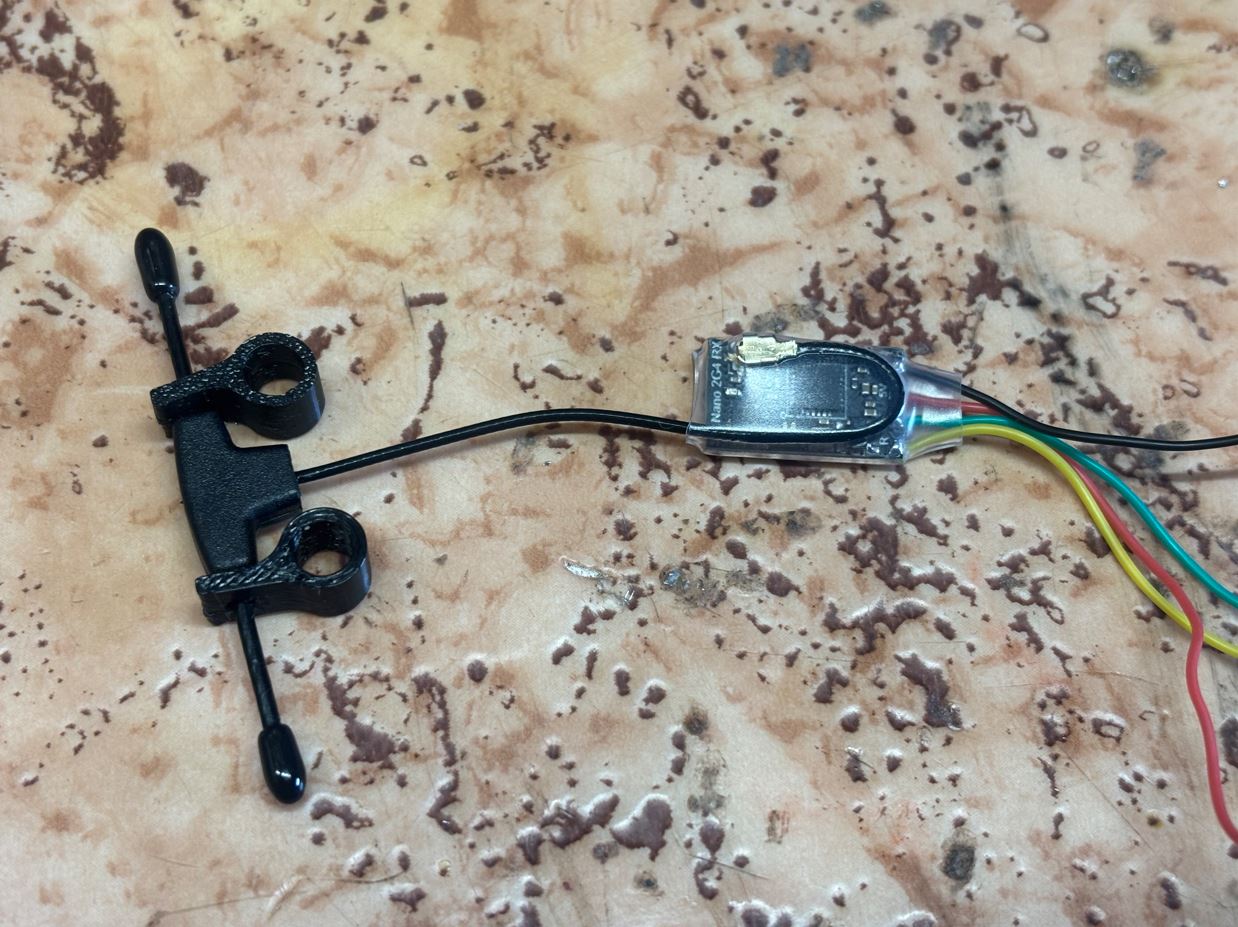
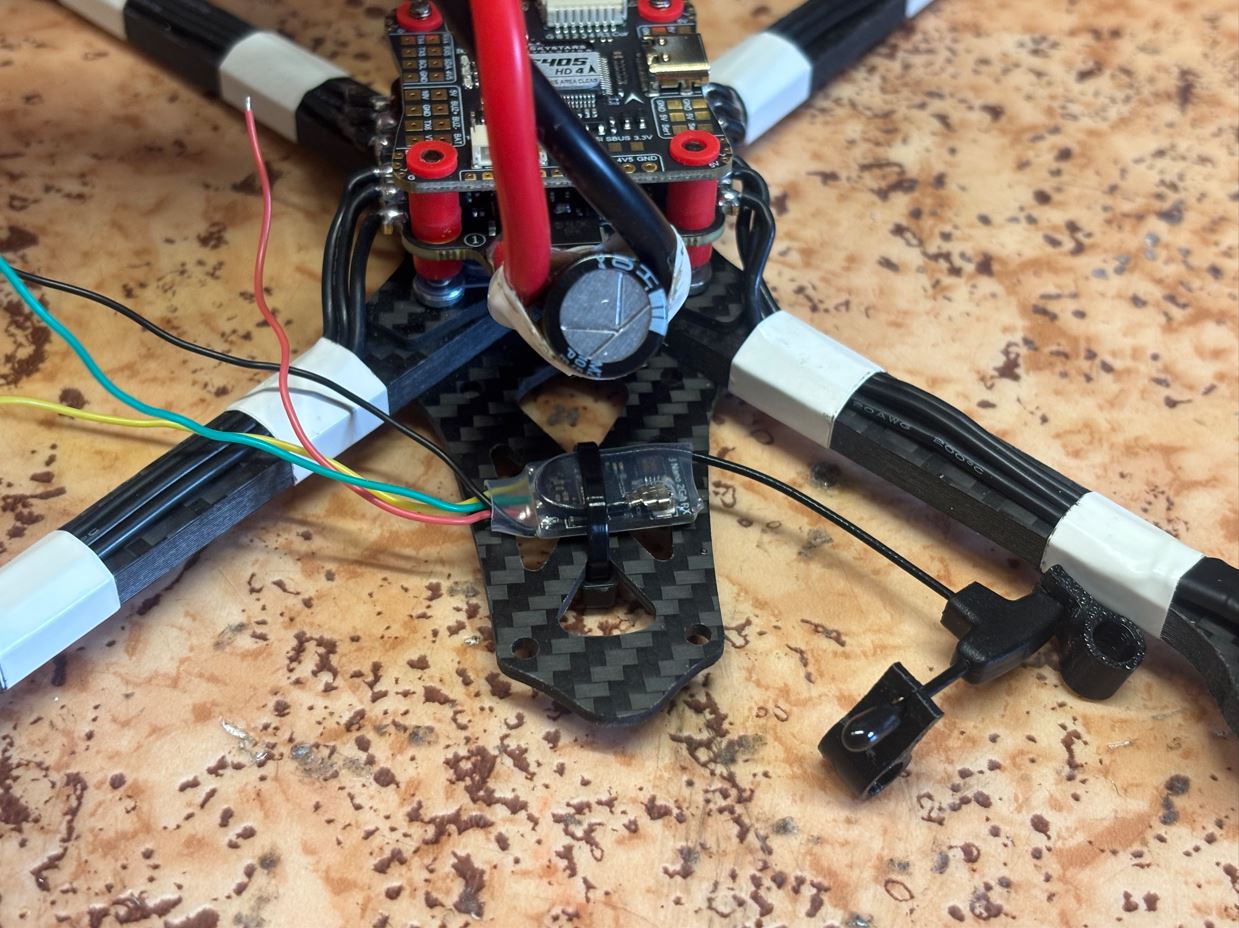
Pro montáž video vysílače jsem na dlouhé šrouby nad řídicí jednotku přidal nylonové distanční sloupky. To mount the video transmitter, I added nylon standoffs onto the long screws above the flight controller.
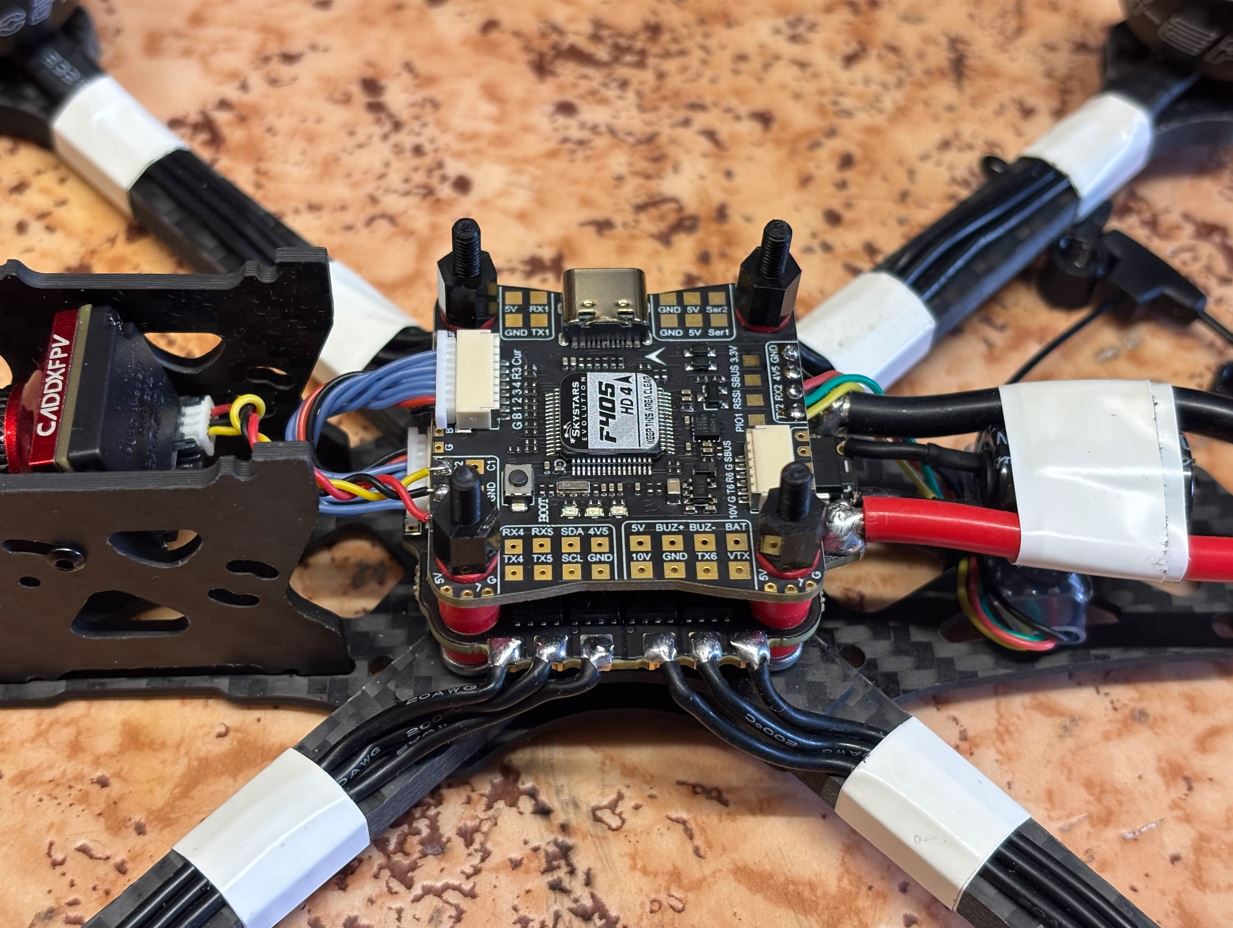
Z dodávaného 6pinového kabelu pro video vysílač (VTX) jsem mohl před zapojením odstřihnout druhý GND a +5V vodič, protože video signál do něj putuje zprostředkovaně přes řídicí jednotku. Zapojení zbylých kabelů vypadalo následovně: DC-IN na pad 10V, GND na GND, VIDEO na VTX a IRC (telemetrie) na TX6. Následně jsem VTX nasadil na připravené nylonové sloupky a zajistil maticemi.
From the included 6-pin cable for the Video Transmitter (VTX), I was able to cut off the second GND and +5V wire before connecting, because the video signal routes to it indirectly through the flight controller. The wiring for the remaining cables was as follows: DC-IN to the 10V pad, GND to GND, VIDEO to VTX, and IRC (telemetry) to TX6. Afterward, I placed the VTX onto the prepared nylon standoffs and secured it with nuts.
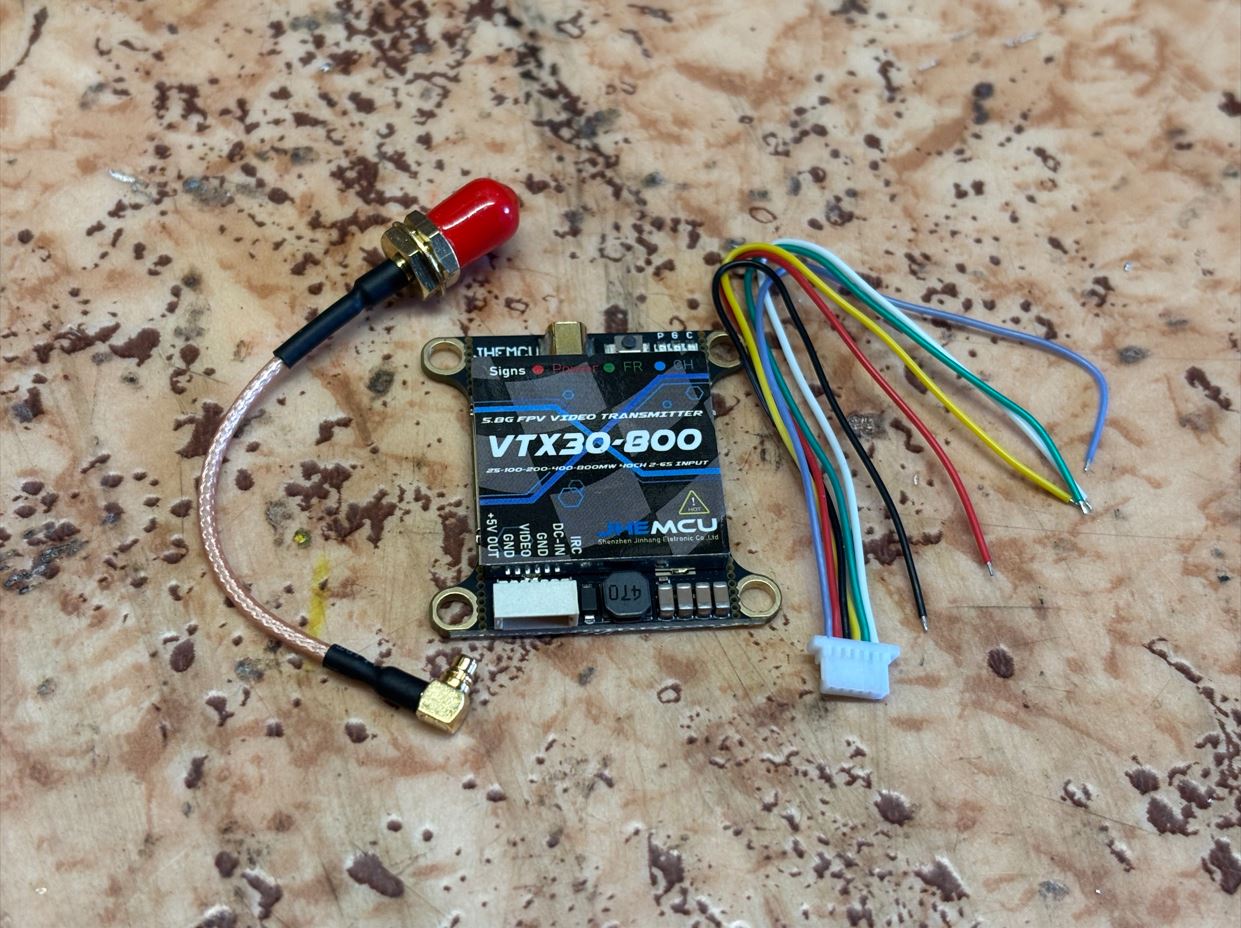
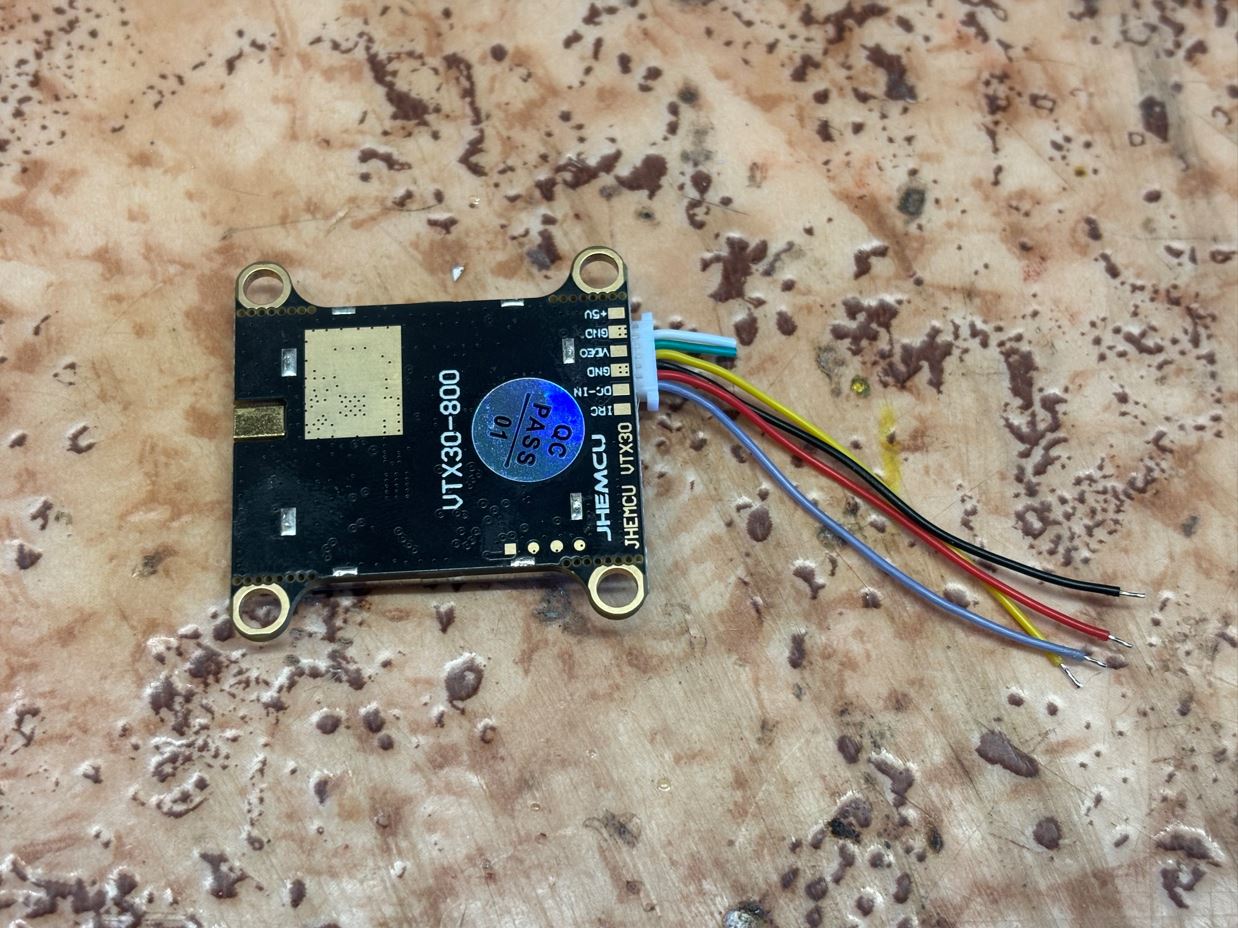
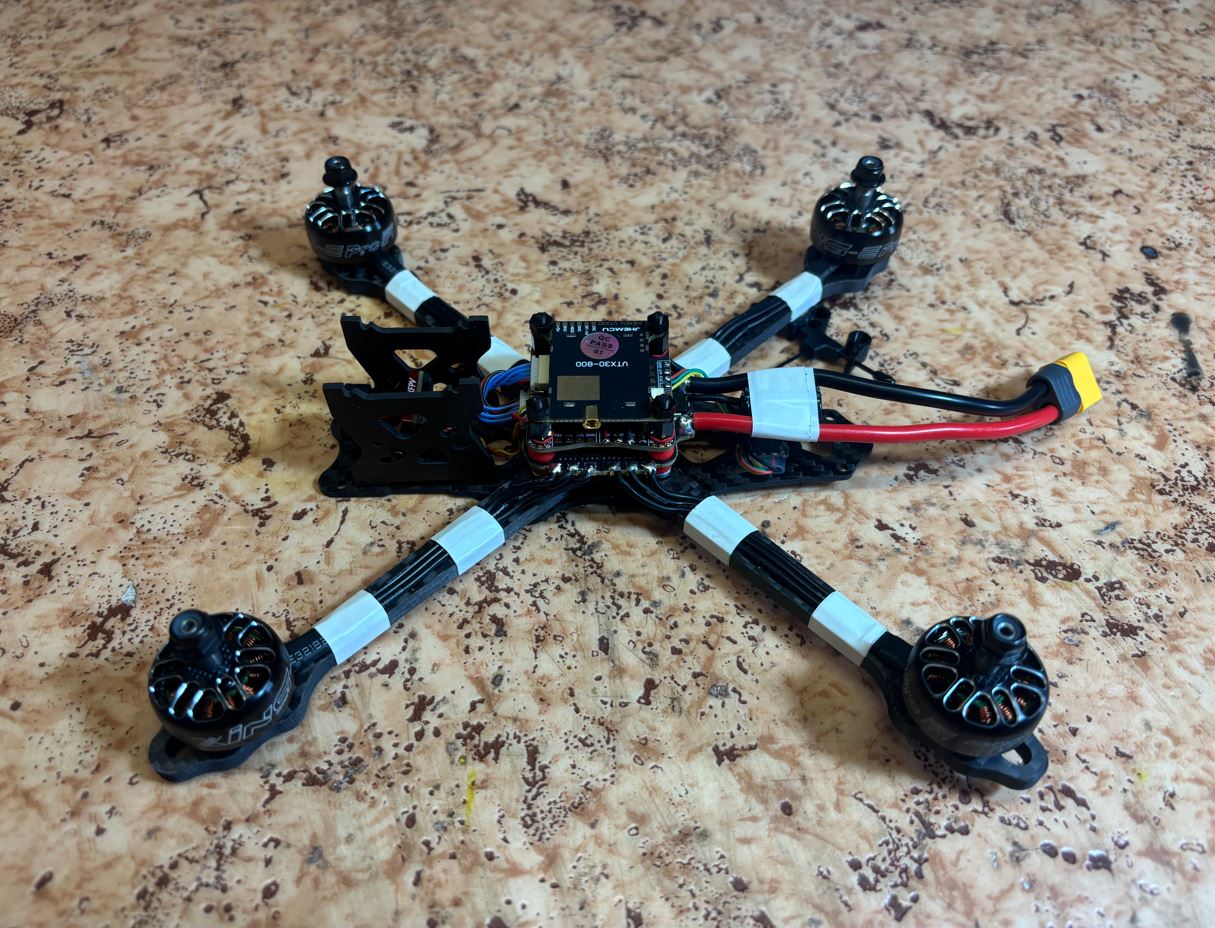
Ke spodnímu patru jsem přišrouboval hliníkové distanční sloupky rámu. I screwed the aluminum frame standoffs to the bottom deck.
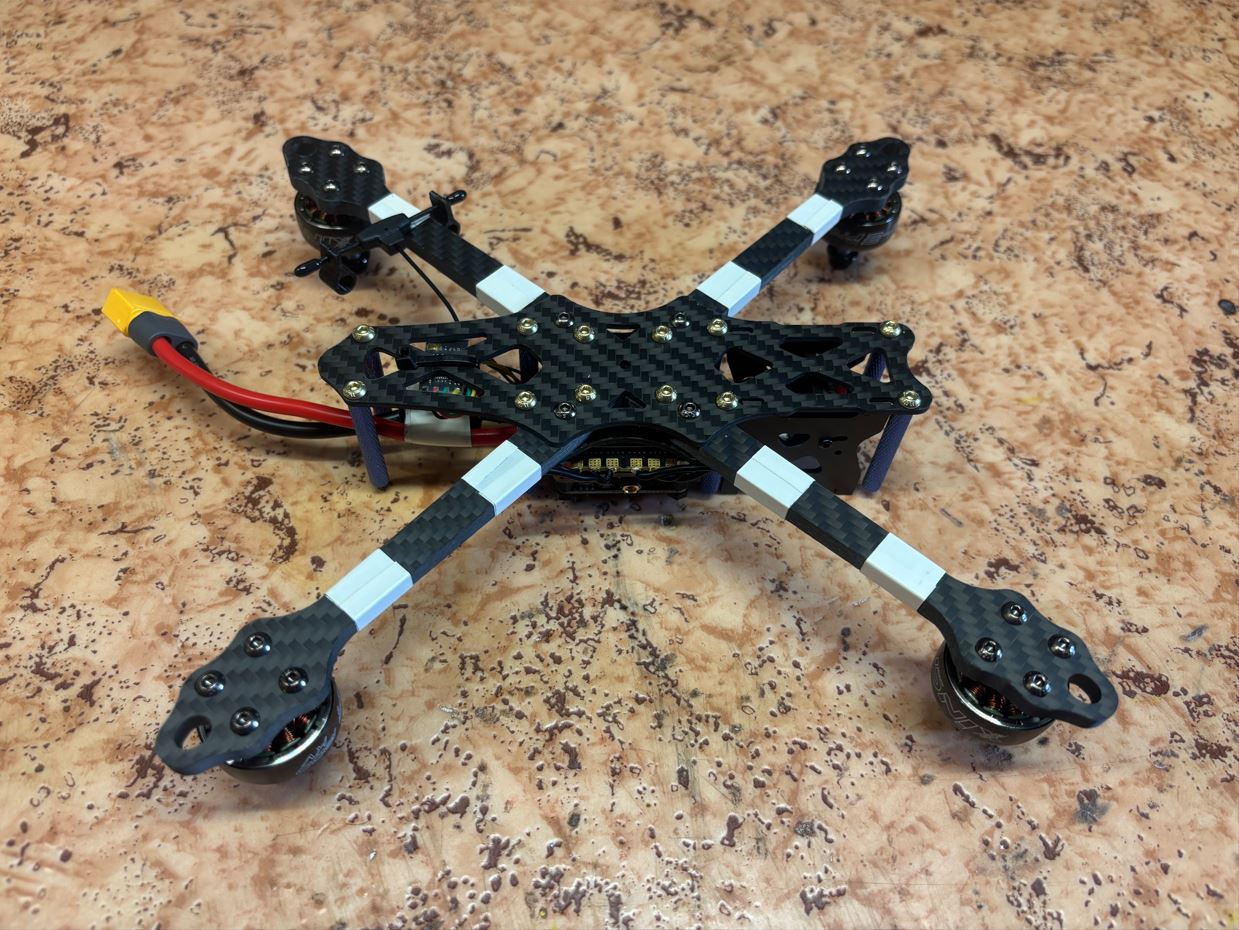
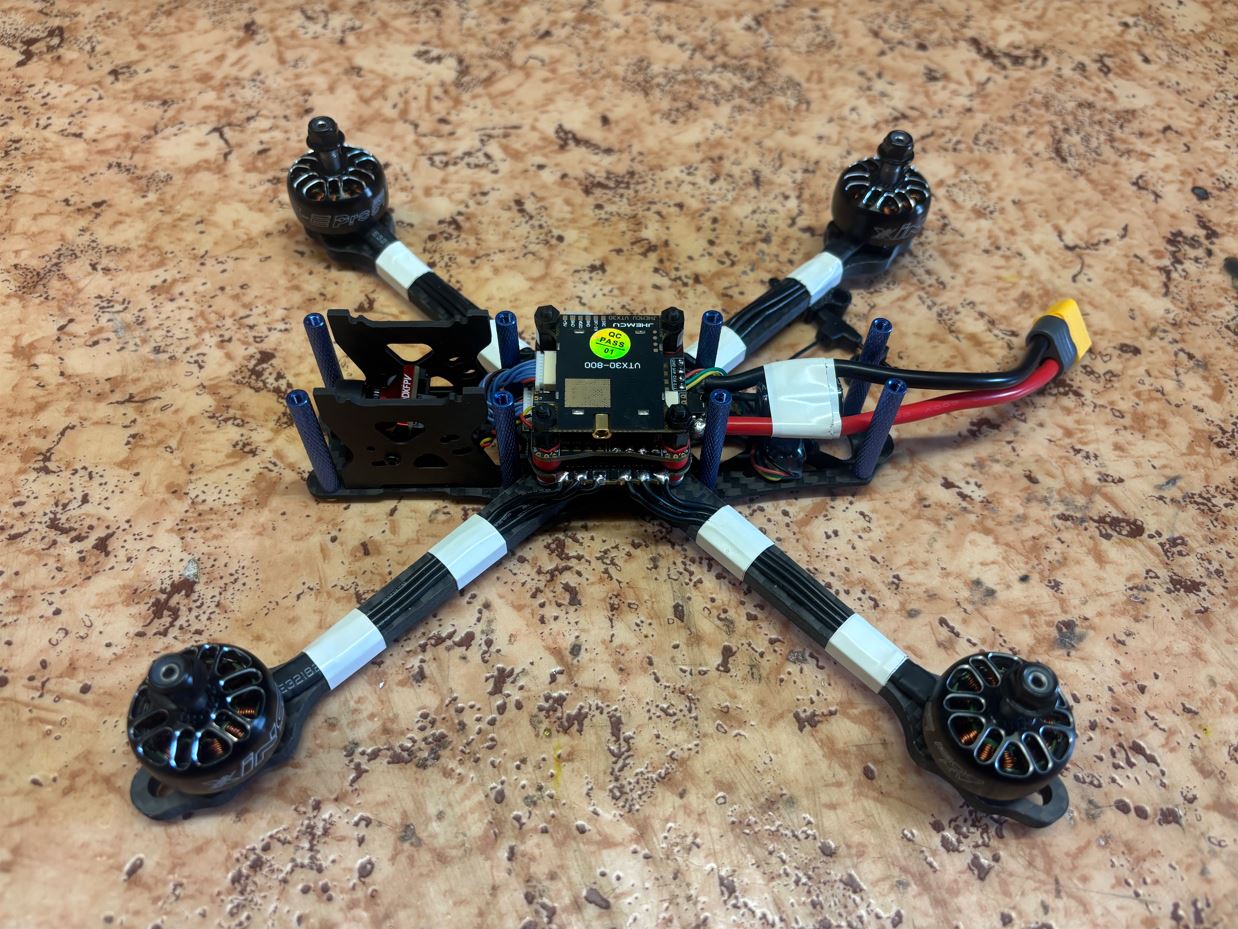
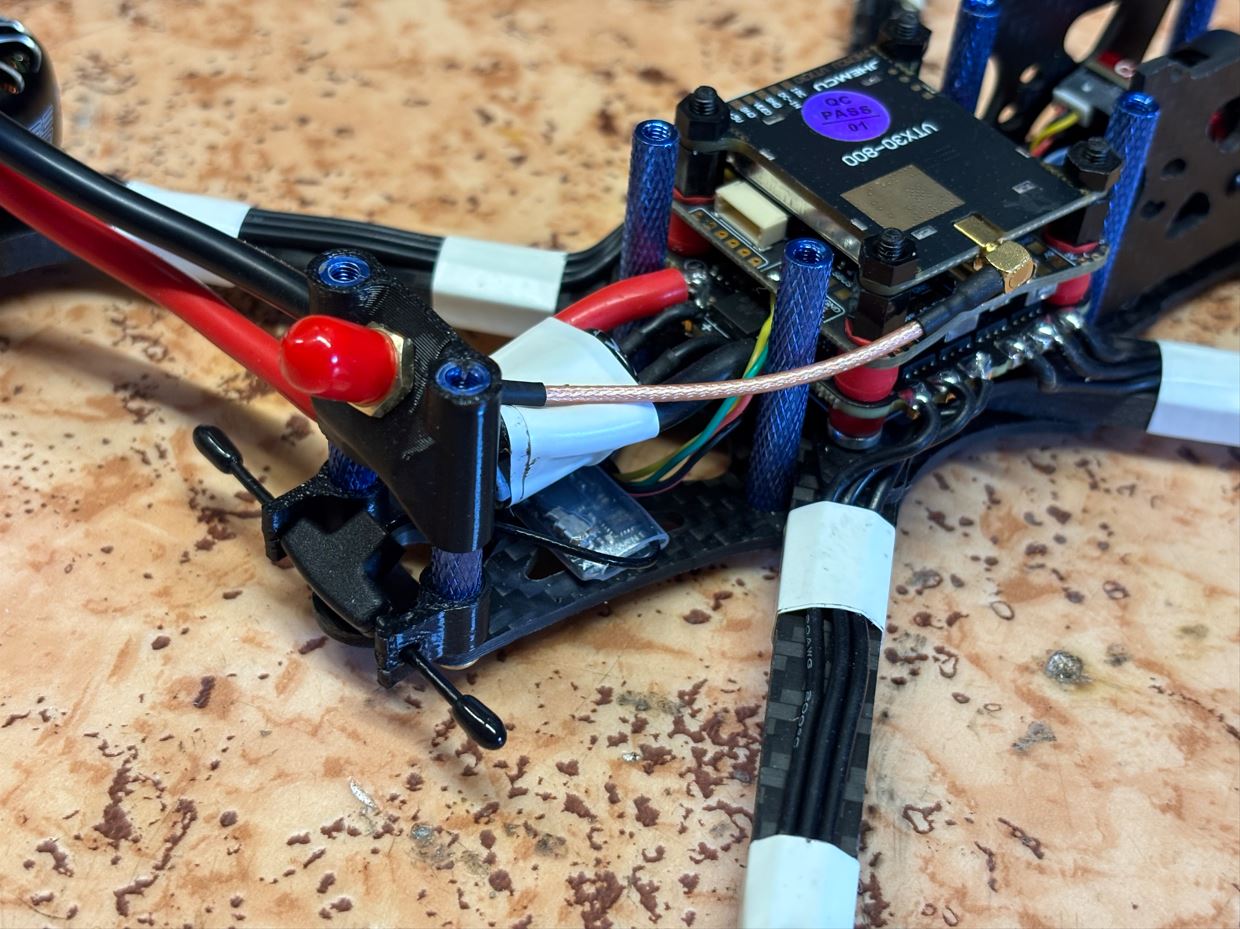
Do video vysílače jsem zacvakl pigtail pro anténu. Jeho SMA konektor jsem protáhl 3D tištěným držákem, utáhl maticí a celý tento držák jsem navlékl na zadní distanční sloupky. I snapped the antenna pigtail into the video transmitter. I threaded its SMA connector through the 3D printed mount, tightened it with a nut, and slipped this entire mount onto the rear standoffs.
Konstrukci jsem uzavřel přišroubováním horního karbonového plata. Na něj jsem nalepil pěnovou podložku. Ta díky vysokému tření zamezuje vyklouznutí baterie a zároveň ji zespodu chrání před protržením o hlavičky šroubů. I closed the structure by screwing on the top carbon plate. I adhered a foam pad to it. Thanks to its high friction, it prevents the battery from slipping out and simultaneously protects it from being punctured from underneath by the screw heads.
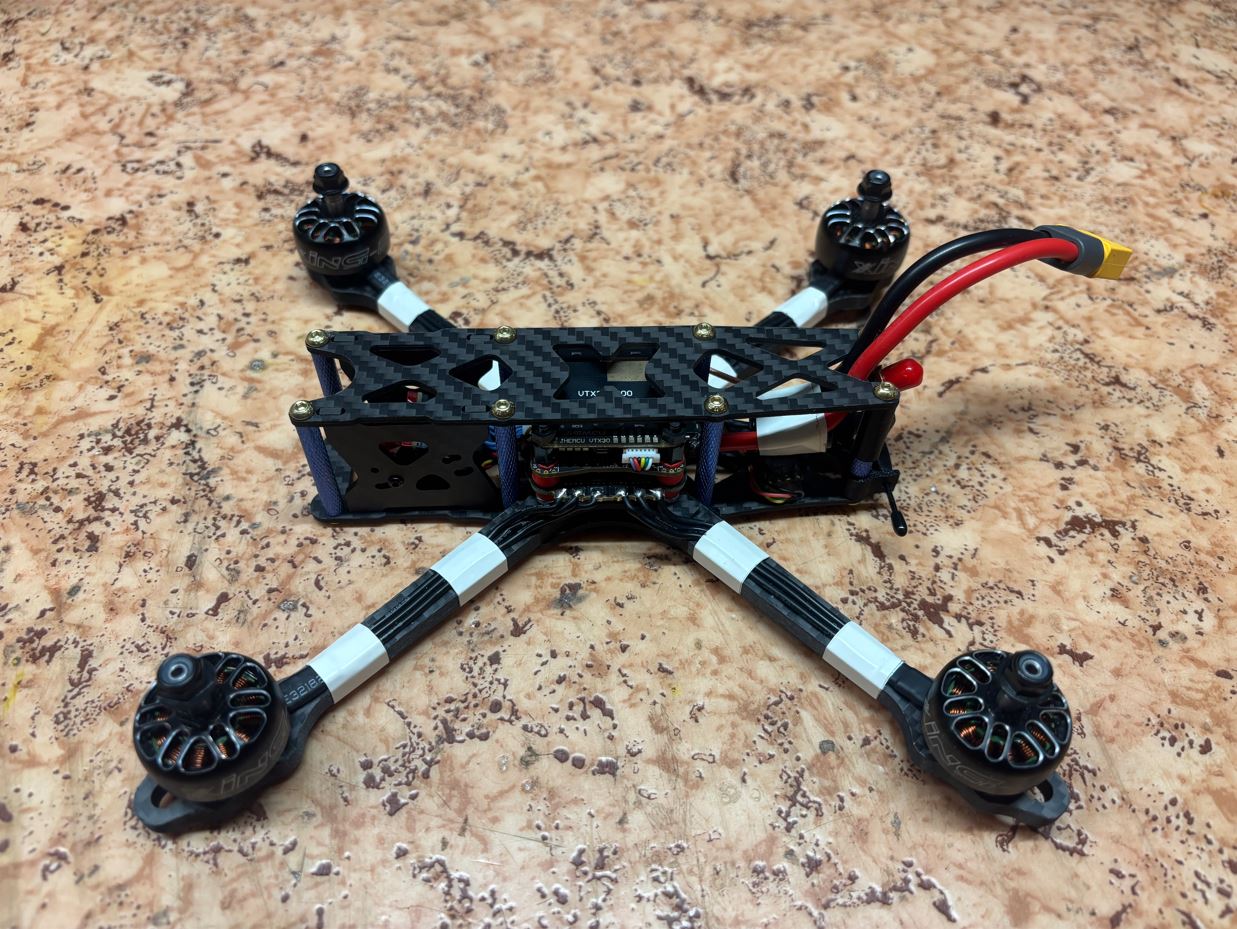
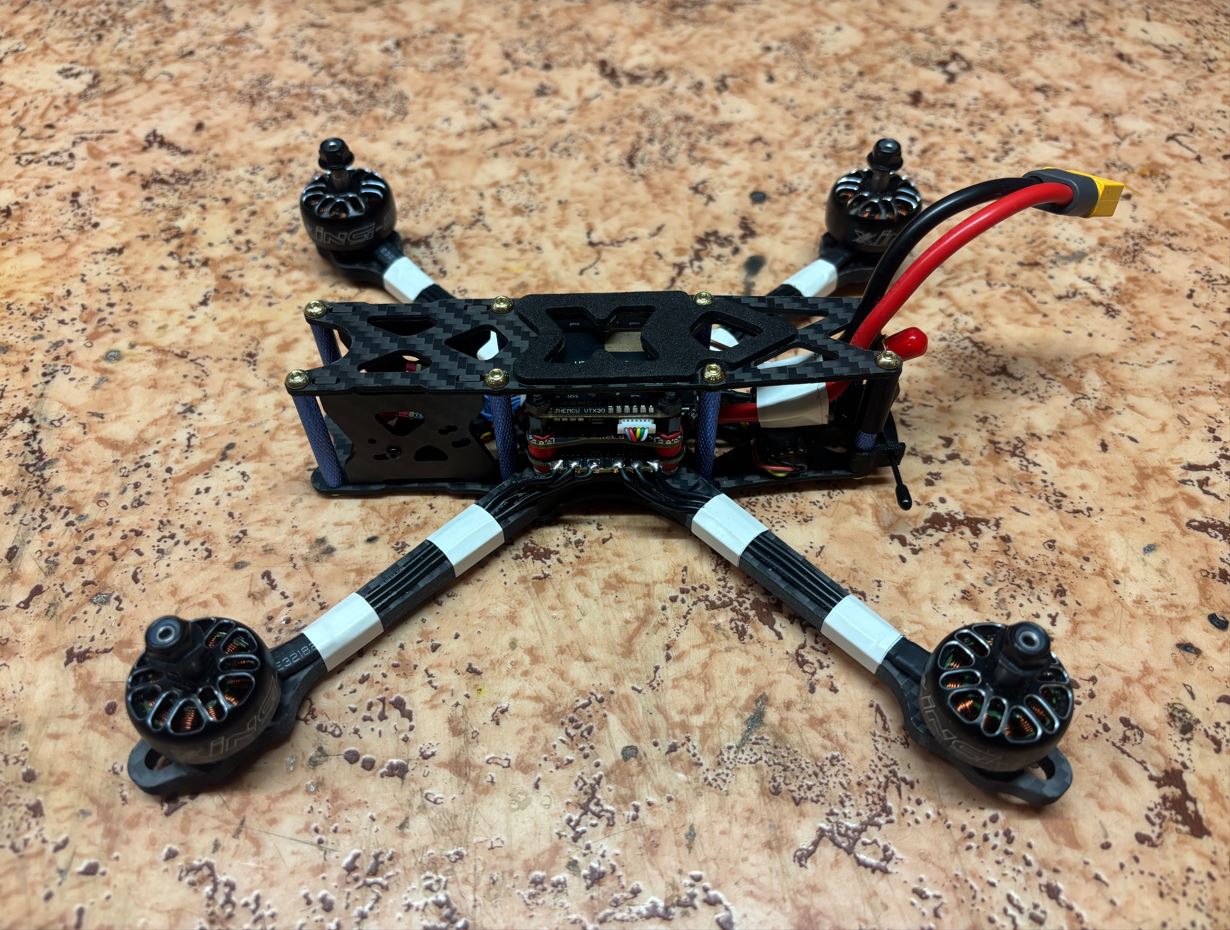
Na SMA konektor vzadu jsem našrouboval video anténu, protáhl kevlarový pásek pro uchycení LiPo baterie a připnul ji na její místo na hřbetě dronu. I screwed the video antenna onto the rear SMA connector, threaded the Kevlar strap for securing the LiPo battery, and strapped it into its place on the drone's back.
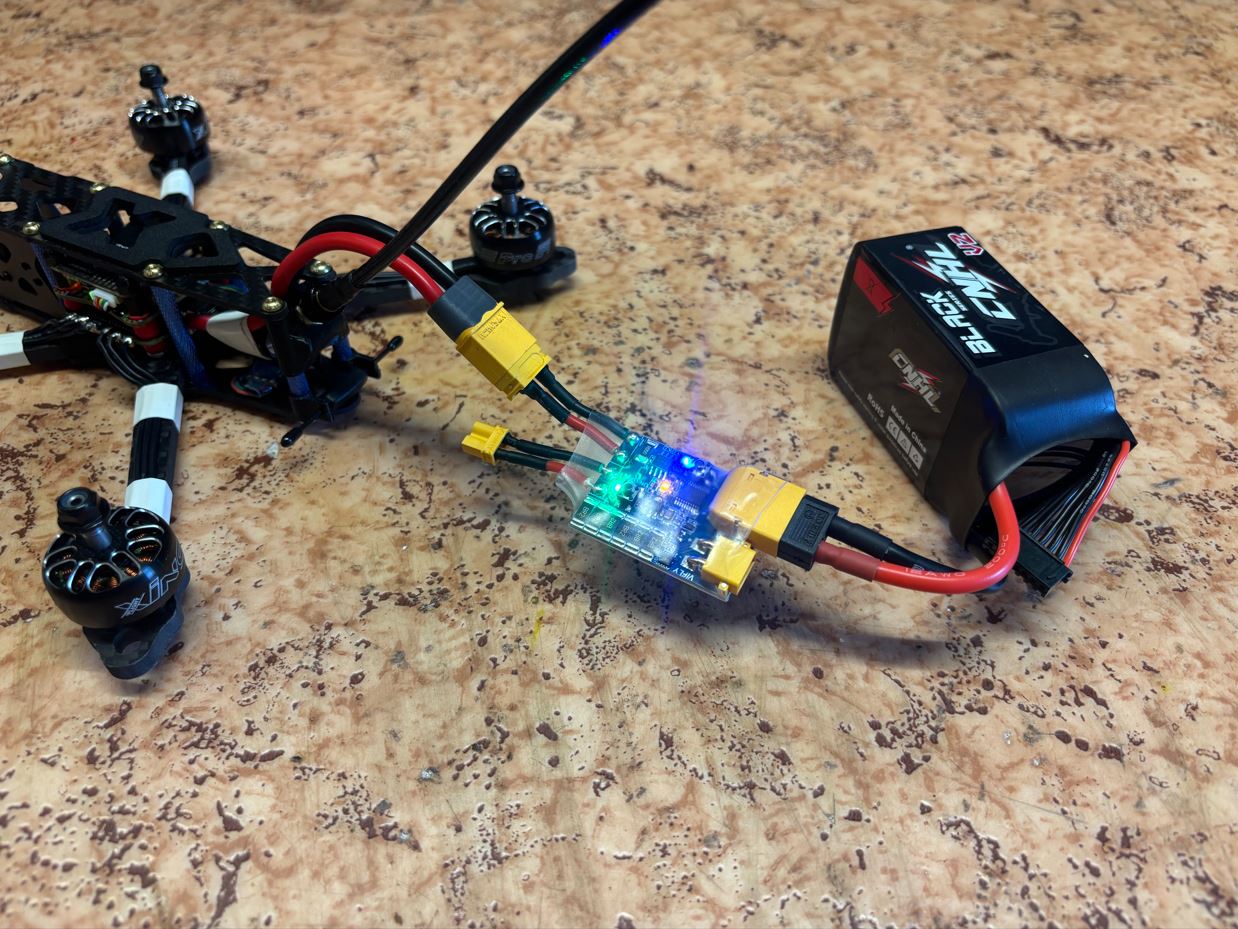
Úplně první zapojení baterie jsem provedl přes tzv. smoke stopper, což je ochranné zařízení, které v případě detekce zkratu (např. chyba v pájení) okamžitě rozpojí obvod a zachrání tak drahou elektroniku dronu. I performed the very first battery connection through a so-called smoke stopper, which is a protective device that, upon detecting a short circuit (e.g., a soldering mistake), instantly disconnects the circuit, thus saving the expensive drone electronics.
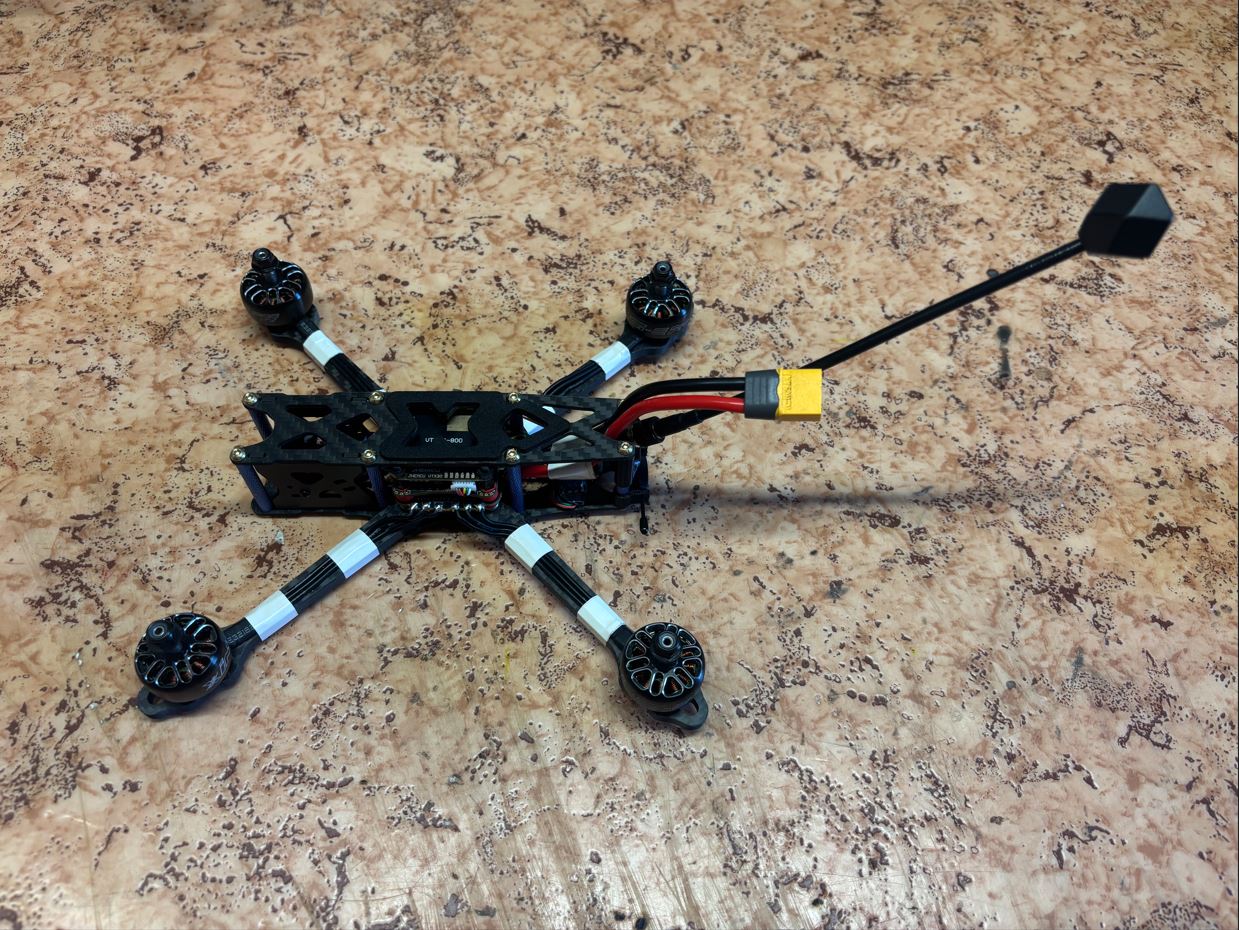
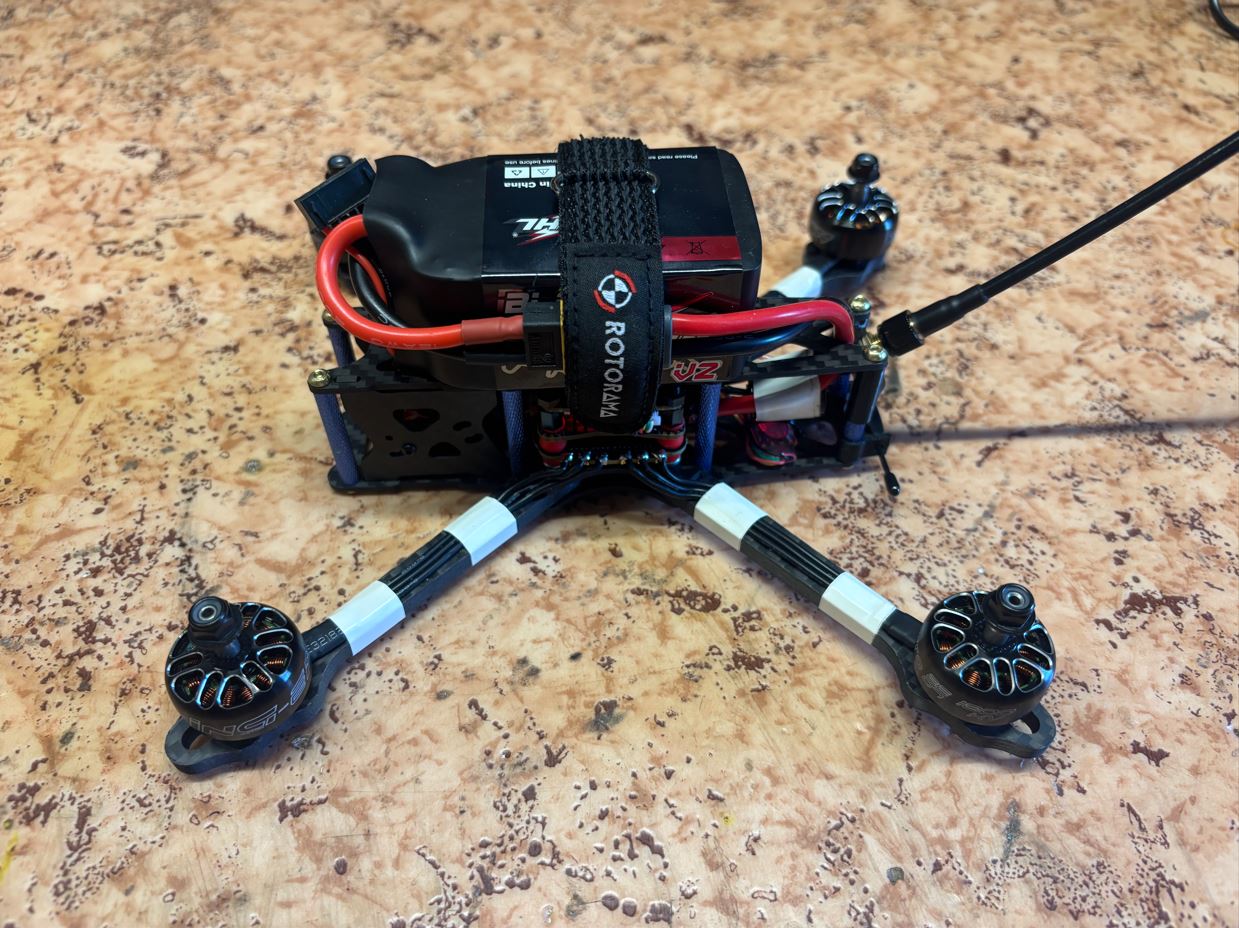
Nakonec proběhla montáž vrtulí. Pro snazší uchycení jsem zvon motoru obmotal gumovou páskou proti prokluzování a vrtuli jsem pevně utáhl maticí. Finally came the propeller installation. For an easier grip, I wrapped a rubber band around the motor bell to prevent slipping and tightened the propeller firmly with a nut.
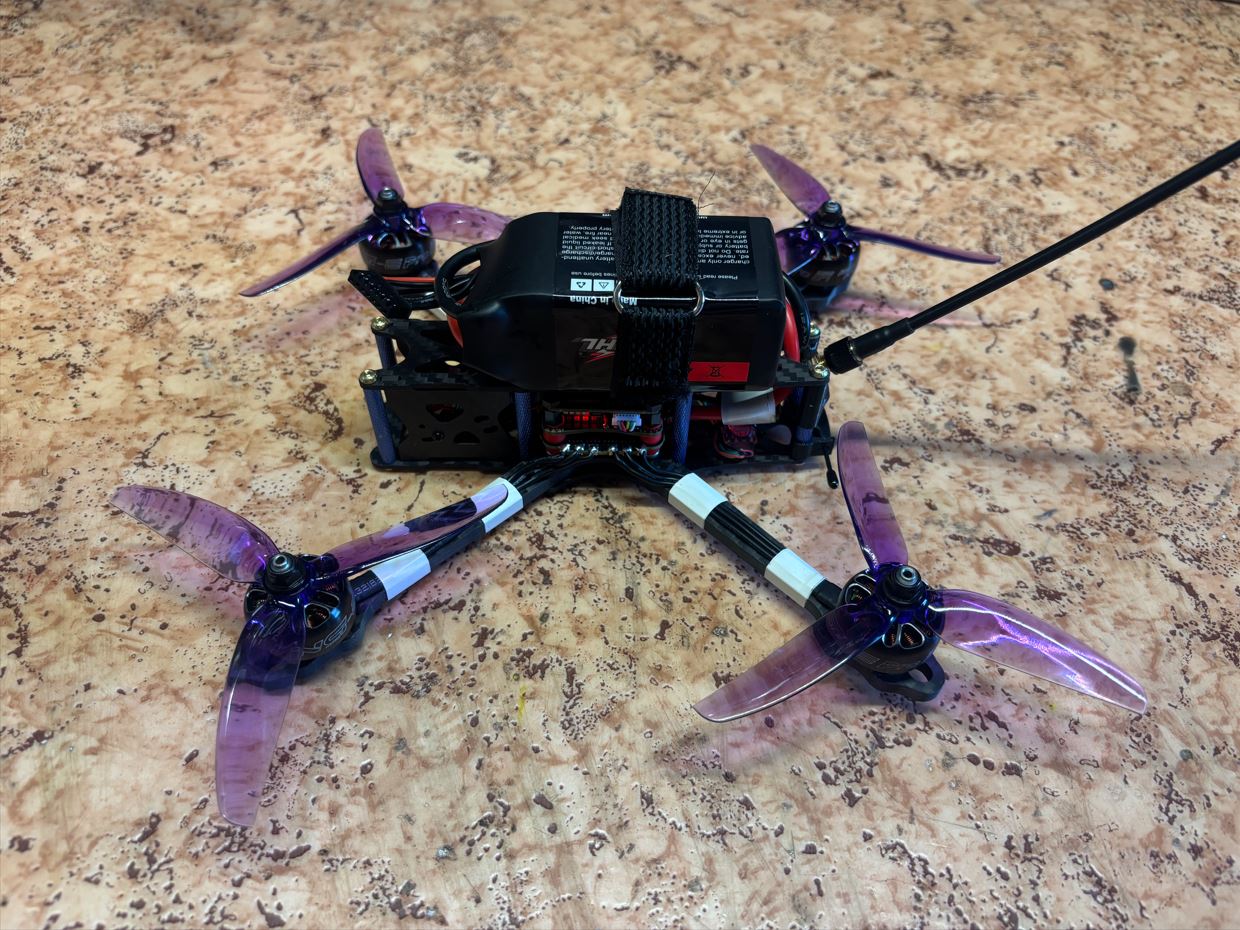
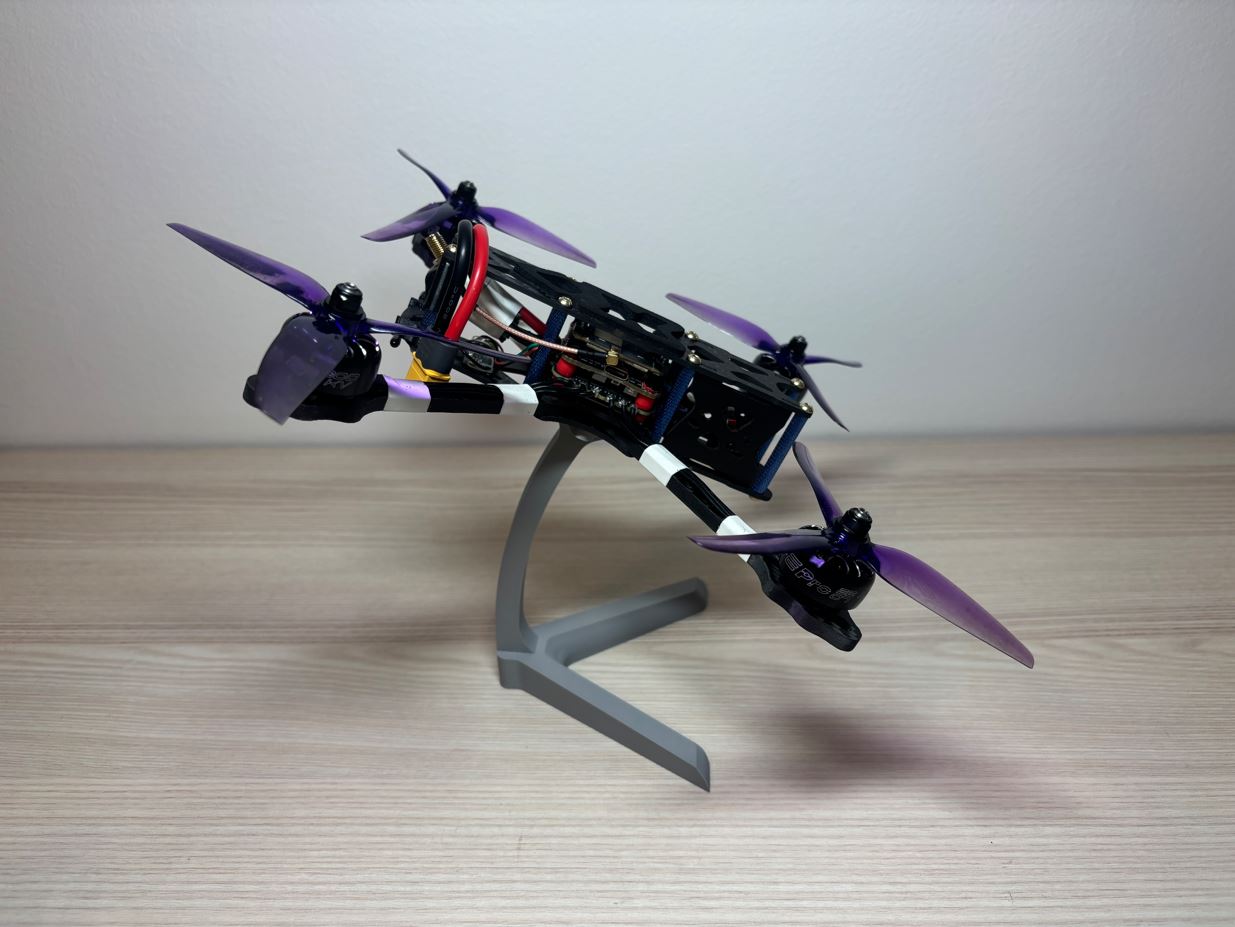
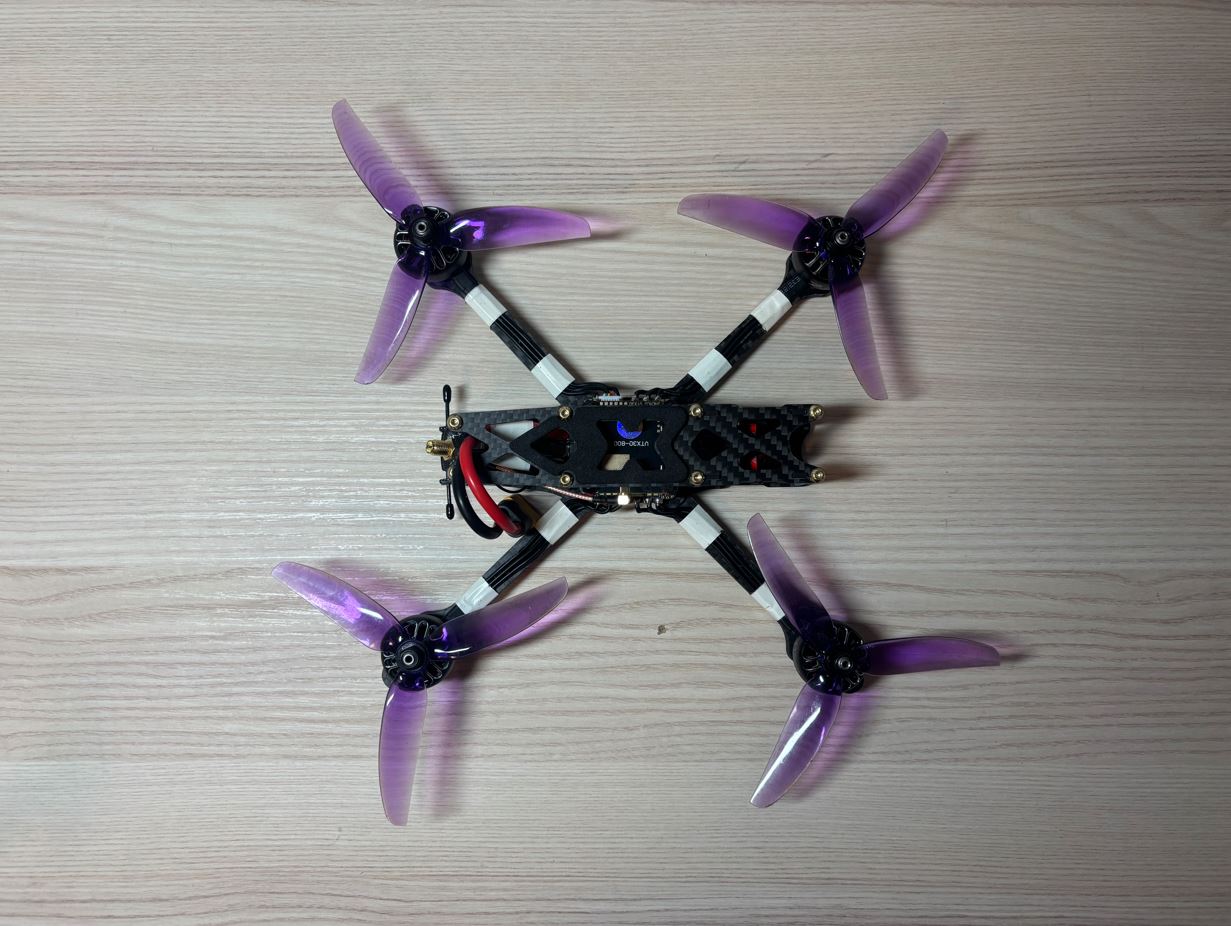
Sestavený dron Assembled Drone
Nastavení dronu Drone Configuration
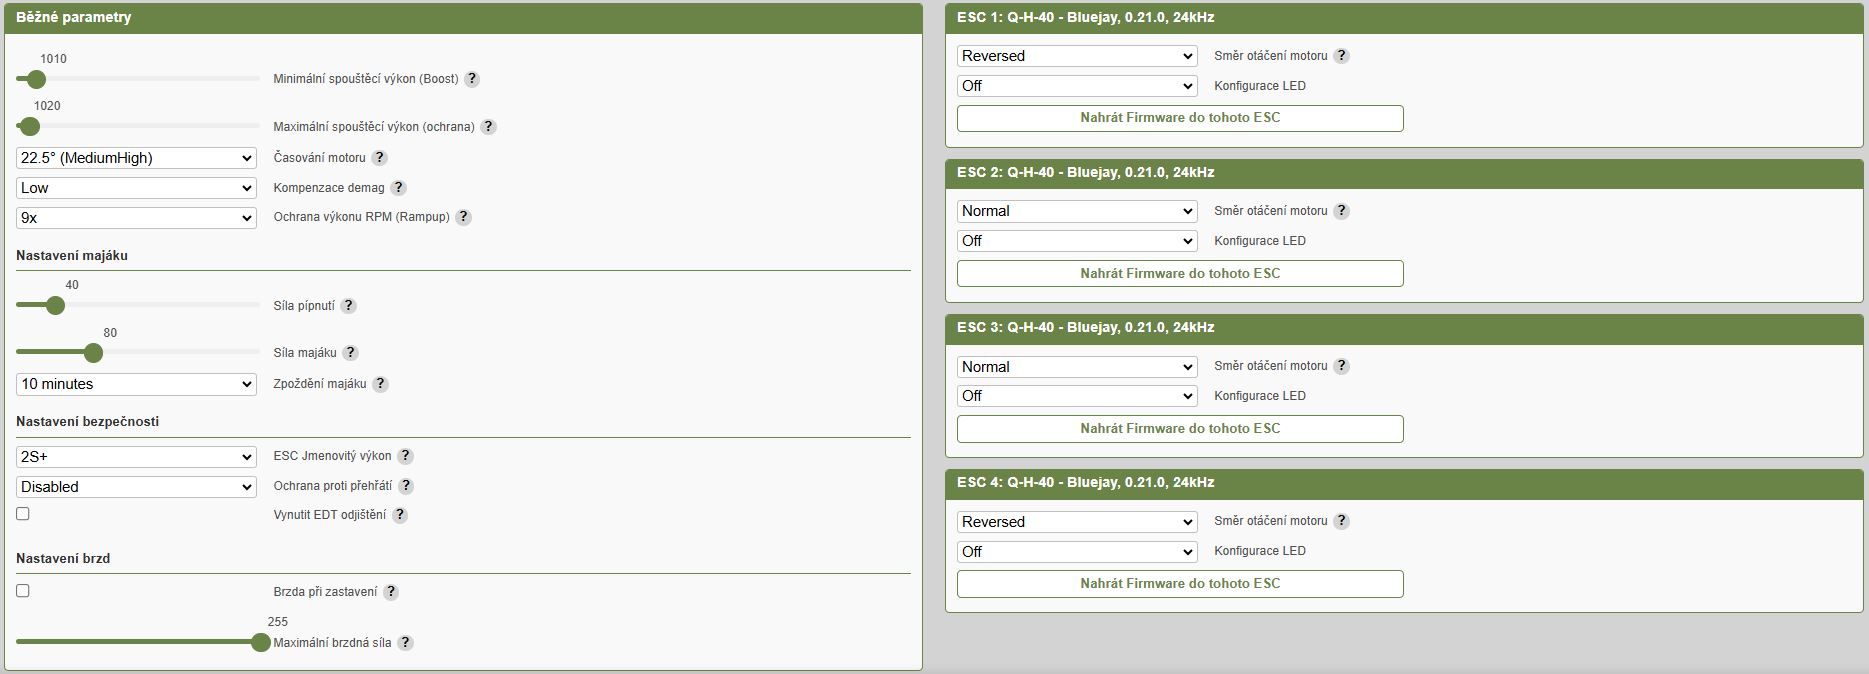
Regulátor KO50A BLS je z výroby dodáván s firmwarem BlHeli_S, který bohužel nepodporuje funkci bidirectional DShot. Tato funkce zajišťuje obousměrnou komunikaci, při které regulátor posílá zpět do řídicí jednotky informace o otáčkách motorů a napětí. Tato data jsou klíčová pro správné fungování RPM filtru, který filtruje signály z gyroskopu a výrazně tak zlepšuje stabilitu letu a eliminaci vibrací. Rozhodl jsem se proto přejít na open-source firmware Bluejay, který tuto technologii podporuje. The KO50A BLS ESC comes factory-flashed with BlHeli_S firmware, which unfortunately does not support the bidirectional DShot feature. This feature enables two-way communication, where the ESC sends motor RPM and voltage information back to the flight controller. This data is crucial for the proper functioning of the RPM filter, which filters gyroscope signals and significantly improves flight stability and vibration elimination. I therefore decided to switch to the open-source Bluejay firmware, which supports this technology.
K instalaci firmwaru Bluejay jsem využil webový nástroj ESC konfigurátor. Před samotným procesem je nutné z dronu sundat vrtule, propojit ho s počítačem pomocí USB kabelu a zapojit baterii. Doporučuji před připojením baterie zcela odpojit video vysílač, nebo k němu alespoň přimontovat anténu, jinak hrozí jeho poškození. To install the Bluejay firmware, I used the web-based ESC Configurator. Before starting the process, you must remove the propellers from the drone, connect it to the computer via a USB cable, and plug in the battery. I recommend completely disconnecting the video transmitter before plugging in the battery, or at least attaching an antenna to it, otherwise it risks being damaged.
Pro nastavení řídicí jednotky jsem zvolil software Betaflight. Ten dnes funguje primárně jako webová aplikace, kterou si můžete v prohlížeči pomocí malé ikony nainstalovat jako PWA a používat ji jako běžný program, případně si lze z GitHubu stáhnout klasickou desktopovou verzi. Dron stačí propojit s počítačem datovým kabelem, vybrat ho z nabídky v aplikaci a připojit. For the flight controller configuration, I chose the Betaflight software. Today, it primarily functions as a web application that you can install from your browser as a PWA using a small icon and use it as a regular program, or you can download the classic desktop version from GitHub. Simply connect the drone to the computer with a data cable, select it from the menu in the application, and connect.
Jako první krok jsem provedl aktualizaci firmwaru řídicí jednotky. Ačkoliv se to začátečníkům často nedoporučuje kvůli ztrátě továrního nastavení, můj dron s přednastavenými parametry téměř nedokázal vzlétnout, takže případná ztráta konfigurace nepředstavovala žádný problém. As a first step, I updated the firmware of the flight controller. Although this is often not recommended for beginners due to the loss of factory settings, my drone could barely take off with the pre-set parameters, so any potential loss of configuration was not an issue.
Pro jistotu jsem si ale v sekci Presets vytvořil zálohu aktuálního stavu pomocí tlačítka Save backup. Zálohu lze pak kdykoliv obnovit přes volbu Load backup. Just to be safe, however, I created a backup of the current state in the Presets section using the Save backup button. The backup can then be restored at any time via the Load backup option.
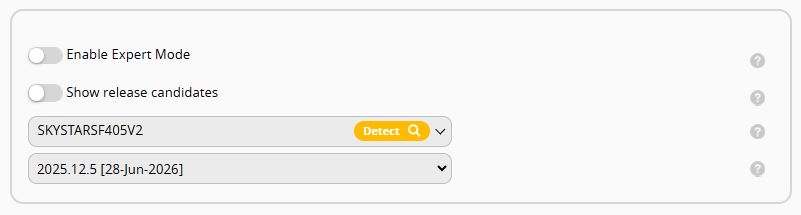
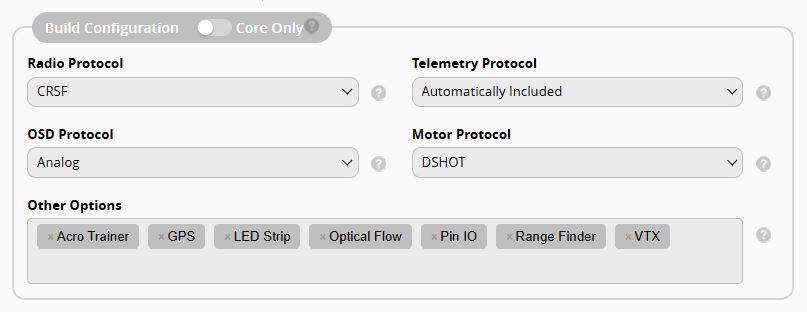
Samotná aktualizace se provádí přes možnost Update Firmware. V nabídce stačí nechat automaticky detekovat připojenou desku a vybrat nejnovější dostupnou verzi firmwaru. Pokud nevyužíváte žádné nestandardní komunikační protokoly mezi řídicí jednotkou, regulátorem a přijímačem, sekci Build Configuration není třeba nijak upravovat. Následně stačí kliknout na Load Firmware [Online] a zahájit proces přes Flash Firmware. The update itself is done via the Update Firmware option. In the menu, simply let it automatically detect the connected board and select the latest available firmware version. If you are not using any non-standard communication protocols between the flight controller, ESC, and receiver, there is no need to modify the Build Configuration section. Then just click on Load Firmware [Online] and start the process via Flash Firmware.

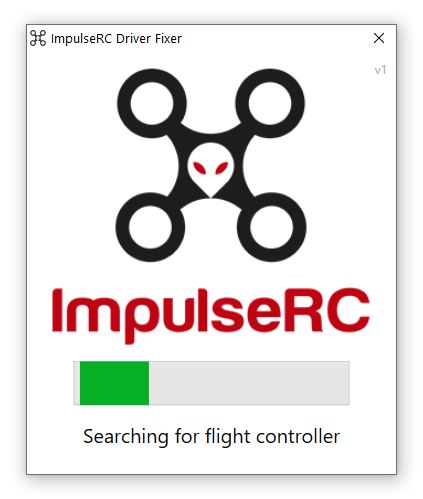
V operačním systému Windows se často stává, že počítač řídicí jednotku po přepnutí do režimu DFU nerozpozná a systém tak neumožní nahrát nový firmware. Tento problém řeší stažení a spuštění malé utility ImpulseRC Driver Fixer. In the Windows operating system, it often happens that the computer does not recognize the flight controller after switching to DFU mode, preventing the system from flashing the new firmware. This problem is solved by downloading and running a small utility called ImpulseRC Driver Fixer.
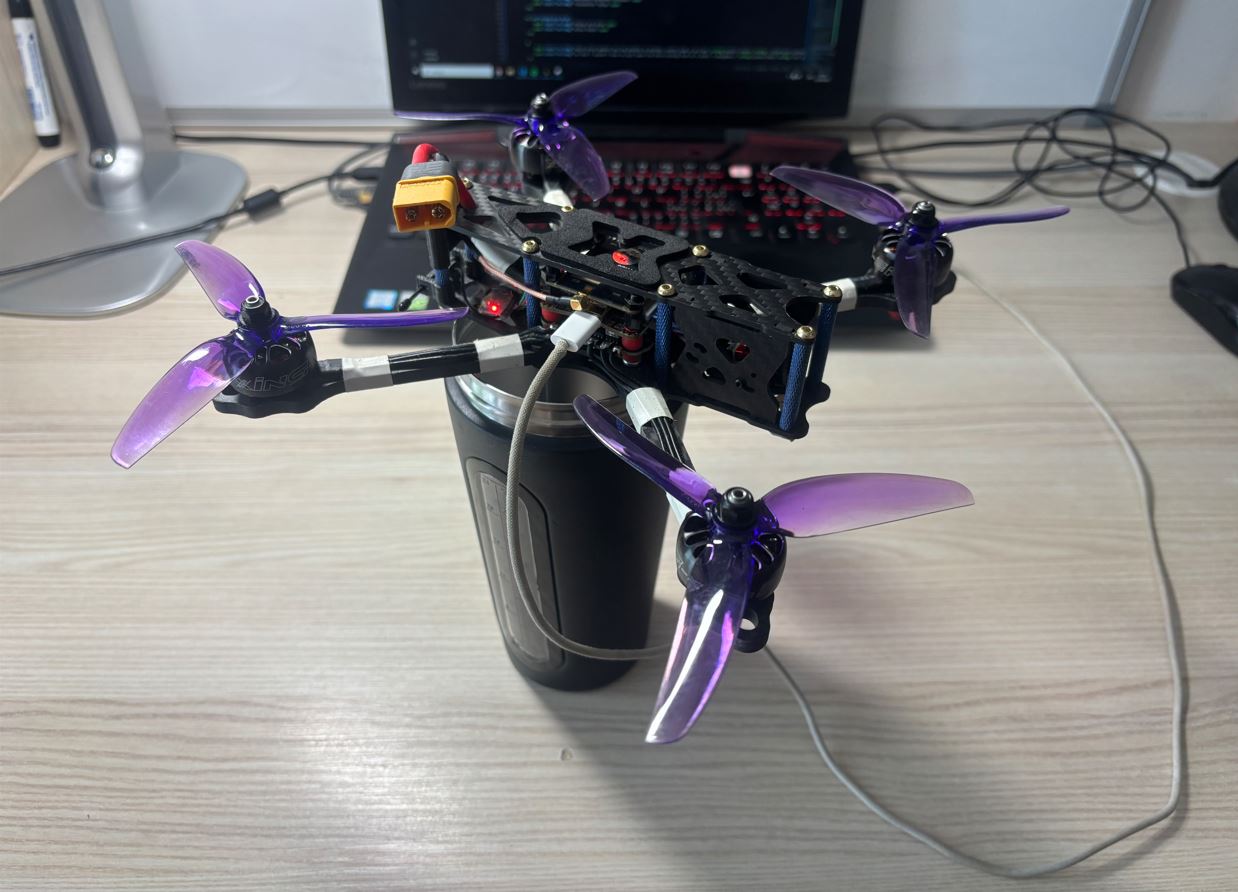
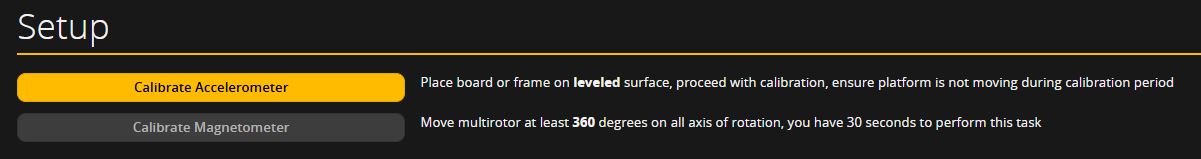
Po úspěšném nahrání firmwaru je potřeba zkalibrovat akcelerometr, během čehož musí dron ležet v naprosté rovině. Protože zespodu mého rámu vyčnívá stahovací páska, nemohl jsem ho položit přímo na stůl. Vypomohl jsem si termoskou, o kterou se dron opíral pouze v místech karbonového rámu a páska se šrouby tak vůbec nepřekážely. Zpočátku dron po vzletu mírně driftoval doprava, kalibraci jsem proto několikrát zopakoval s postupným podkládáním termosky papírem, dokud dron nedržel ve vzduchu stabilně na místě. After successfully flashing the firmware, you need to calibrate the accelerometer, during which the drone must lie perfectly flat. Because a zip tie protrudes from the bottom of my frame, I couldn't place it directly on the table. I used a thermos, which supported the drone only on the carbon frame parts, so the zip tie and screws weren't in the way at all. Initially, the drone drifted slightly to the right after takeoff, so I repeated the calibration several times, gradually shimming the thermos with paper until the drone hovered stably in place.
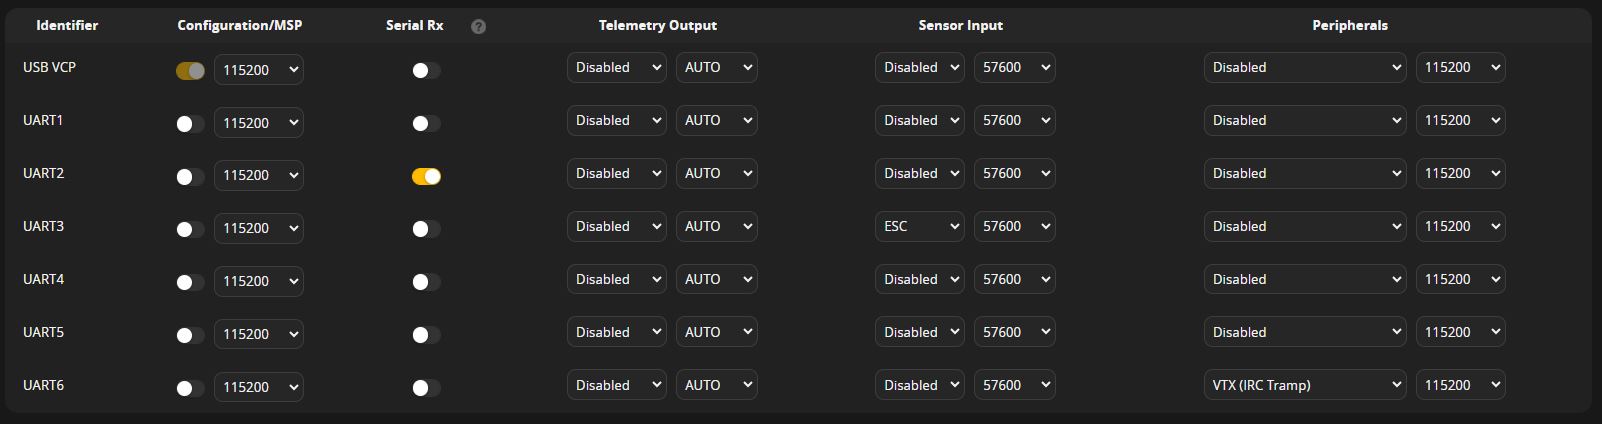
Následně jsem v záložce Ports nakonfiguroval fyzické sériové porty. Port USB VCP je vyhrazen pro komunikaci s počítačem. Na UART2 jsem aktivoval Serial Rx pro rádiový přijímač. UART3 jsem nastavil jako Sensor Input pro sběr telemetrických dat z regulátorů, což je nezbytné pro chod RPM filtrů. Nakonec jsem UART6 nastavil na Peripherals s protokolem IRC Tramp, který zajišťuje softwarové ovládání video vysílače z vysílačky nebo OSD. Next, in the Ports tab, I configured the physical serial ports. The USB VCP port is reserved for computer communication. On UART2, I enabled Serial Rx for the radio receiver. I set UART3 as Sensor Input to collect telemetry data from the ESCs, which is essential for the RPM filters. Finally, I set UART6 to Peripherals with the IRC Tramp protocol, which allows software control of the video transmitter from the radio or OSD.
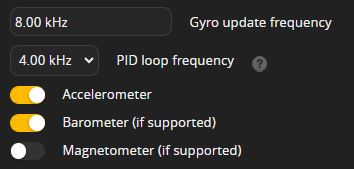
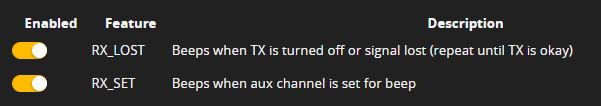
V záložce Configuration jsem upravil základní chování systému a funkci DShot Beacon. Nastavení RX_SET a RX_LOST umožňuje manuálně i automaticky aktivovat hlasité pípání motorů při ztrátě signálu, což zásadně usnadňuje hledání zapadlého dronu v trávě. In the Configuration tab, I adjusted the basic system behavior and the DShot Beacon feature. The RX_SET and RX_LOST settings allow you to manually and automatically activate a loud motor beeping upon signal loss, which significantly makes finding a lost drone in the grass easier.
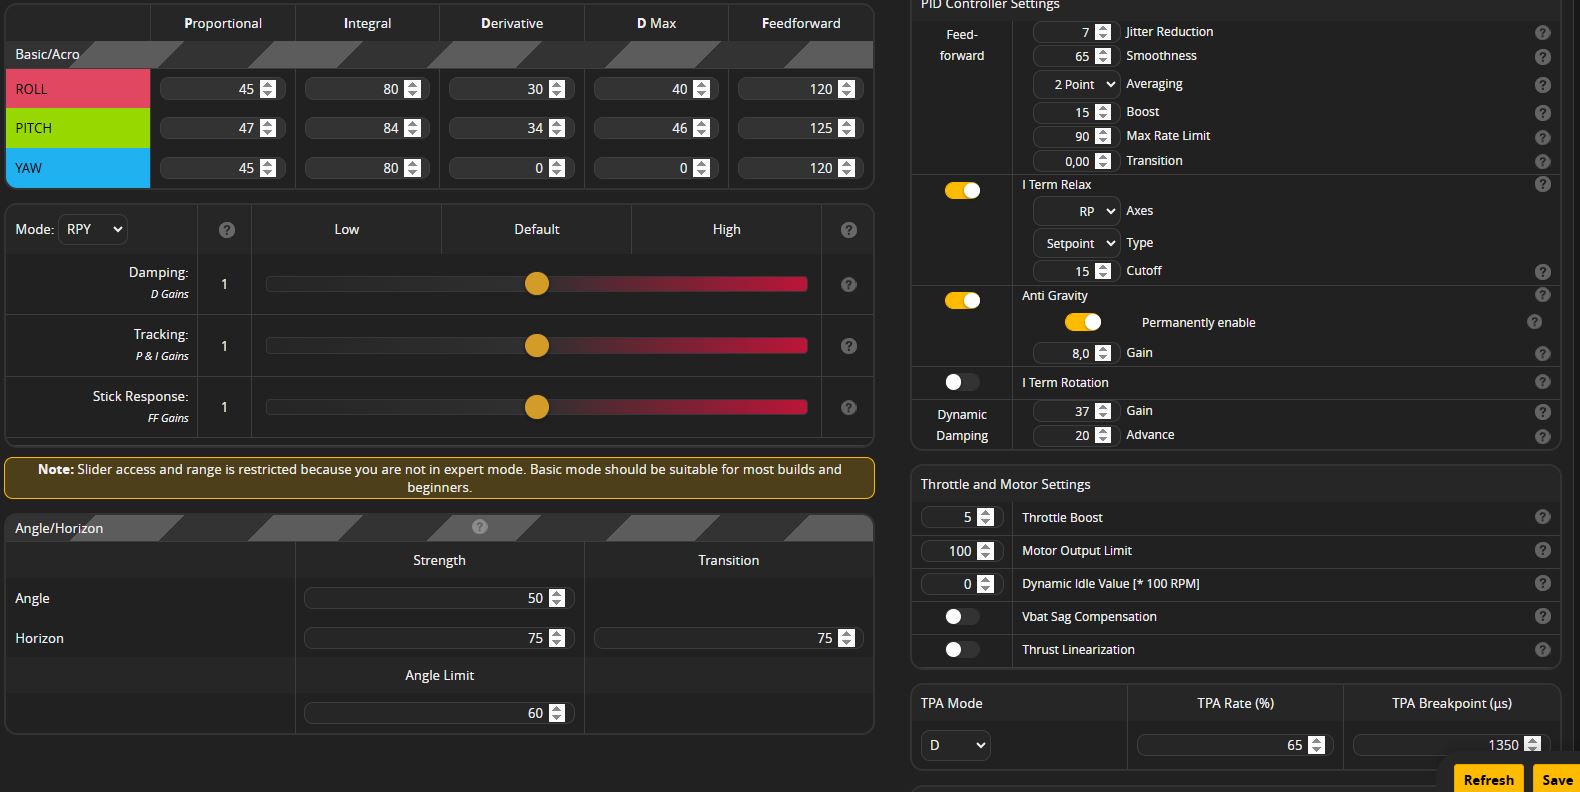
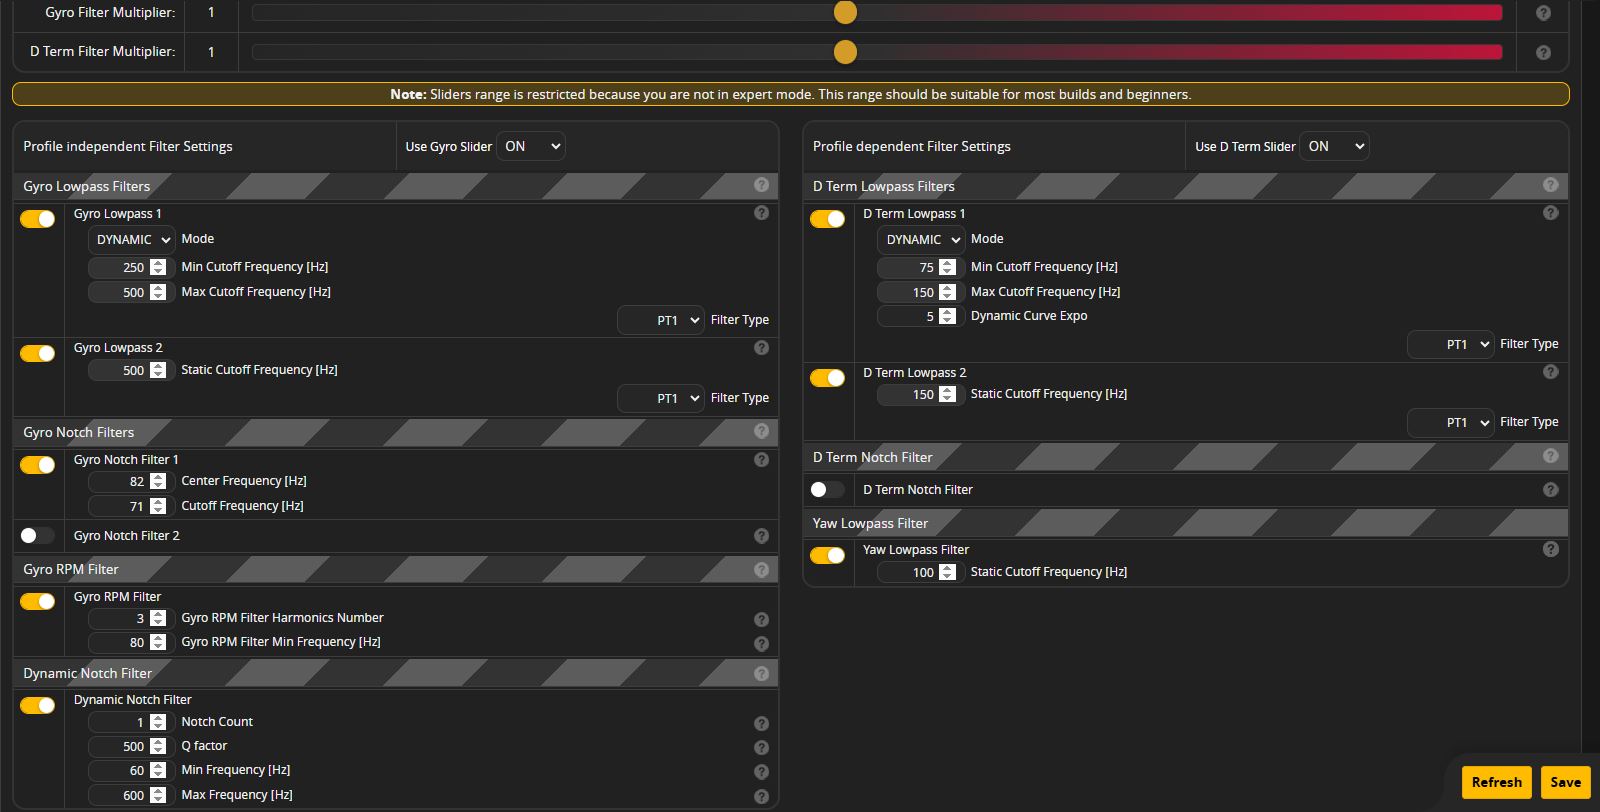
Detailní ladění PID regulátoru a filtrů bývá složitý proces, proto jsem v záložce PID Tuning zvolil výchozí profil Betaflightu. Ten je navržen jako bezpečný a univerzální základ, který na mém dronu funguje dobře a nevyžadoval žádné další zásahy. Detailed tuning of the PID controller and filters is usually a complex process, so in the PID Tuning tab, I chose the default Betaflight profile. It is designed as a safe and universal baseline that works well on my drone and required no further adjustments.
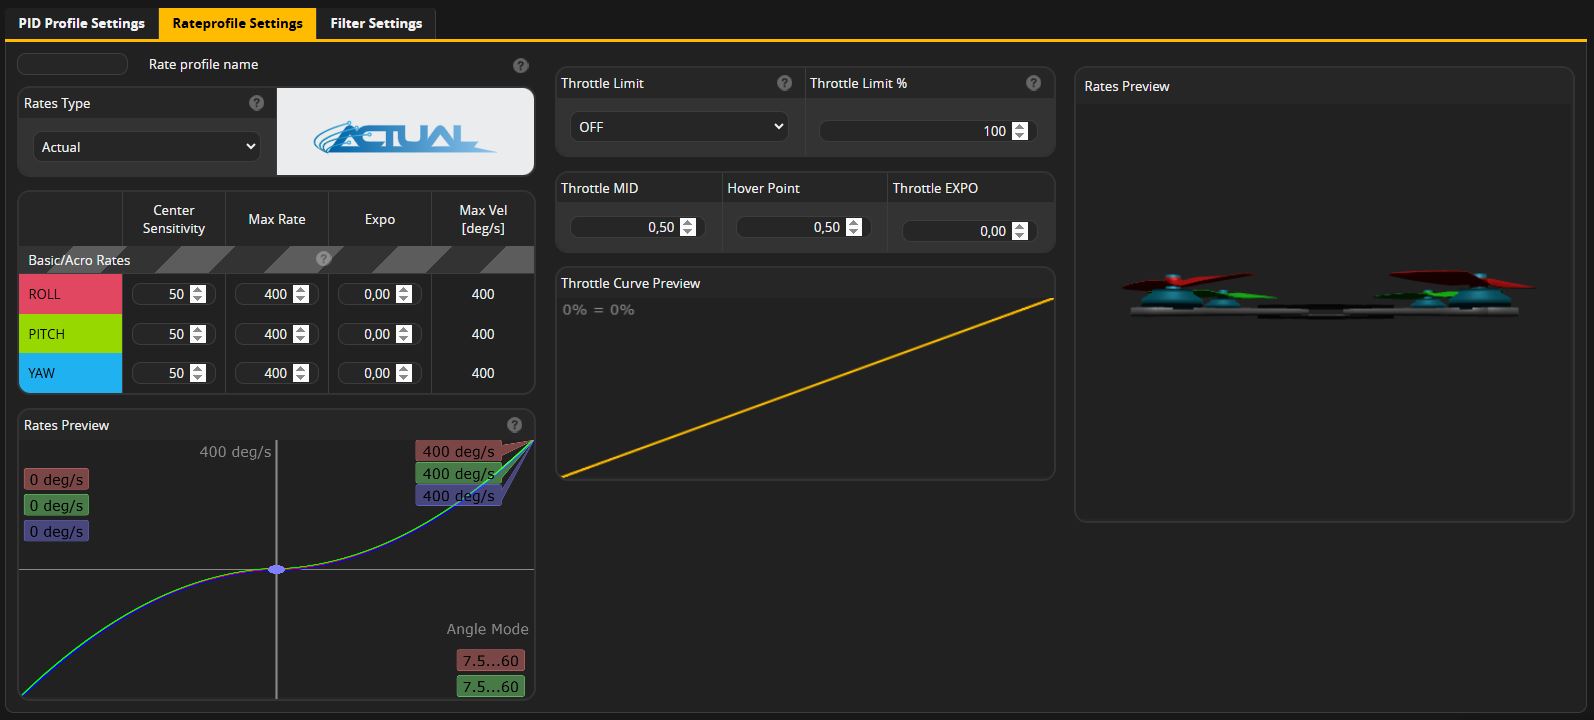
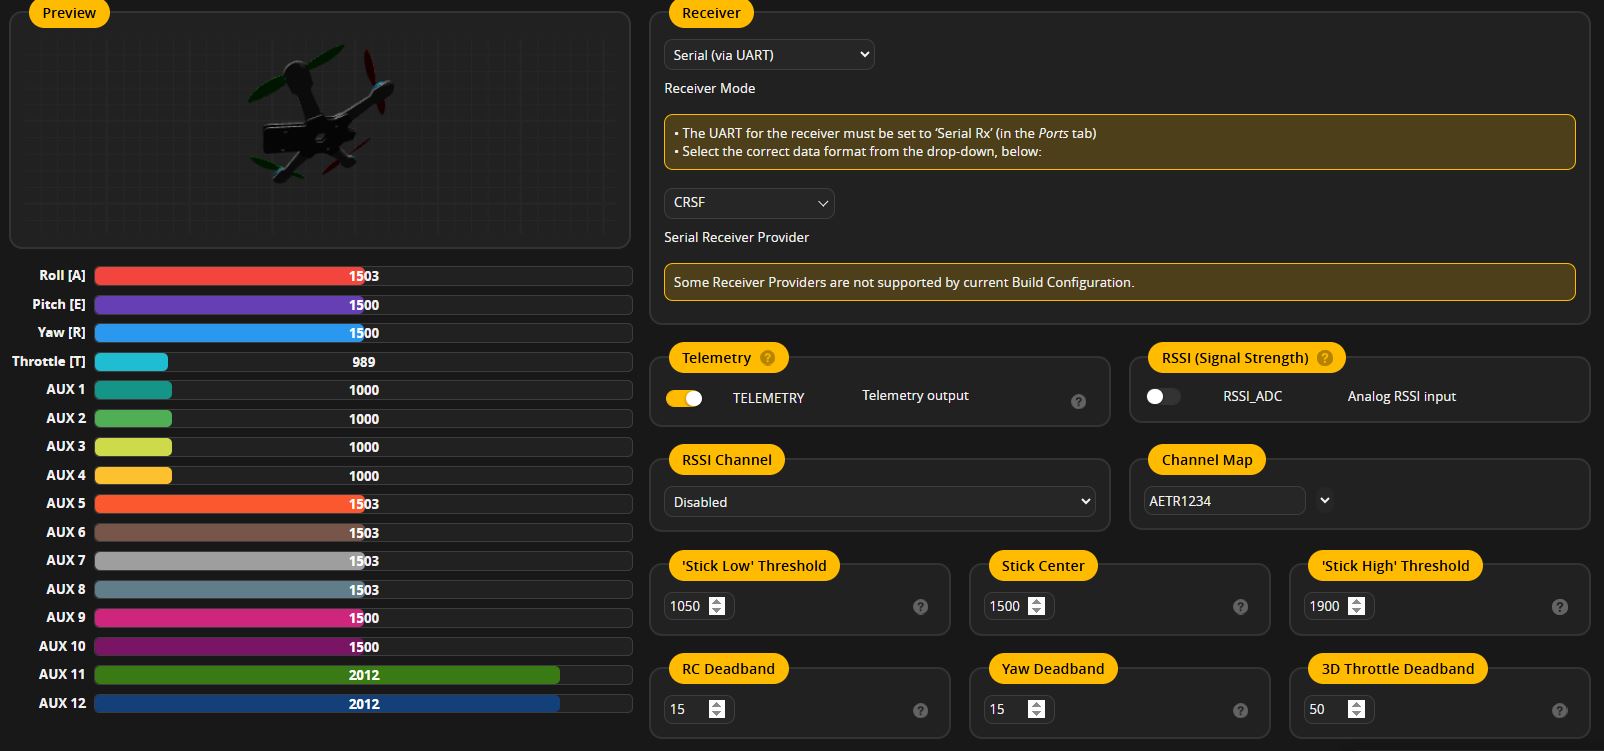
Dalším krokem bylo spárování přijímače s ovladačem v záložce Receiver pomocí Bind Receiver (více o spárování řídící jednotky a rádiového ovladače v sekci Nastavení dálkového ovladače). Poté jsem ověřil, že pohyby páček správně odpovídají reakcím na obrazovce. Můj ovladač RadioMaster Pocket i po důkladné kalibraci vykazoval v klidové poloze mírné nepřesnosti a posílal hodnoty v rozmezí 1503 až 1505. Nastavil jsem proto parametry RC deadband a Yaw deadband na hodnotu 10, aby ovladač tyto drobné odchylky od ideální hodnoty 1500 ignoroval. The next step was binding the receiver to the transmitter in the Receiver tab using Bind Receiver (for more on pairing the flight controller with the radio transmitter, see the Transmitter Setup section). I verified that the stick movements correctly corresponded to the reactions on the screen. Even after a thorough calibration, my RadioMaster Pocket transmitter showed slight inaccuracies in the resting position, sending values between 1503 and 1505. Therefore, I set the RC deadband and Yaw deadband parameters to a value of 10, so the controller would ignore these minor deviations from the ideal value of 1500.
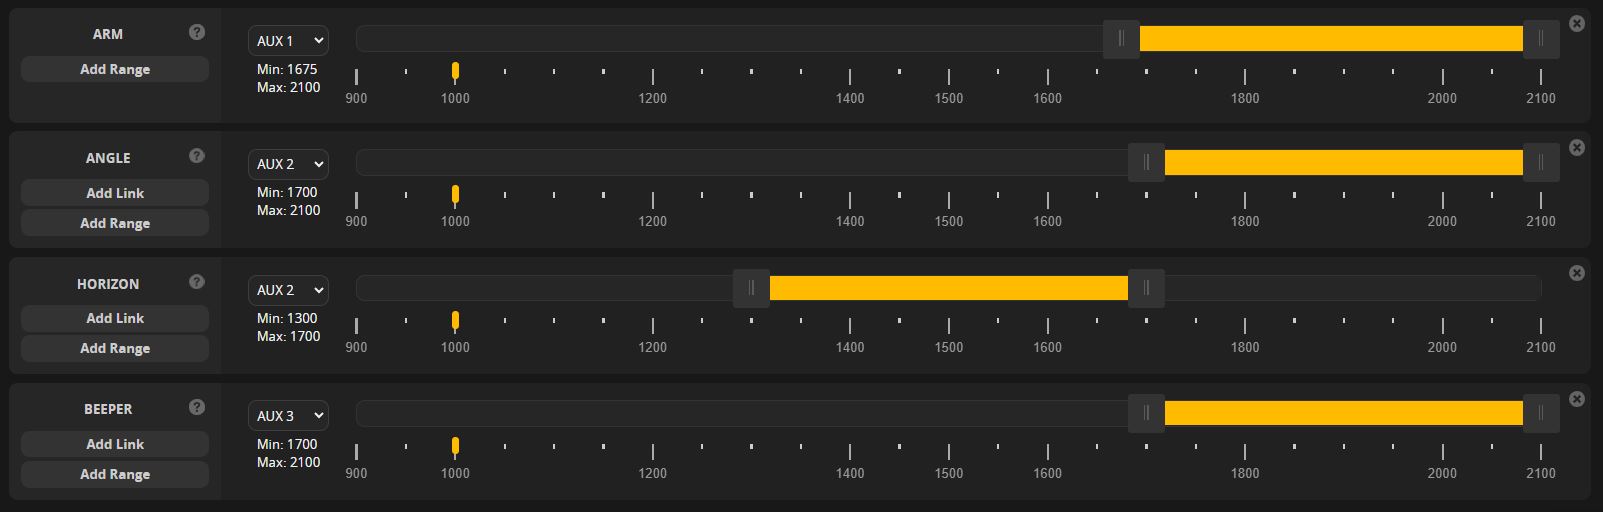
Přiřazení konkrétních funkcí k přepínačům se provádí v záložce Modes. Na levý třístupňový přepínač jsem namapoval letové režimy. Režim Angle dron stabilizuje a omezuje jeho náklon, Horizon se chová podobně, ale při větší výchylce se chová jako Acro, a výchozí režim Acro ponechává plnou kontrolu bez jakékoliv stabilizace. Levé aretovatelné tlačítko jsem určil pro odjištění motorů (Arm) a pravý přepínač aktivuje pípání. Assigning specific functions to the switches is done in the Modes tab. I mapped the flight modes to the left 3-position switch. The Angle mode stabilizes the drone and limits its tilt, Horizon acts similarly but behaves like Acro at larger deflections, and the default mode Acro leaves full control without any stabilization. I assigned the left latching button to arming the motors (Arm) and the right switch activates the beeping.
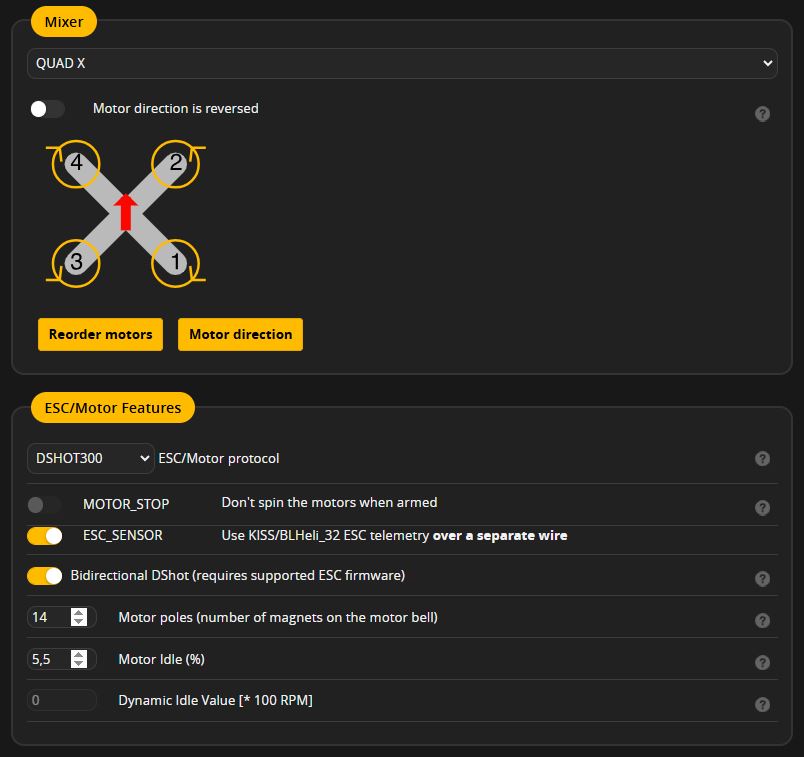
Následovala aktivace bidirectional DShot komunikace v záložce Motors. Dále jsem bez nasazených vrtulí a antény připojil baterii, aktivoval rozhraní pro testování motorů a zkontroloval jsem, zda reálné pořadí a směr otáčení motorů odpovídá zobrazenému schématu v Betaflightu. The penultimate step was enabling the bidirectional DShot communication in the Motors tab. Next, without propellers attached and with the antenna removed, I plugged in the battery, enabled the motor testing interface, and checked if the actual motor order and rotation direction matched the diagram shown in Betaflight.
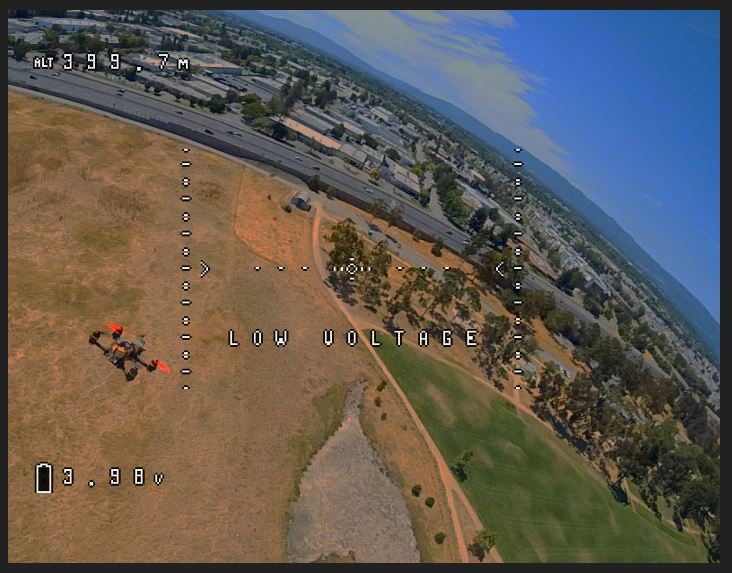
V předposledním kroku jsem v záložce OSD uspořádal prvky uživatelského rozhraní tak, jak se budou překrývat přes obraz v FPV brýlích. Díky tomu mám během letu přehled o napětí baterie a výšce dronu. Finally, in the OSD tab, I arranged the user interface elements exactly as they will overlay the image in the FPV goggles. This gives me an overview of the battery voltage and drone altitude during flight.
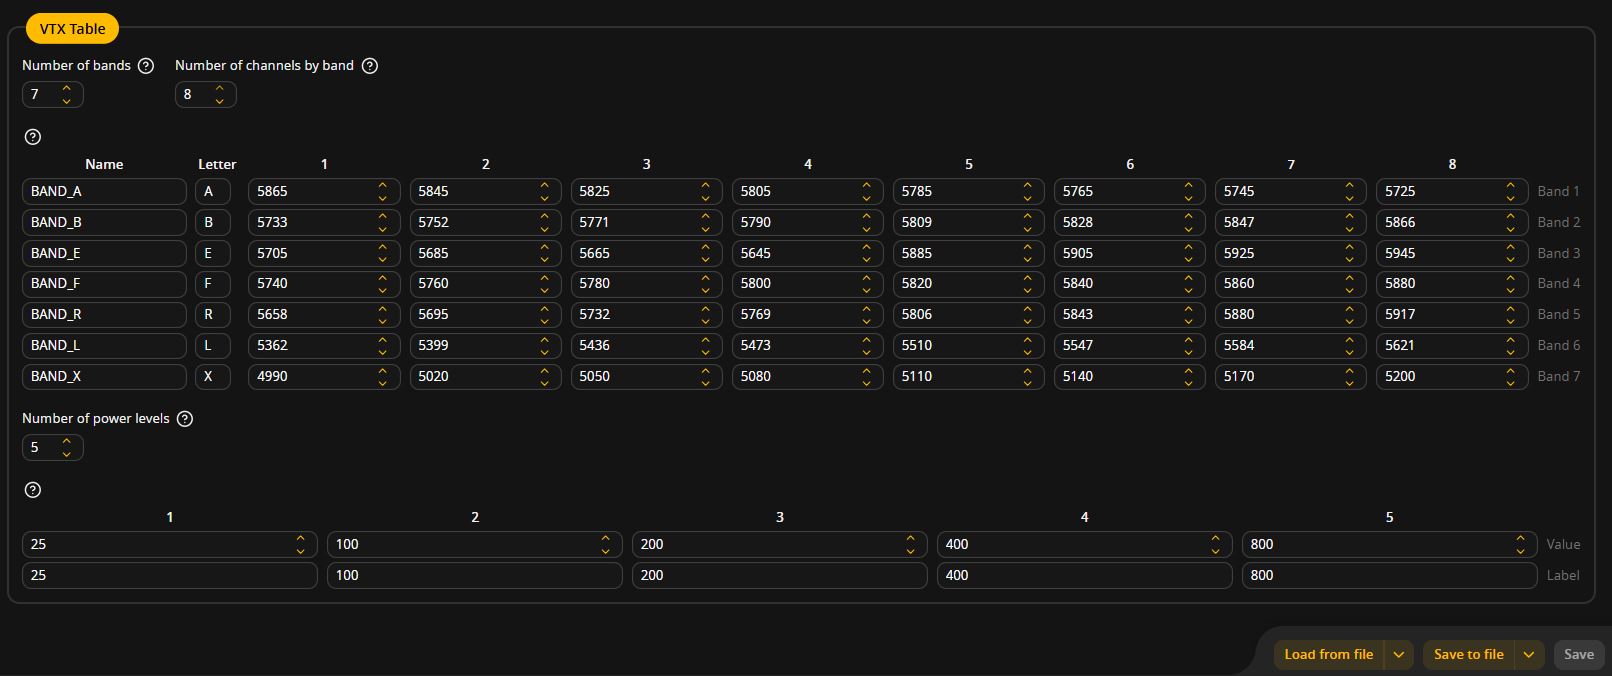
Při prvotních testech se video vysílač (JHEMCU VTX30) extrémně zahříval i v klidovém stavu. Zjistil jsem, že problém spočíval ve špatně předvyplněné VTX tabulce. Vysílač podporuje výkony 25 mW, 100 mW, 200 mW, 400 mW a 800 mW. Výchozí hodnoty v Betaflightu však byly nastaveny na 25, 400, 800, 1500 a 3000 mW, v důsledku čehož nefungovalo nastavení výkonu správně. Po manuální opravě těchto hodnot v záložce Video Transmitter začal vysílač reagovat tak, jak má. During initial tests, the video transmitter (JHEMCU VTX30) overheated excessively even when disarmed. I discovered the issue was an incorrectly pre-configured VTX table. The transmitter supports output powers of 25 mW, 100 mW, 200 mW, 400 mW, and 800 mW. However, the default Betaflight values were set to 25, 400, 800, 1500, and 3000 mW, causing the power control to malfunction. After manually correcting these values in the Video Transmitter tab, the transmitter started responding correctly.
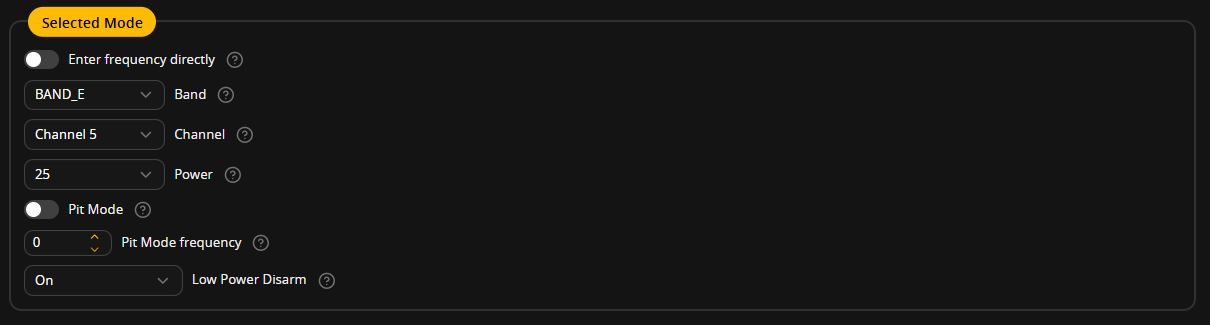
Následně jsem ve stejné záložce aktivoval funkci Low Power Disarm. Ta zajišťuje, že dokud nejsou motory odjištěny, vysílá VTX na minimální výkon (25 mW). Tím se dron zbytečně nezahřívá a předchází se poškození vysílače. Next, in the same tab, I enabled the Low Power Disarm feature. This ensures that as long as the motors are disarmed, the VTX transmits at the minimum power (25 mW). This prevents unnecessary heating and protects the transmitter from damage.
Na závěr jsem chtěl mít možnost měnit vysílací výkon přímo za letu. Výchozí výkon jsem ponechal na 25 mW a na levý třípolohový přepínač ovladače RadioMaster Pocket jsem namapoval přepínání mezi hodnotami 25 mW, 400 mW a 800 mW. Toho lze docílit zadáním následujících příkazů do Betaflight konzole (CLI): Finally, I wanted the ability to change the transmission power mid-flight. I left the default power at 25 mW and mapped the left 3-position switch on my RadioMaster Pocket to toggle between 25 mW, 400 mW, and 800 mW. This can be achieved by entering the following commands into the Betaflight CLI console:
vtx 0 2 0 0 1 900 1300
vtx 1 2 0 0 4 1300 1700
vtx 2 2 0 0 5 1700 2100
save
První číslo určuje index pravidla, číslo 2 označuje vybraný kanál (v tomto případě AUX 3). Dvě nuly znamenají, že se nemění pásmo ani kanál. Hodnoty 1, 4 a 5 odkazují na úroveň výkonu z VTX tabulky (1. = 25 mW, 4. = 400 mW, 5. = 800 mW). Poslední dvě čísla pak definují rozsah signálu pro jednotlivé polohy přepínače (např. 900-1300 pro spodní polohu). Příkaz save všechny změny trvale uloží do řídicí jednotky.
The first number is the rule index, the number 2 indicates the selected channel (in this case AUX 3). The two zeros mean the band and channel remain unchanged. The values 1, 4, and 5 refer to the power level from the VTX table (1st = 25 mW, 4th = 400 mW, 5th = 800 mW). The last two numbers define the signal range for each switch position (e.g., 900-1300 for the bottom position). The save command permanently saves all changes to the flight controller.
Nastavení dálkového ovladače Transmitter Setup
Dálkový ovladač RadioMaster Pocket jsem nakonfiguroval podle následujícího YouTube tutoriálu: I configured the RadioMaster Pocket transmitter according to the following YouTube tutorial:
Legislativa Legislation
Poznámka: Níže popsaná legislativa a pravidla letu platí pro Českou republiku (dle pravidel EASA). V jiných zemích se mohou pravidla lišit. Note: The legislation and flight rules described below apply to the Czech Republic (under EASA regulations). Please be aware that rules may differ in other countries.
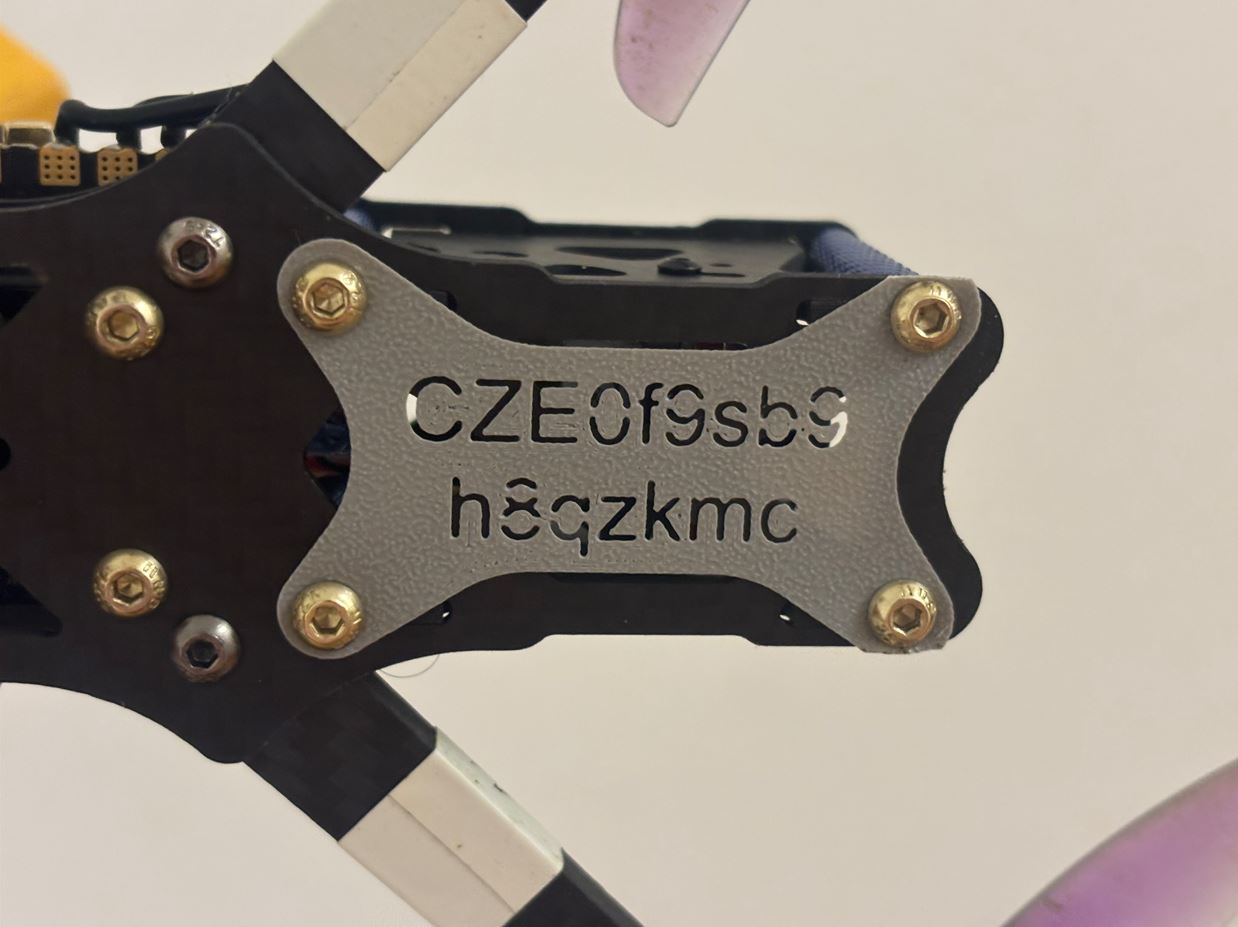
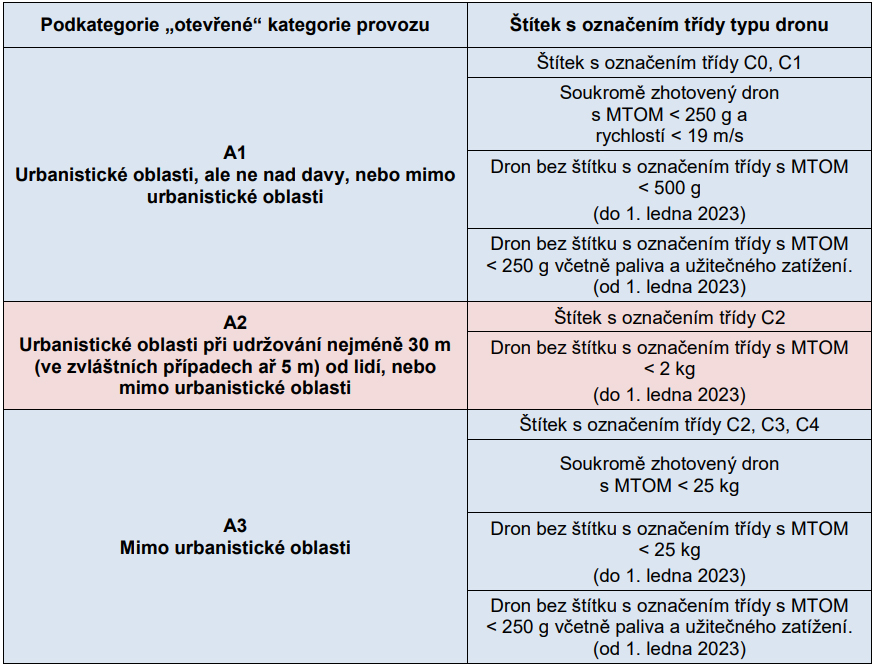
Jelikož můj 5" dron bezpečně přesahuje 250 gramů, spadá podle legislativy do třídy soukromě zhotovených dronů do 25 kg. Z toho pro mě plyne povinnost zaregistrovat se u Úřadu pro civilní letectví (ÚCL) a absolvovat online test pilota. Přidělené registrační číslo provozovatele jsem si vytiskl na malý štítek a připevnil jsem ho zespodu na karbonový rám dronu. Since my 5" drone safely exceeds 250 grams, it falls under the class of privately built drones up to 25 kg according to the legislation. This entails an obligation for me to register with the Civil Aviation Authority (CAA) and pass an online pilot test. I printed the assigned operator registration number on a small label and attached it to the bottom of the drone's carbon frame.
Provoz tohoto dronu spadá v rámci Otevřené kategorie do podkategorie A3. V praxi to znamená, že s ním smím létat pouze mimo města a hustě osídlené oblasti. Musím udržovat horizontální vzdálenost minimálně 150 metrů od obytných, obchodních či rekreačních zón a létat ideálně na louce (maximálně do výšky 120 metrů), kde se v dosahu nevyskytují žádné nezúčastněné osoby. The operation of this drone falls within the Open category into subcategory A3. In practice, this means I am allowed to fly it only outside of cities and densely populated areas. I must maintain a horizontal distance of at least 150 meters from residential, commercial, or recreational zones and fly ideally in a meadow (up to a maximum altitude of 120 meters) where there are no uninvolved people within range.
Protože létám přes FPV brýle, musím mít tzv. pozorovatele (spottera). To je druhá osoba, která hlídá letový prostor kvůli nečekaným překážkám nebo pohybu nezúčastněných osob. Because I fly using FPV goggles, I must have a spotter. This is a second person who monitors the airspace for unexpected obstacles or the movement of uninvolved people.
Stojan pro dron Drone Stand
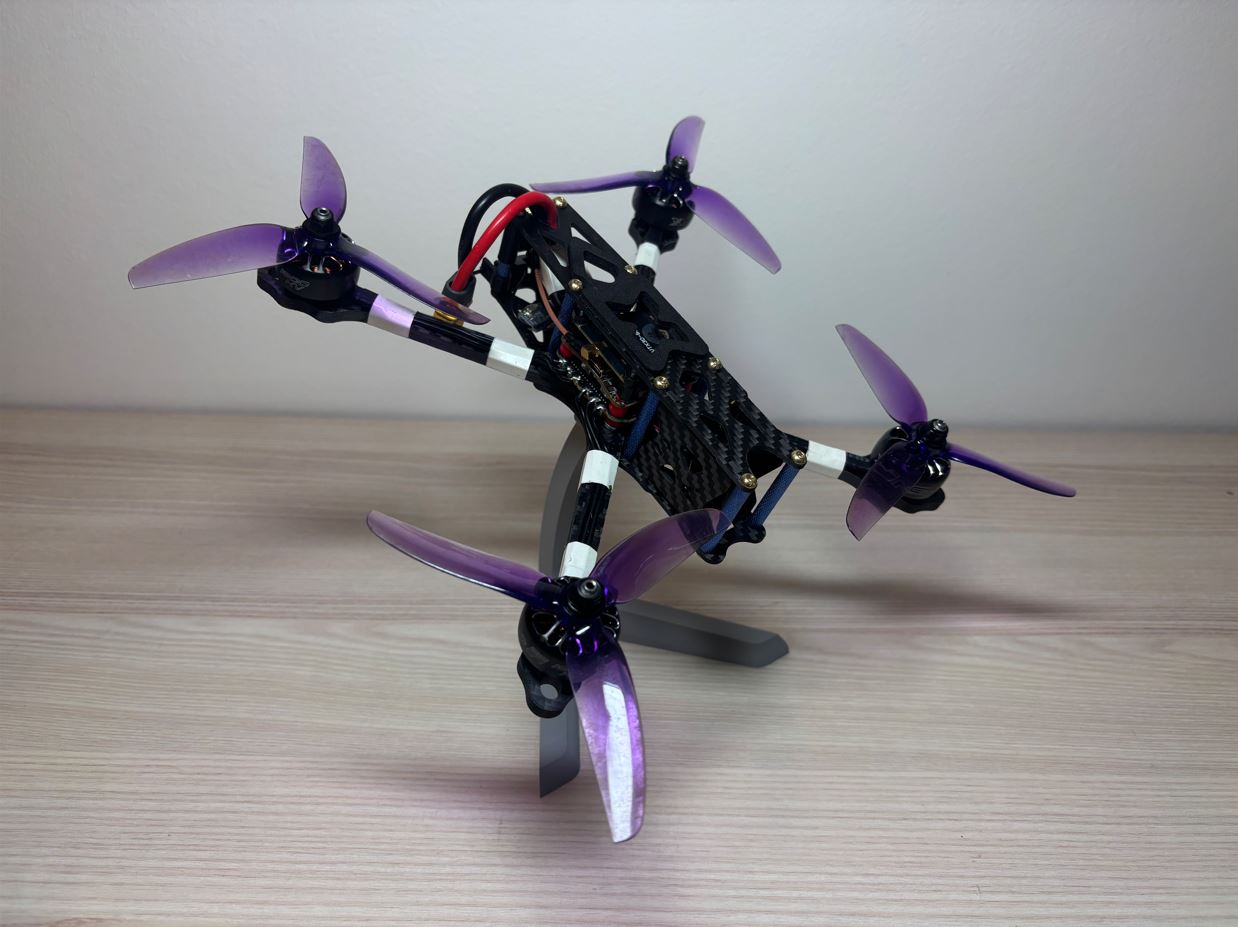
Abych drona nemusel jen tak položit na poličku, navrhl jsem si pro něj vlastní stojan. Cílem bylo vytvořit uchycení, které na dronu nebude vidět, a zároveň ho nakloní pod úhlem 25°. To napodobuje náklon typický pro let FPV dronů. Model jsem vytvořil v programu Fusion 360. So that I wouldn't have to just leave the drone sitting flat on a shelf, I designed a custom stand for it. The goal was to create a mount that wouldn't be visible on the drone while tilting it at a 25° angle. This mimics the typical flight angle of FPV drones. I created the model in Fusion 360.
CAD návrh CAD Design
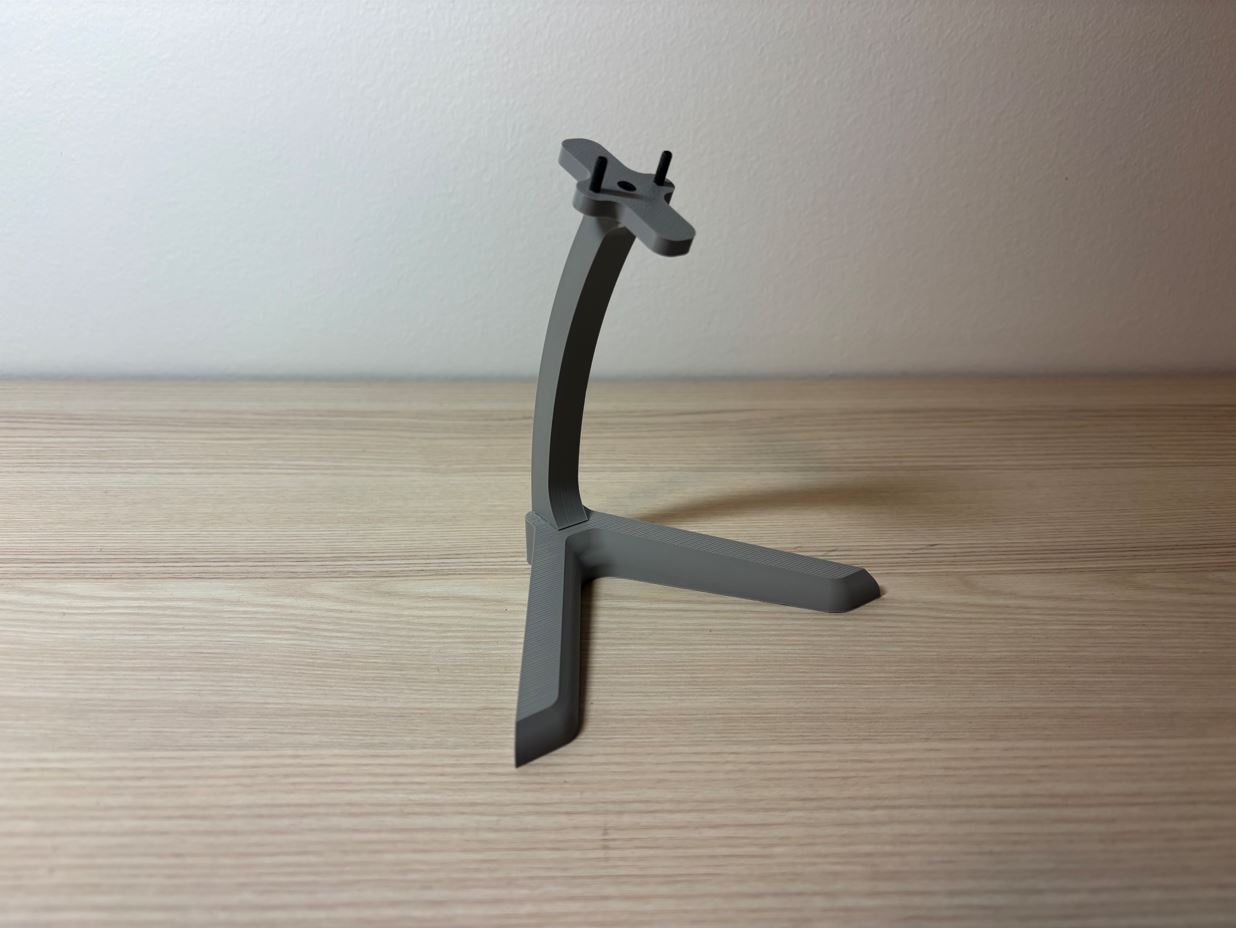
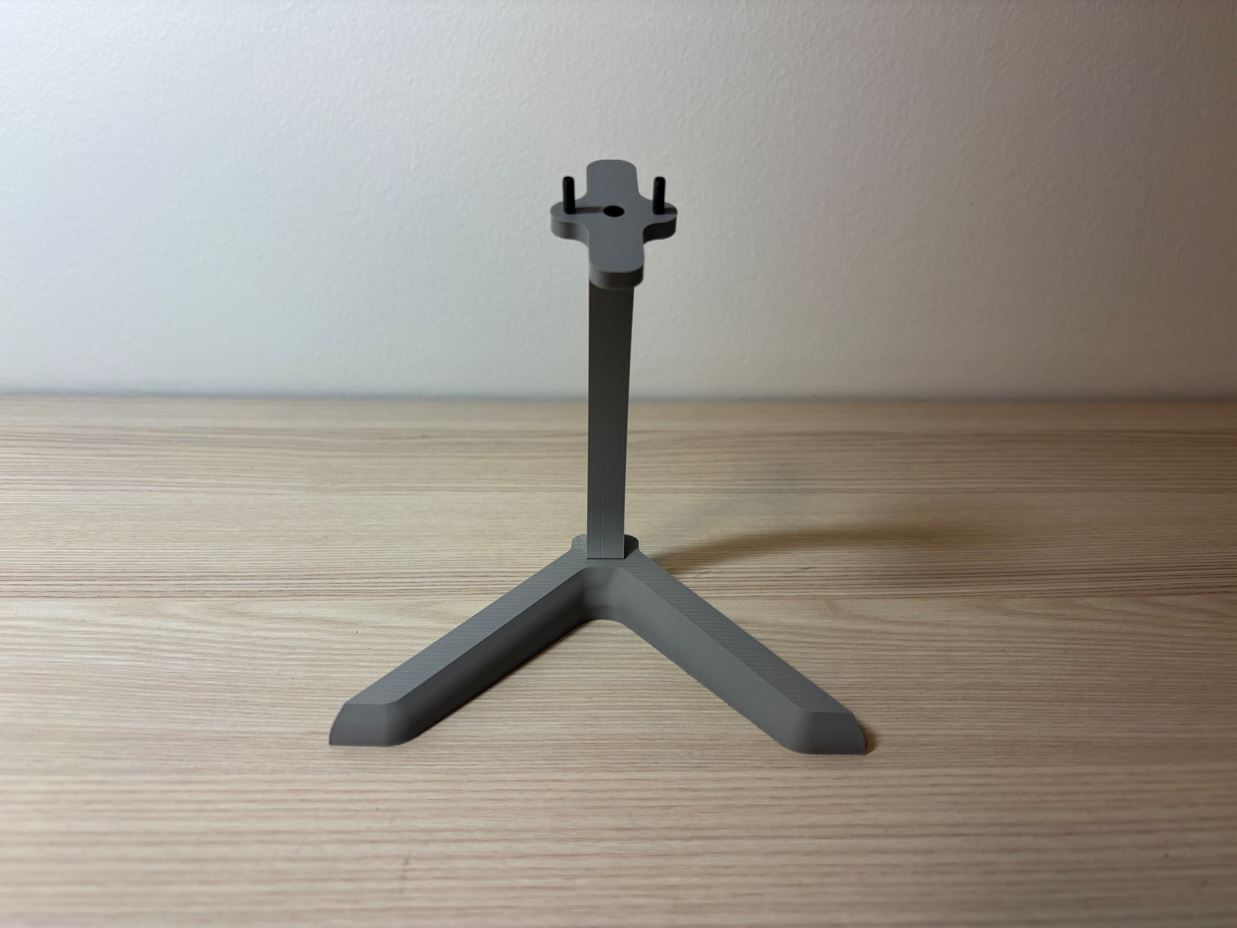
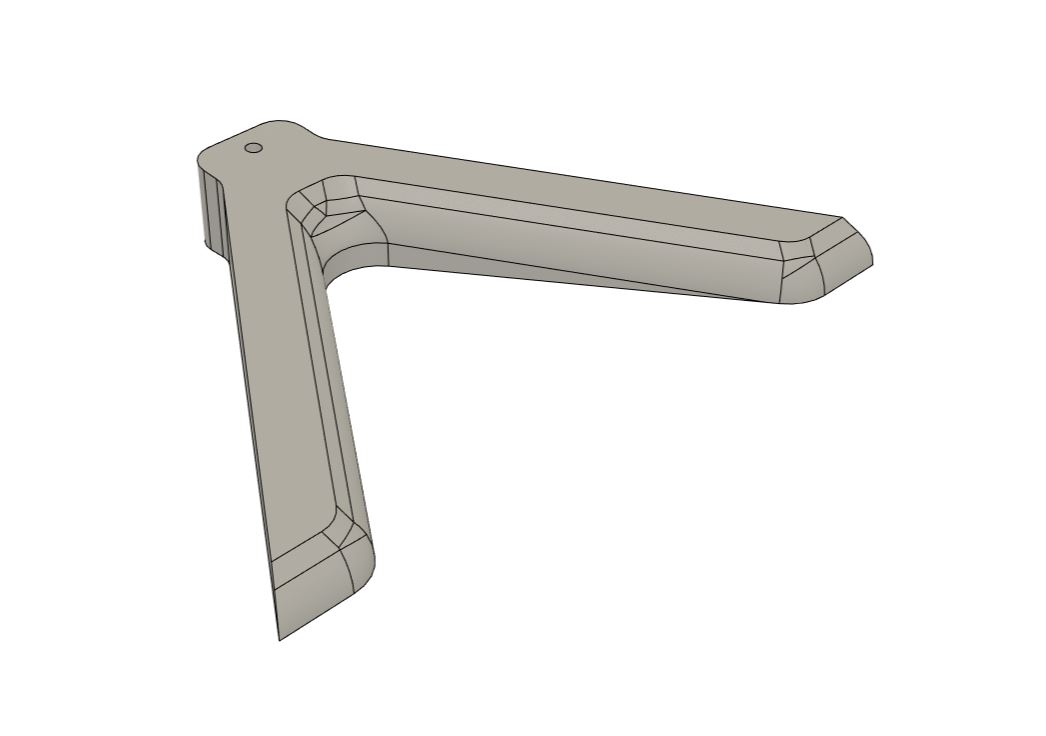
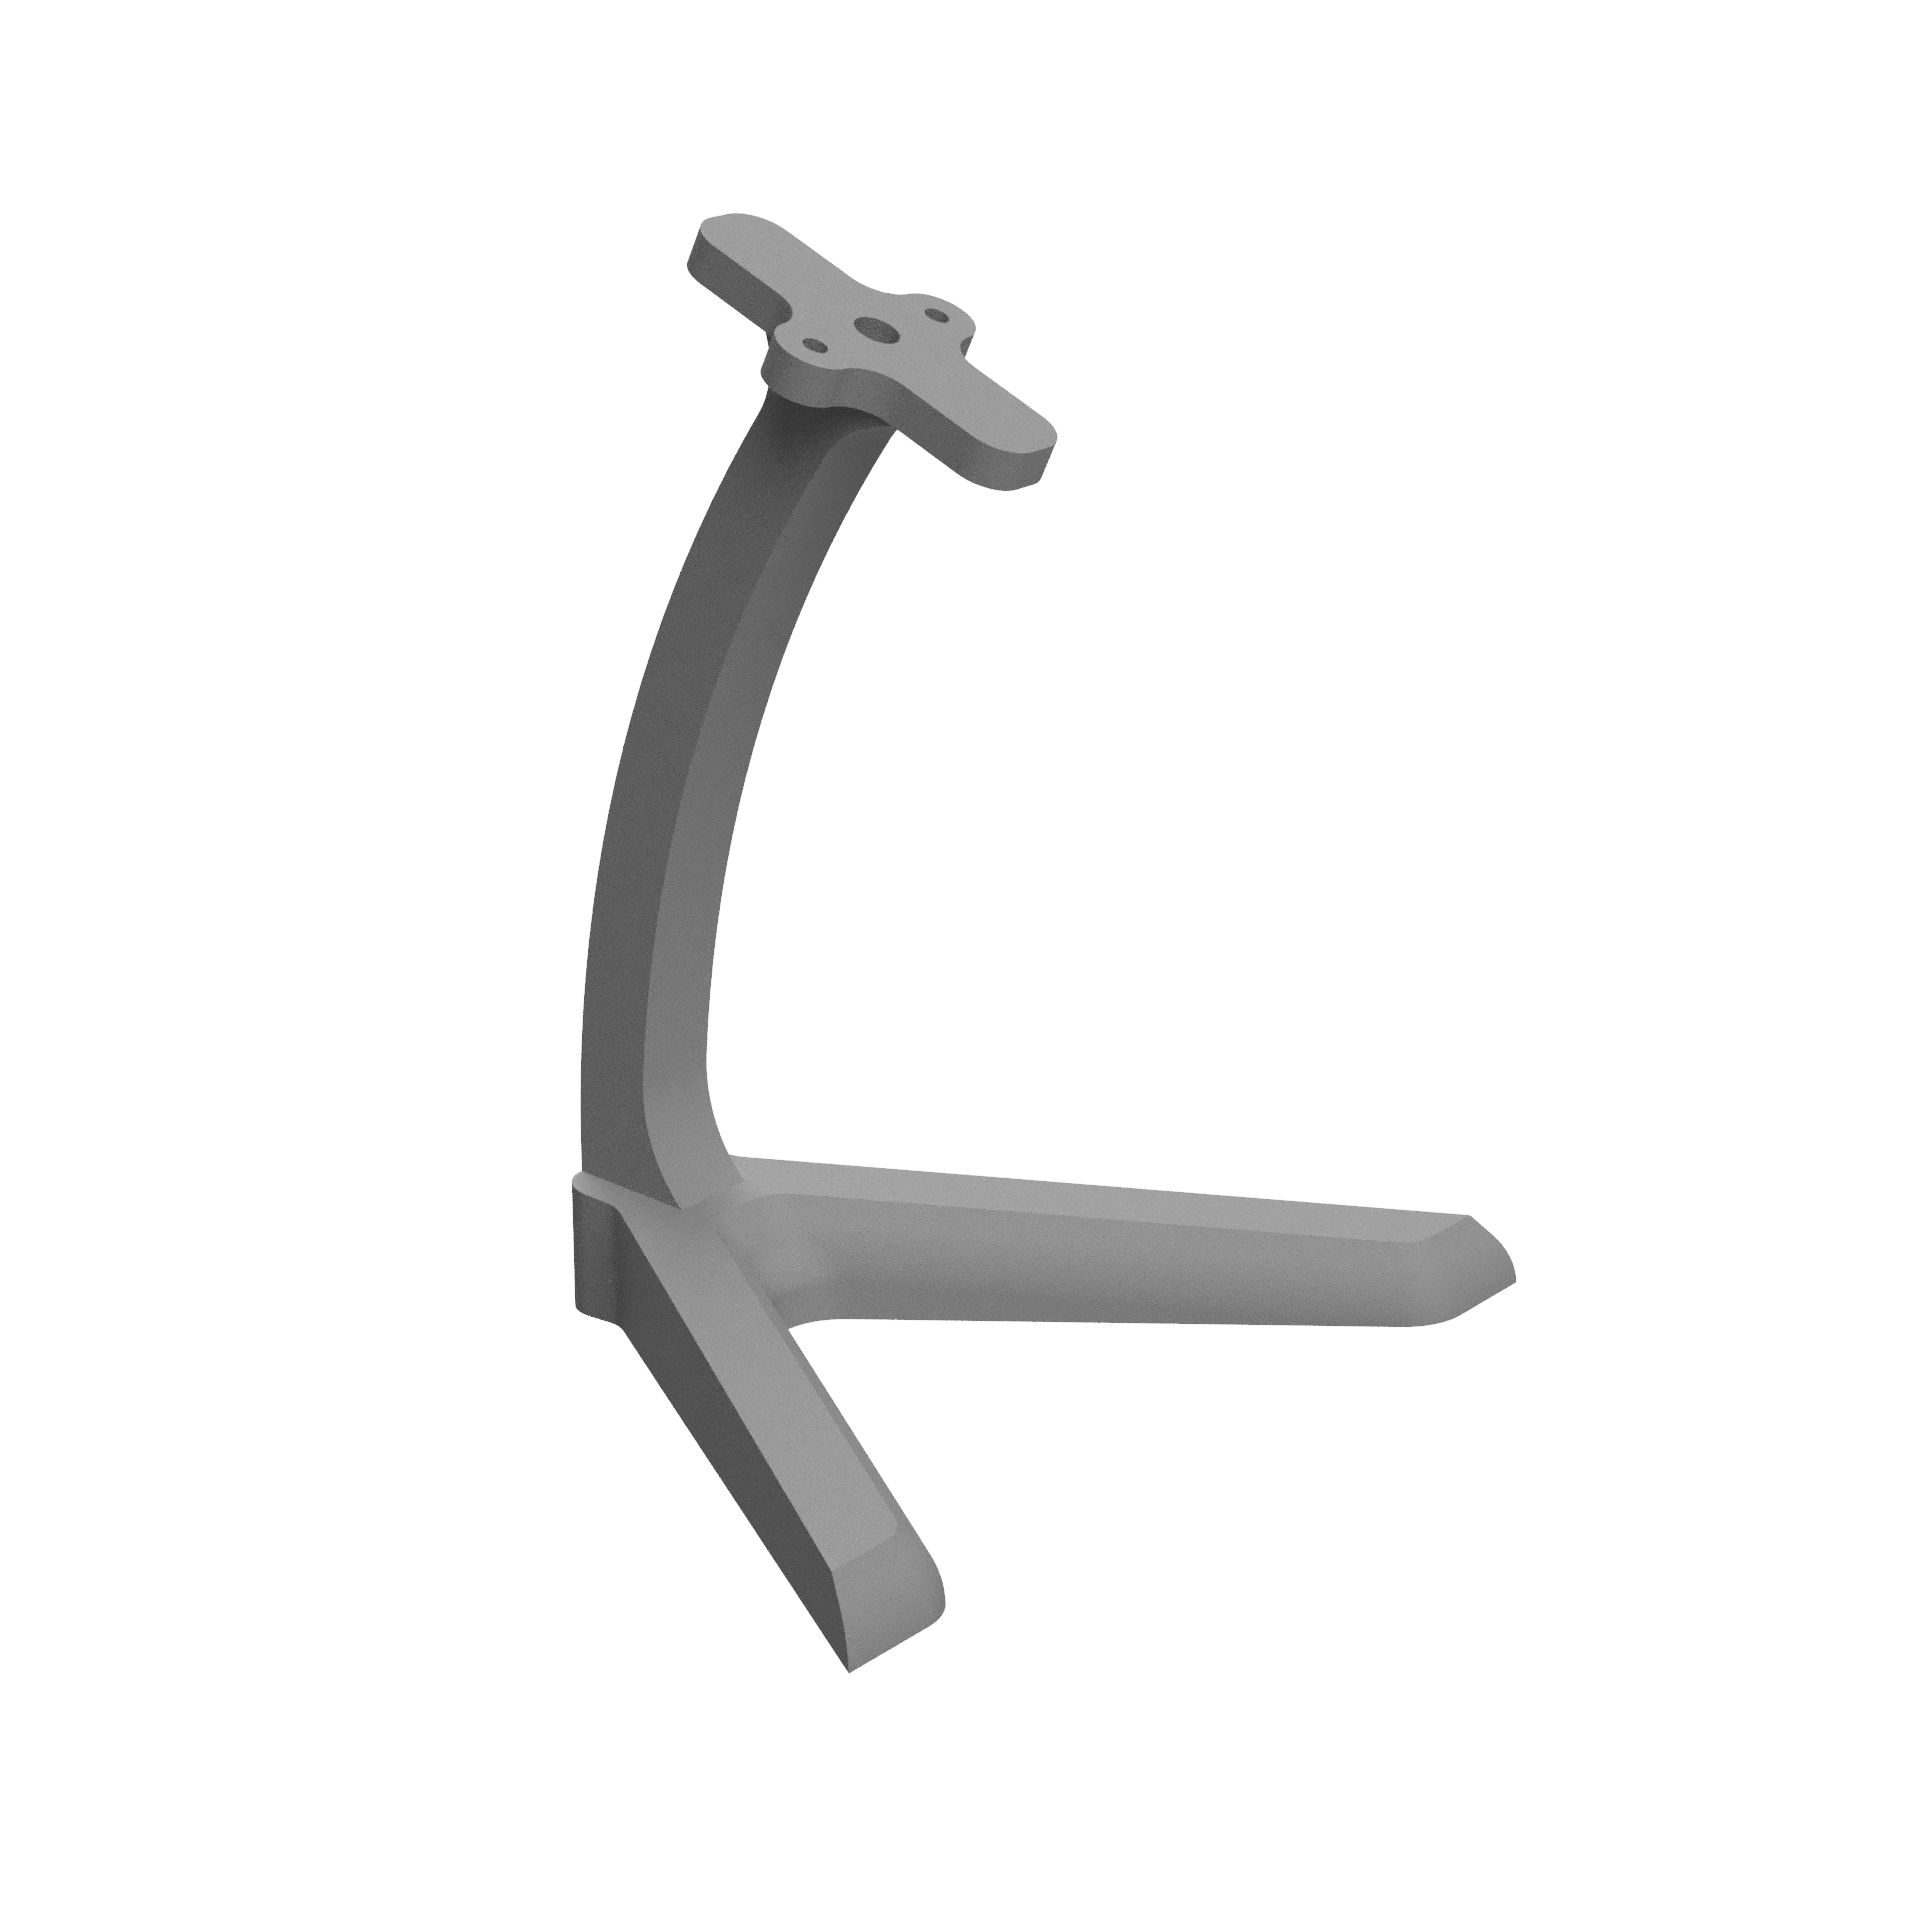
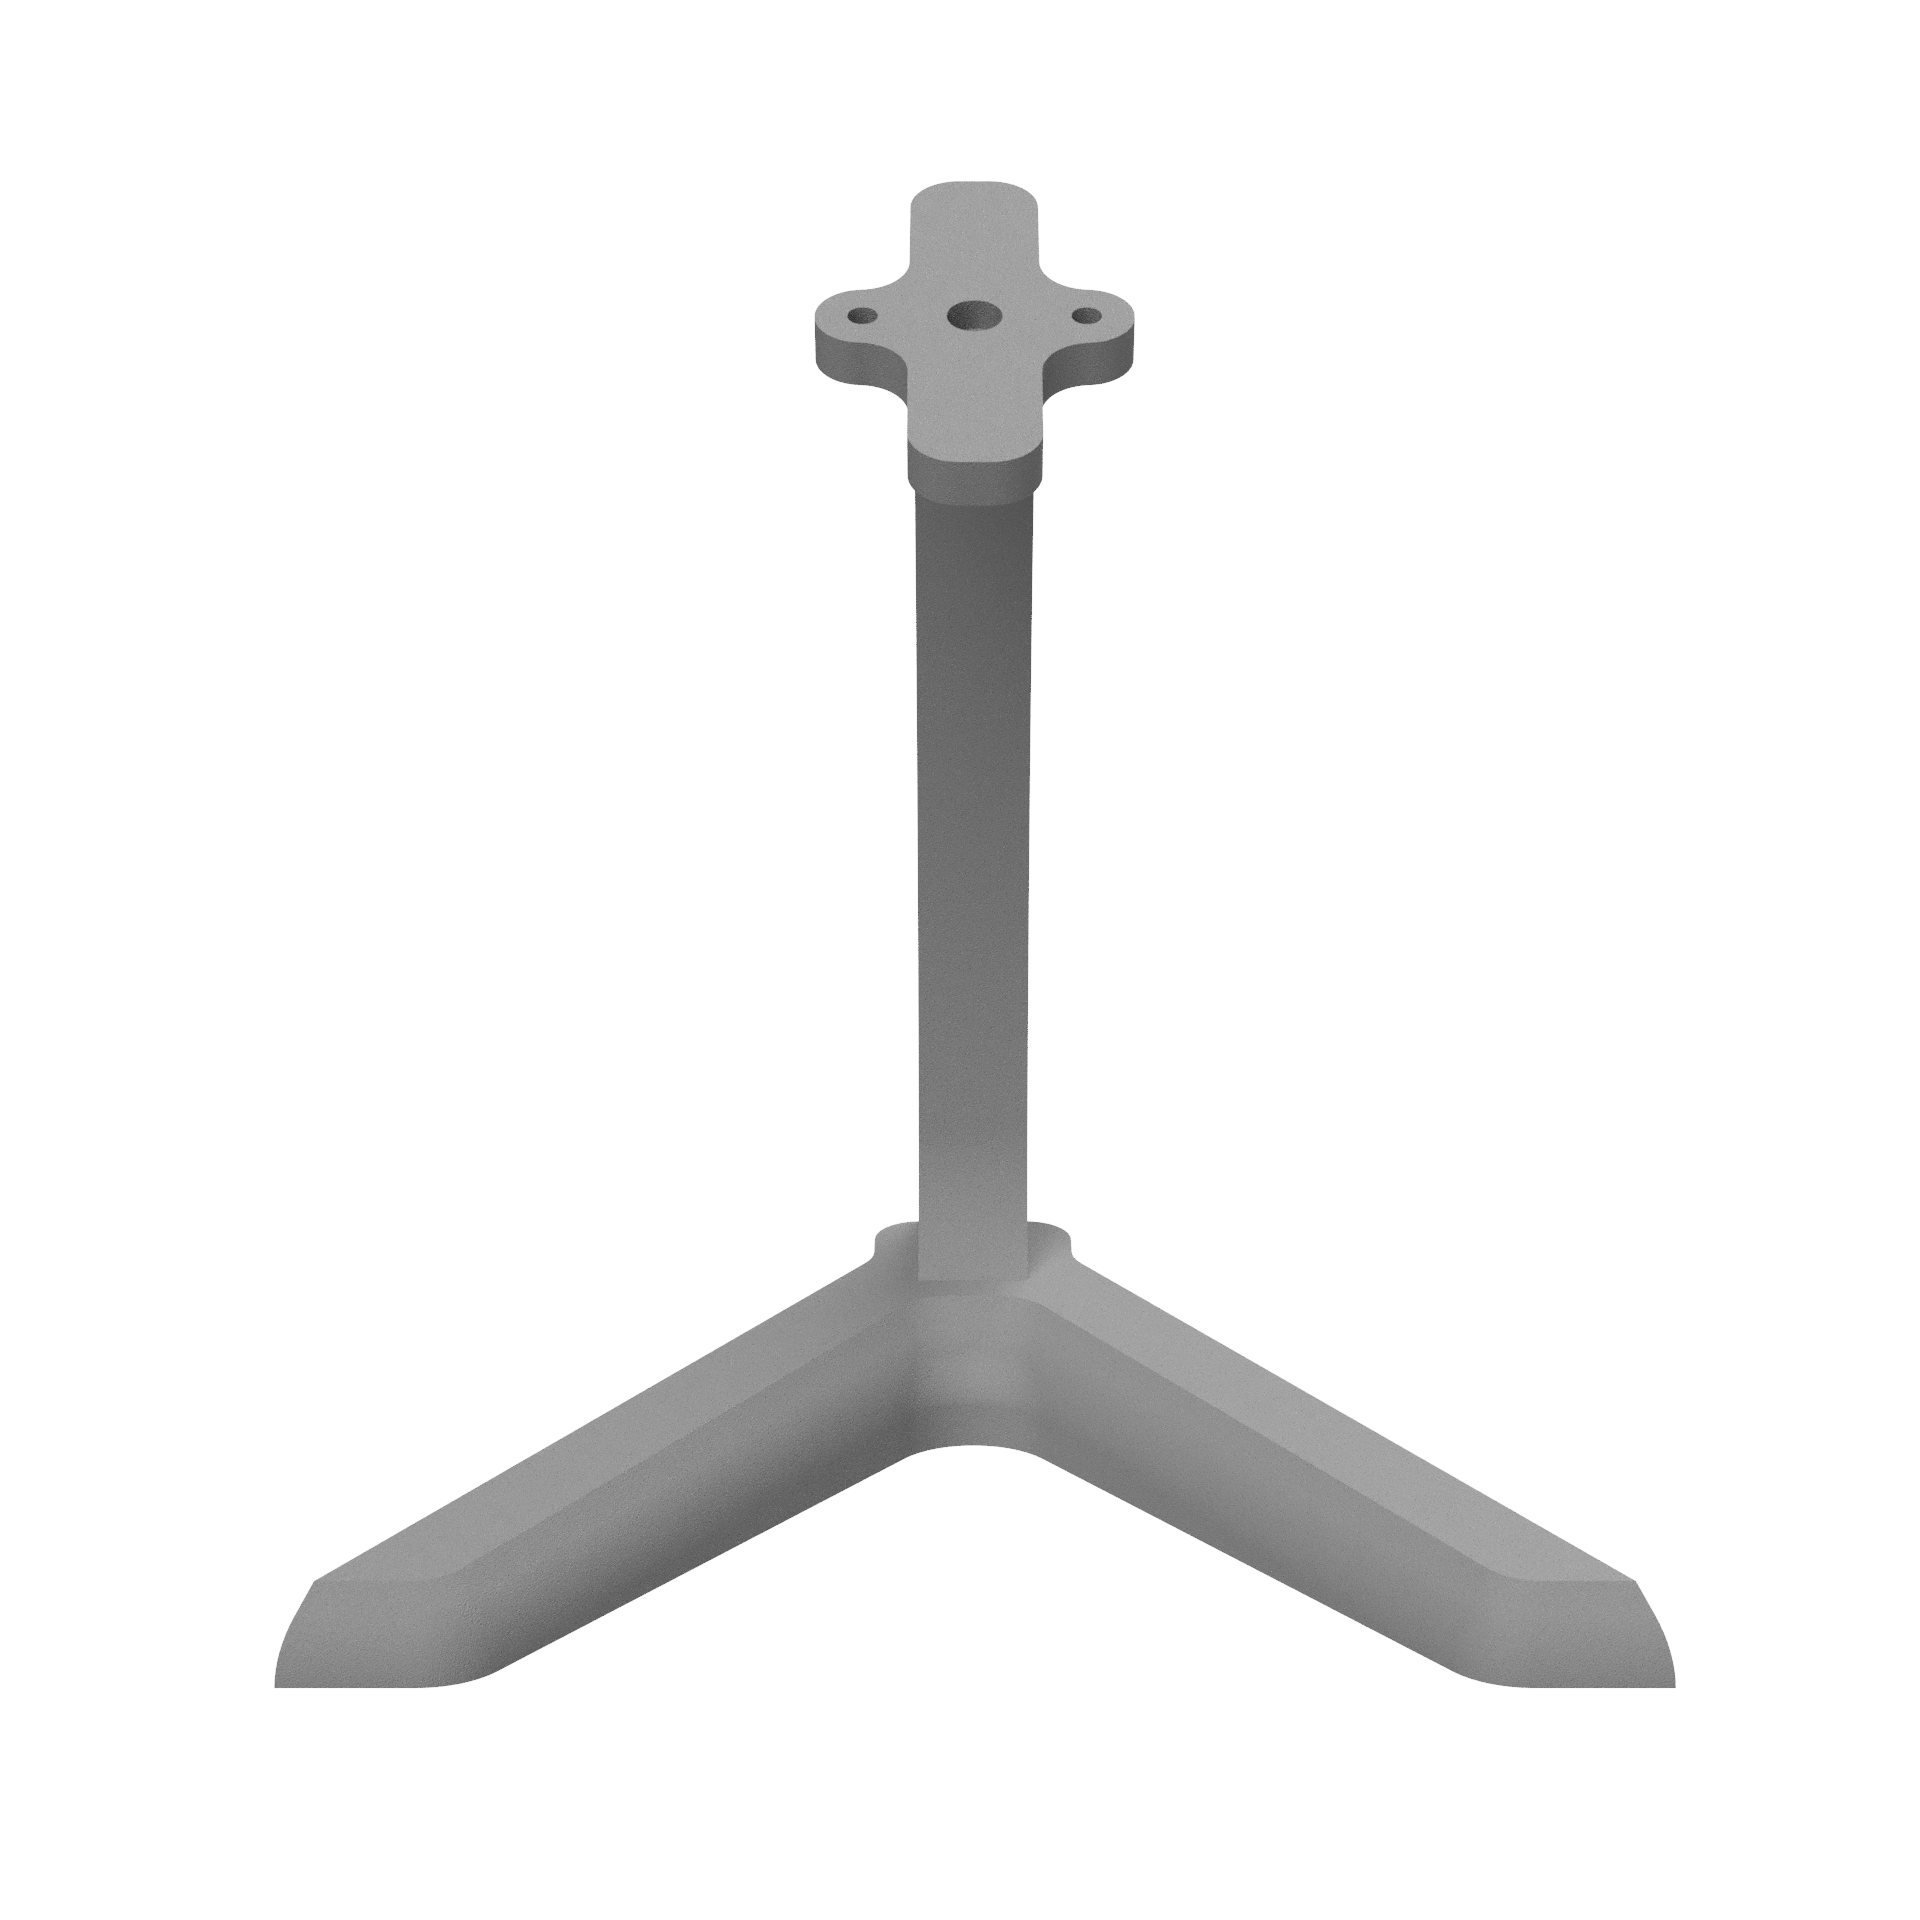
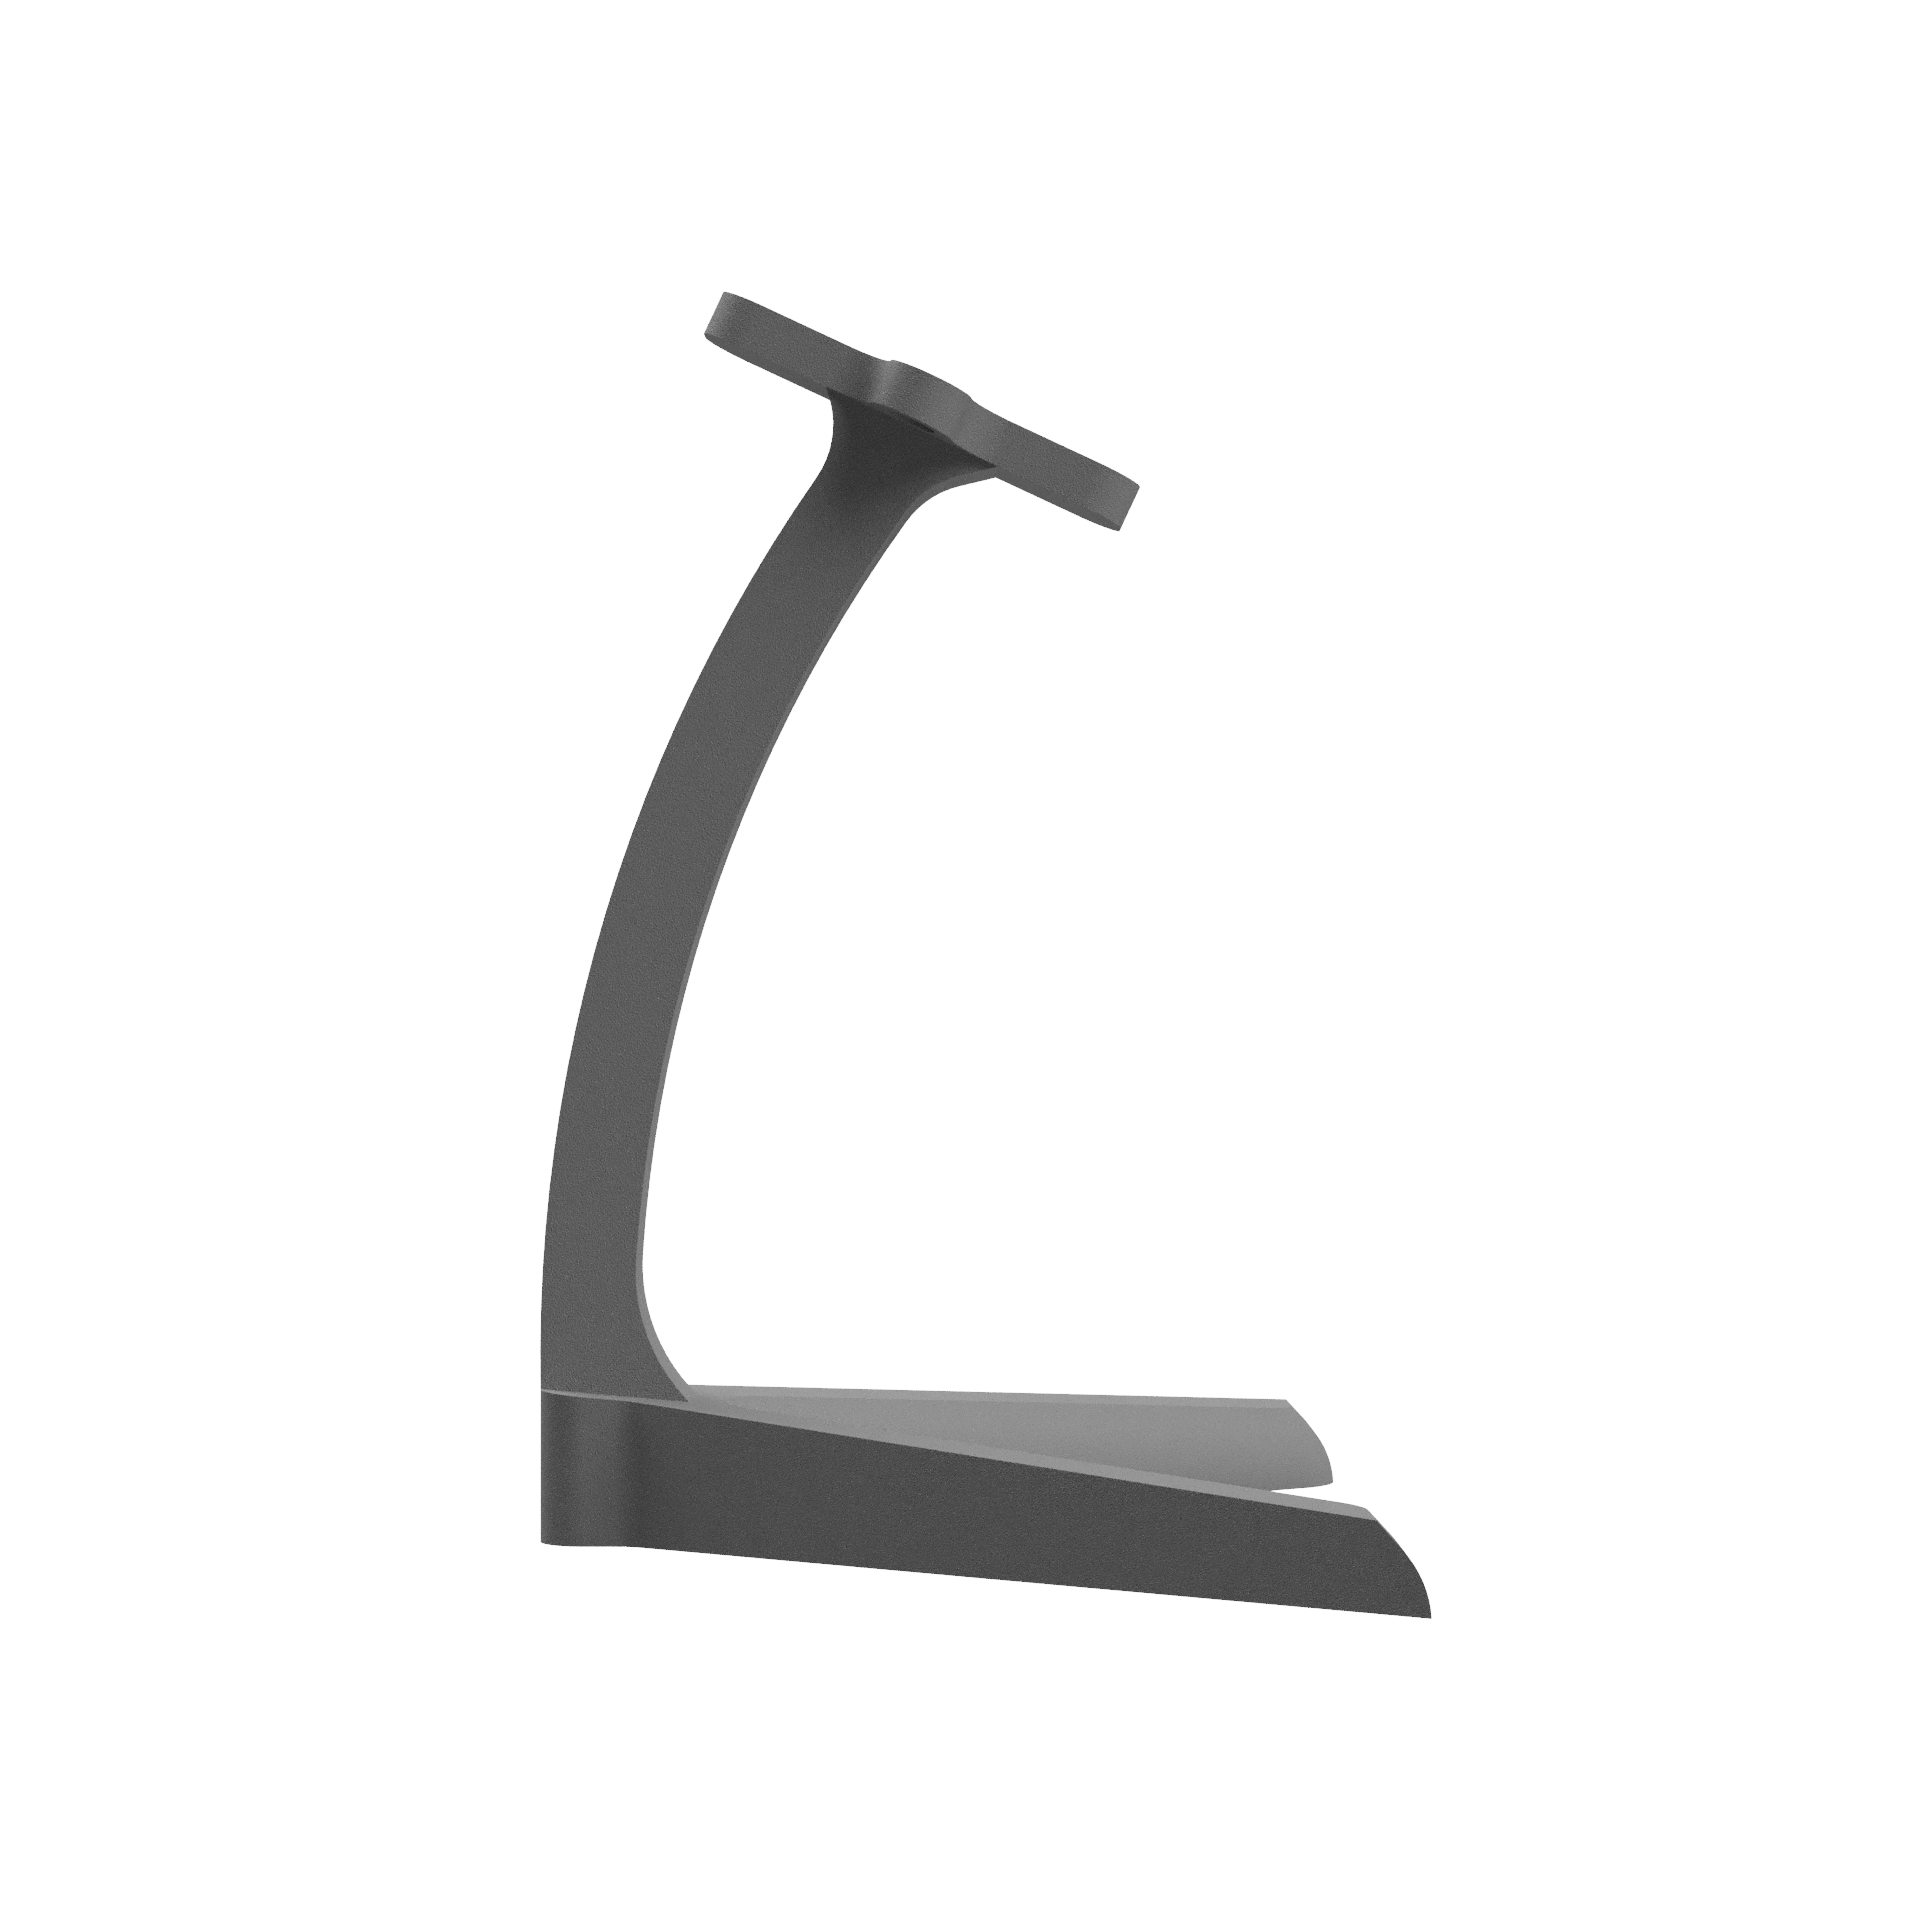
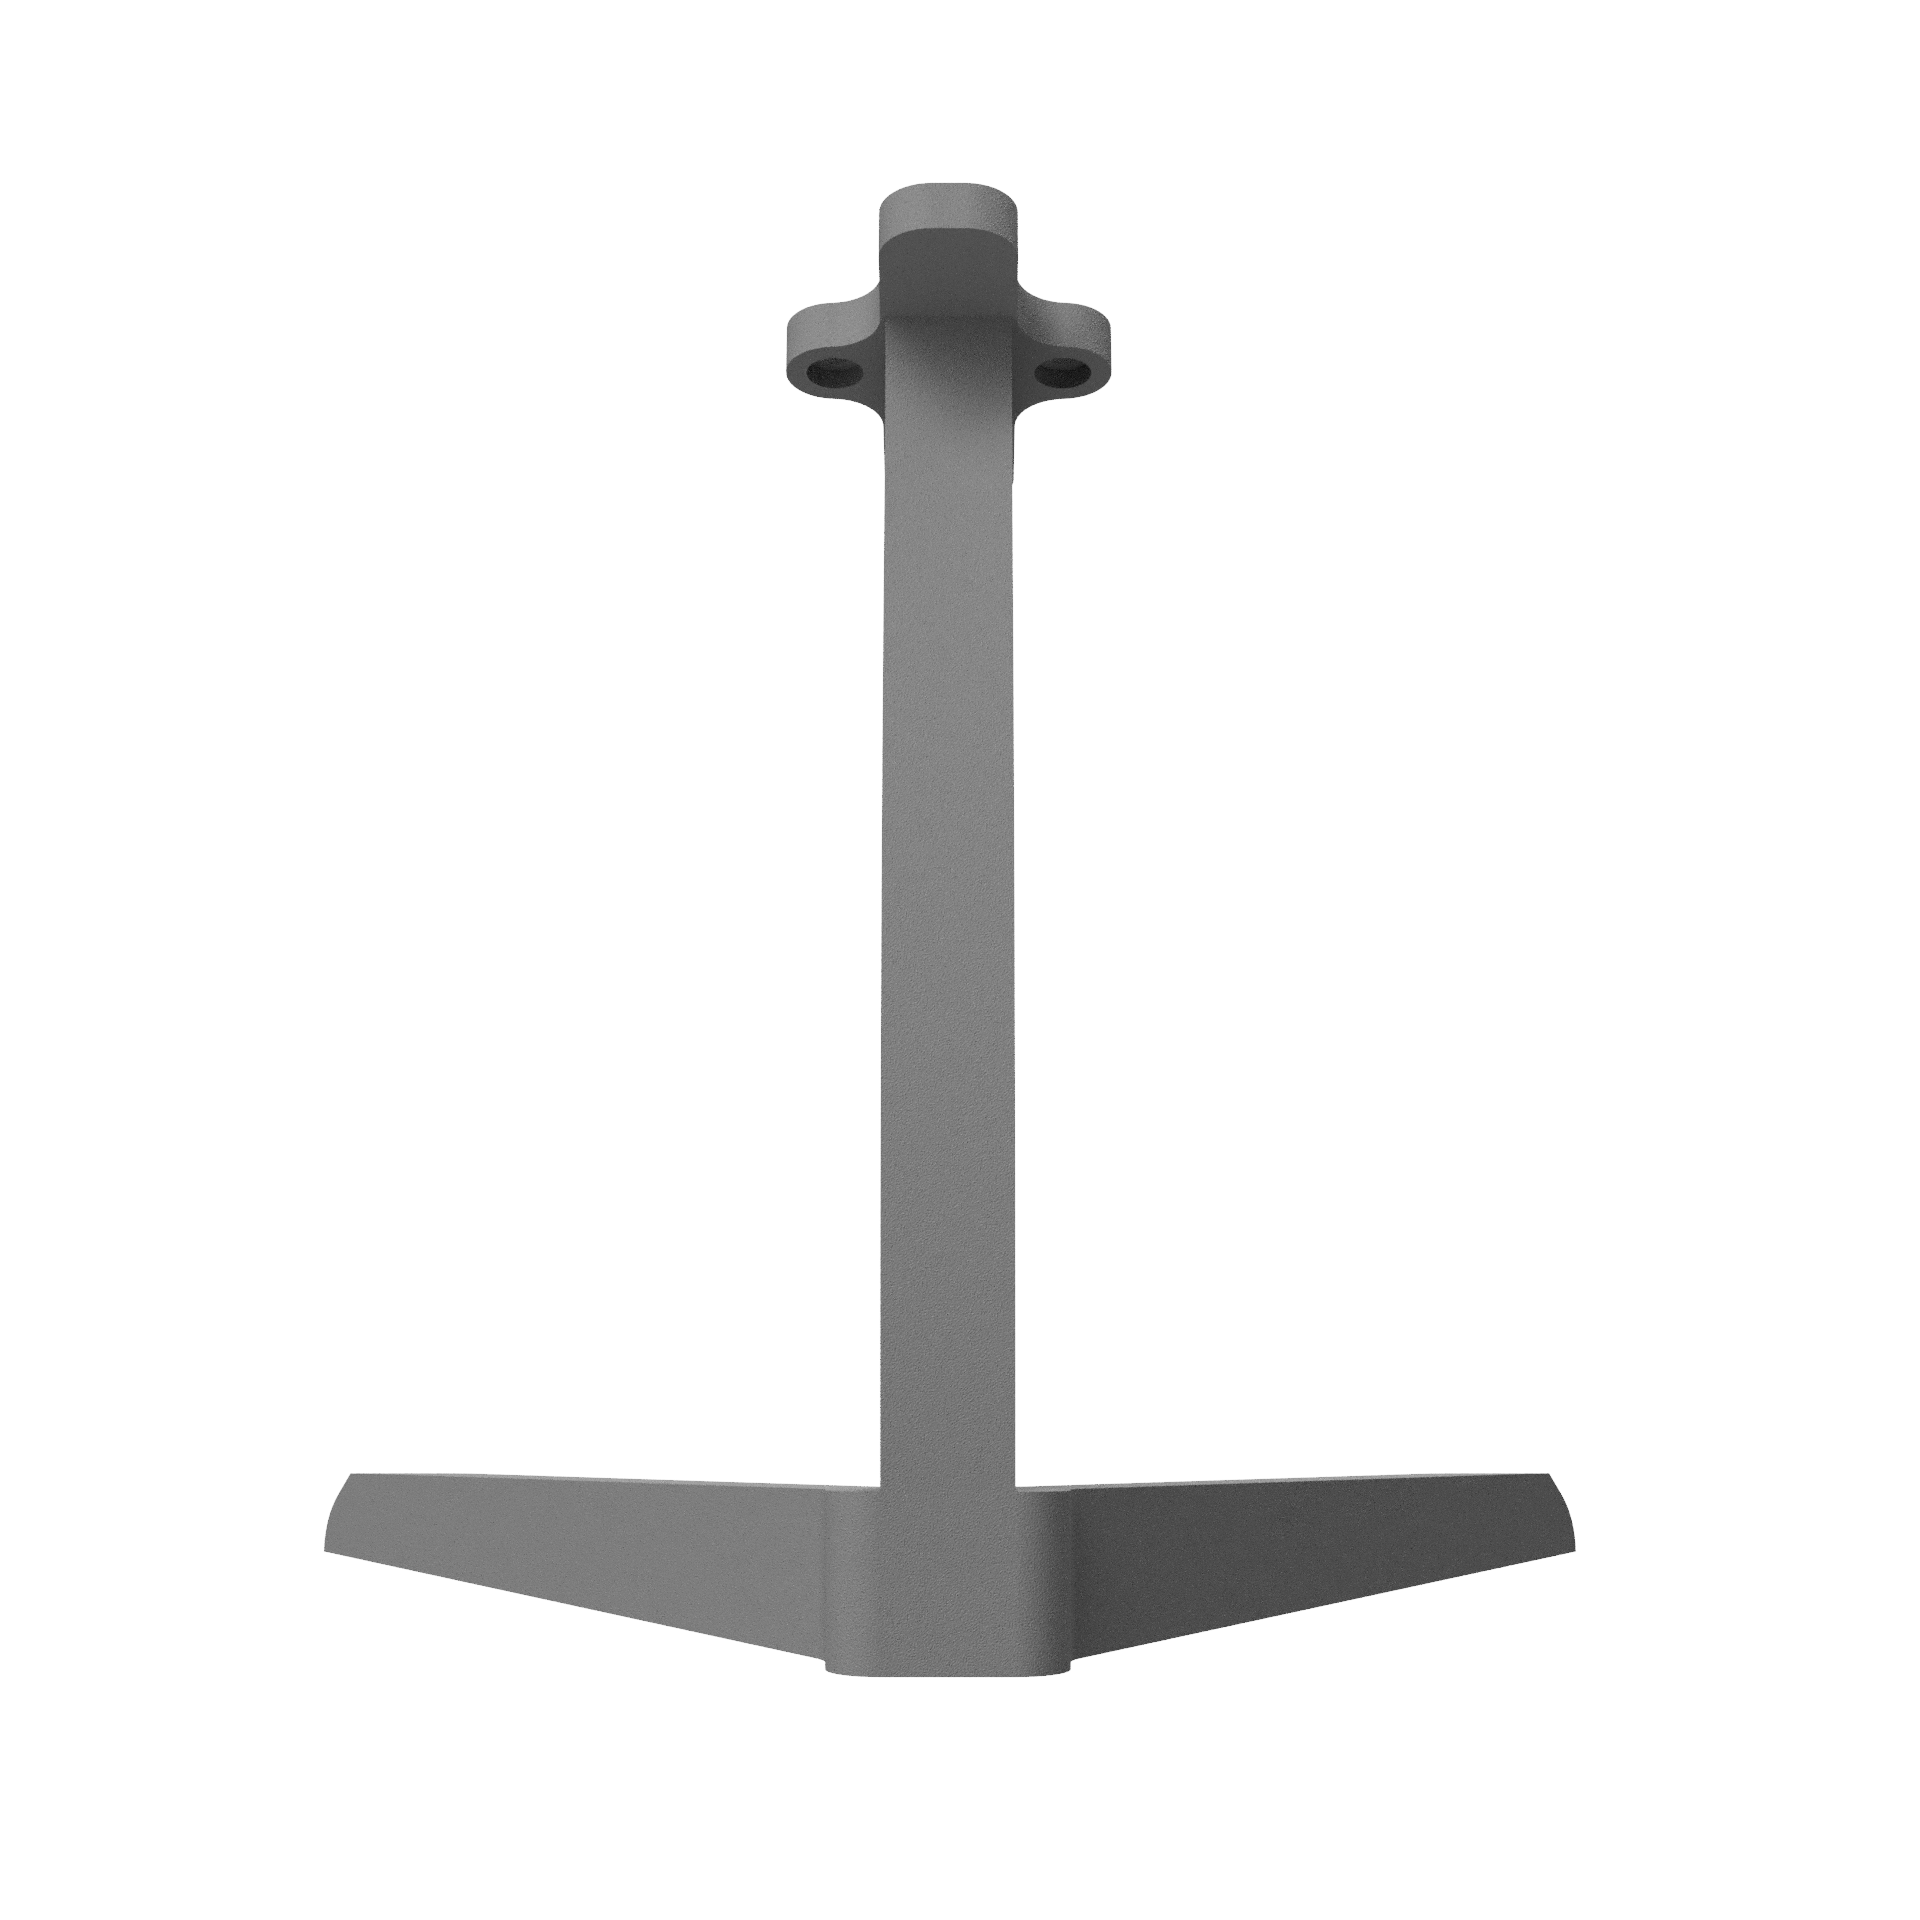
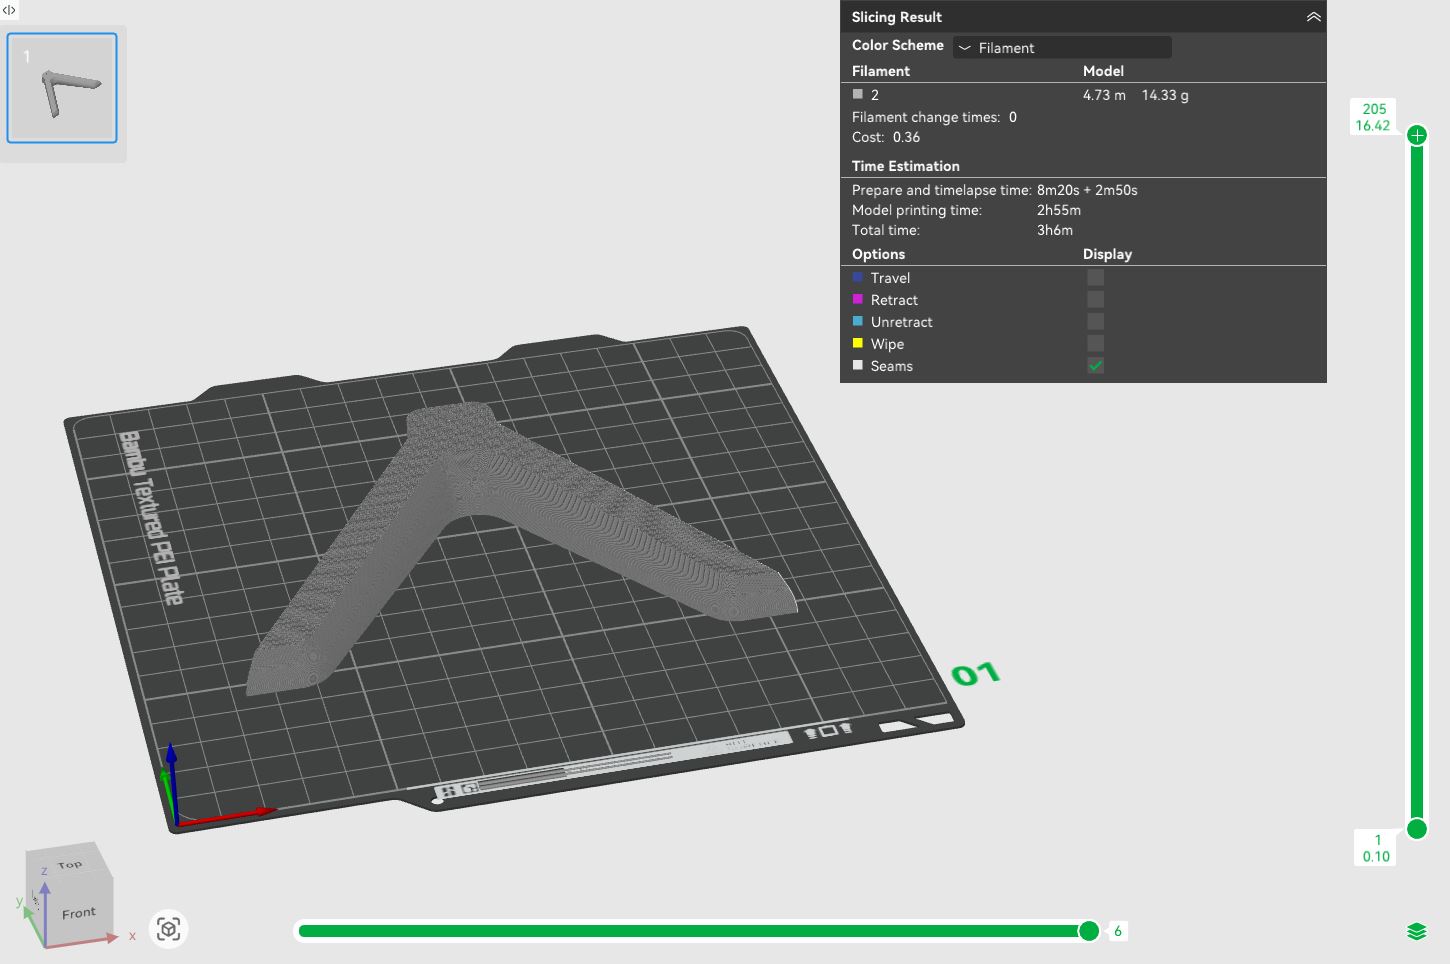
Pro zajištění stability má základna tvar písmene V, doplněný o malou opěru vzadu. Ramena jsou dlouhá přibližně 110 mm a široká 15 mm a svírají úhel 70°. Horní plocha základny se mírně svažuje pod úhlem 4° - v zadní části je vysoká 16,4 mm a klesá na 9 mm na koncích ramen. To ensure stability, the base is V-shaped, supplemented with a small rear support. The arms are approximately 110 mm long and 15 mm wide, forming a 70° angle. The top surface of the base slopes slightly at a 4° angle - it's 16.4 mm high at the rear and tapers down to 9 mm at the arm ends.
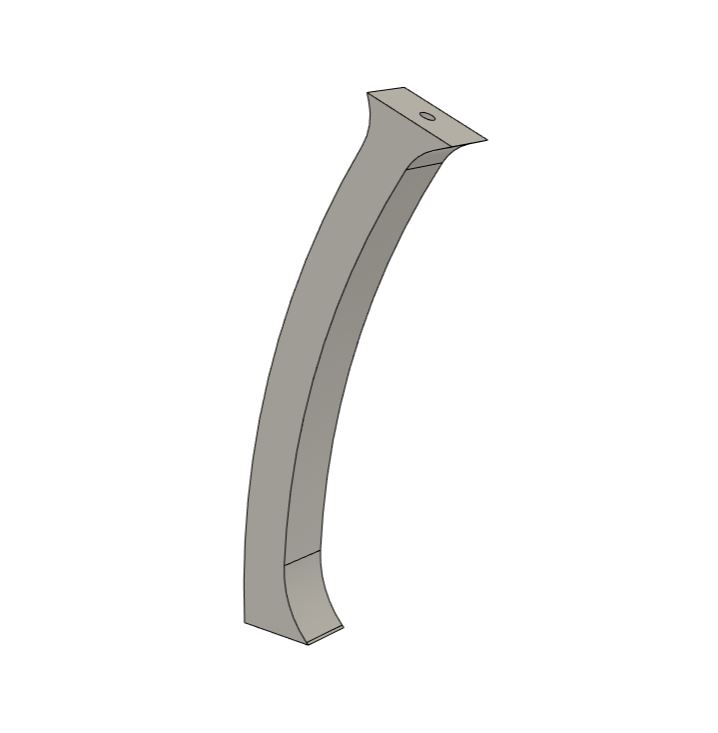
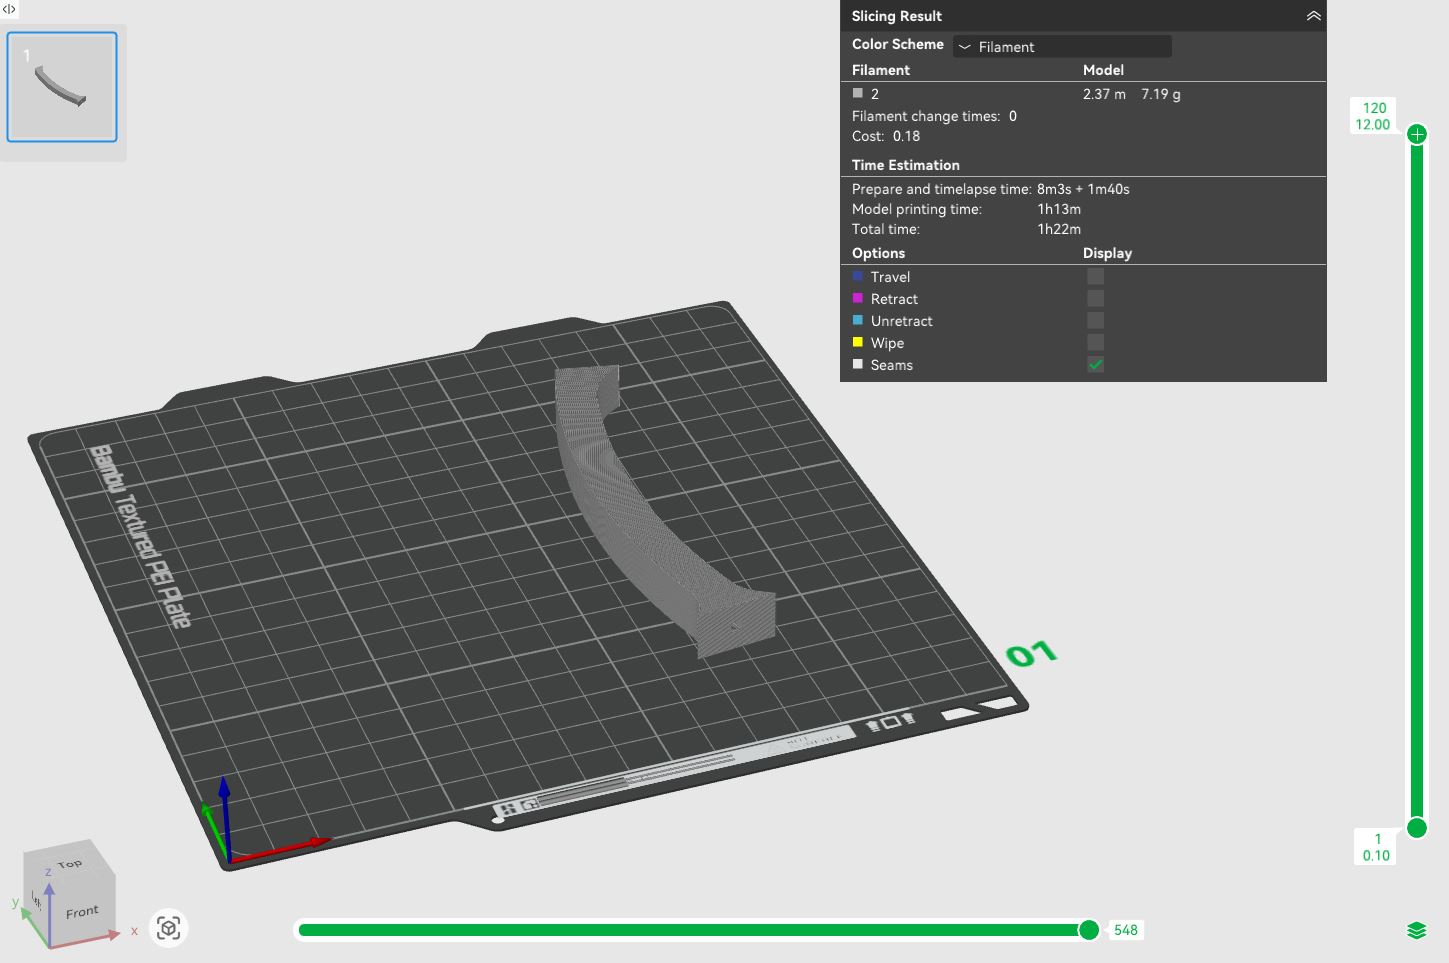
K základně se rameno stojanu připevní vteřinovým lepidlem a šroubem M3 × 30 mm. Samotné rameno o šířce 12 mm opisuje kruhový oblouk s poloměrem 155 mm. Toto zakřivení posouvá těžiště usazeného dronu nad střed základny, čímž zabraňuje jeho převážení. The stand arm is attached to the base using superglue and an M3 × 30 mm screw. The 12 mm wide arm itself forms a circular arc with a 155 mm radius. This curvature shifts the center of gravity of the mounted drone over the center of the base, preventing it from tipping over.
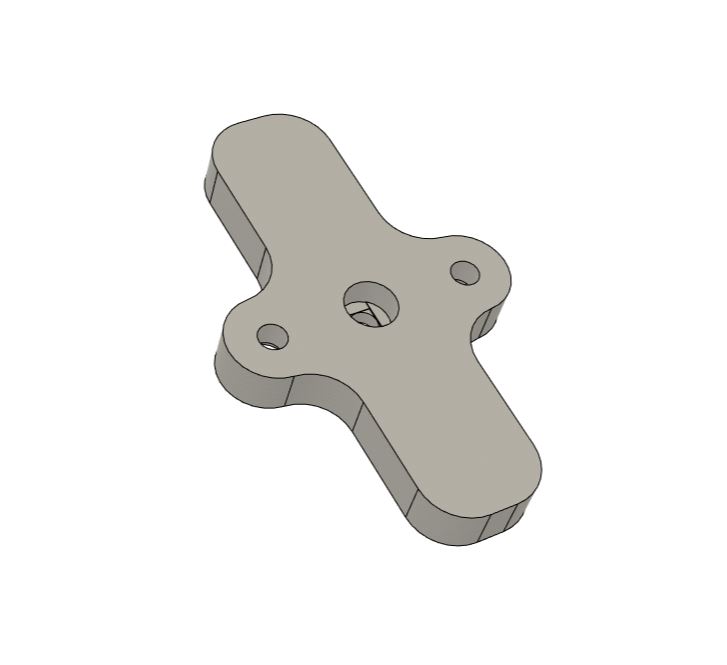
Dron je k rameni připevněn přes nástavec. Ten se k rameni opět přilepí vteřinovým lepidlem a zajistí šroubem M3 × 8 mm. K samotnému uchycení dronu na nástavec pak slouží dvojice šroubů M3 × 12 mm, které zapadají do otvorů ve spodní části rámu. The drone is attached to the arm via an adapter piece. This adapter is again glued to the arm with superglue and secured with an M3 × 8 mm screw. To mount the drone to the adapter, a pair of M3 × 12 mm screws are used, which slot into the holes in the bottom plate of the frame.
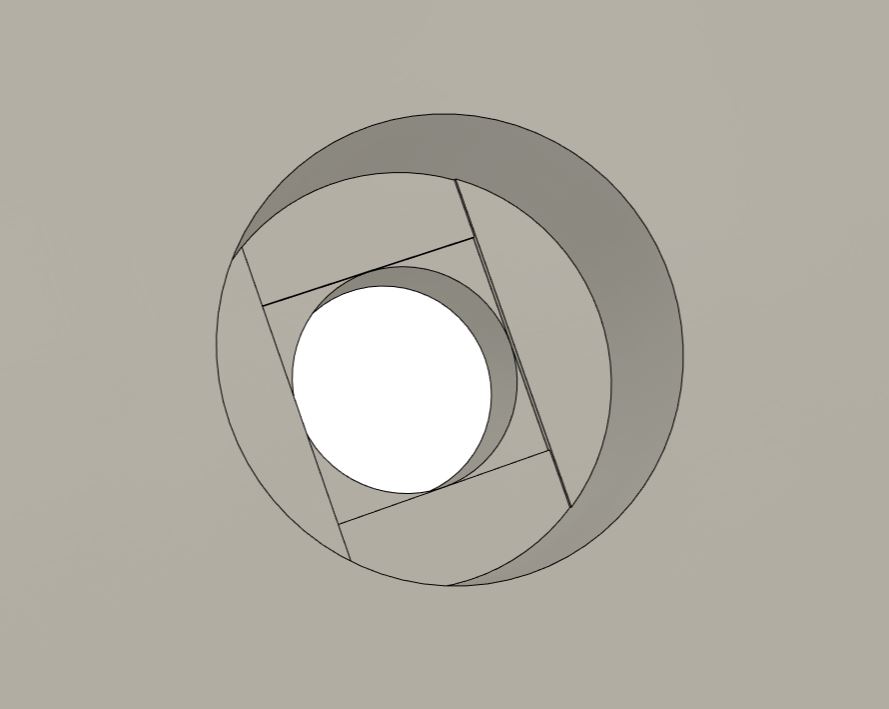
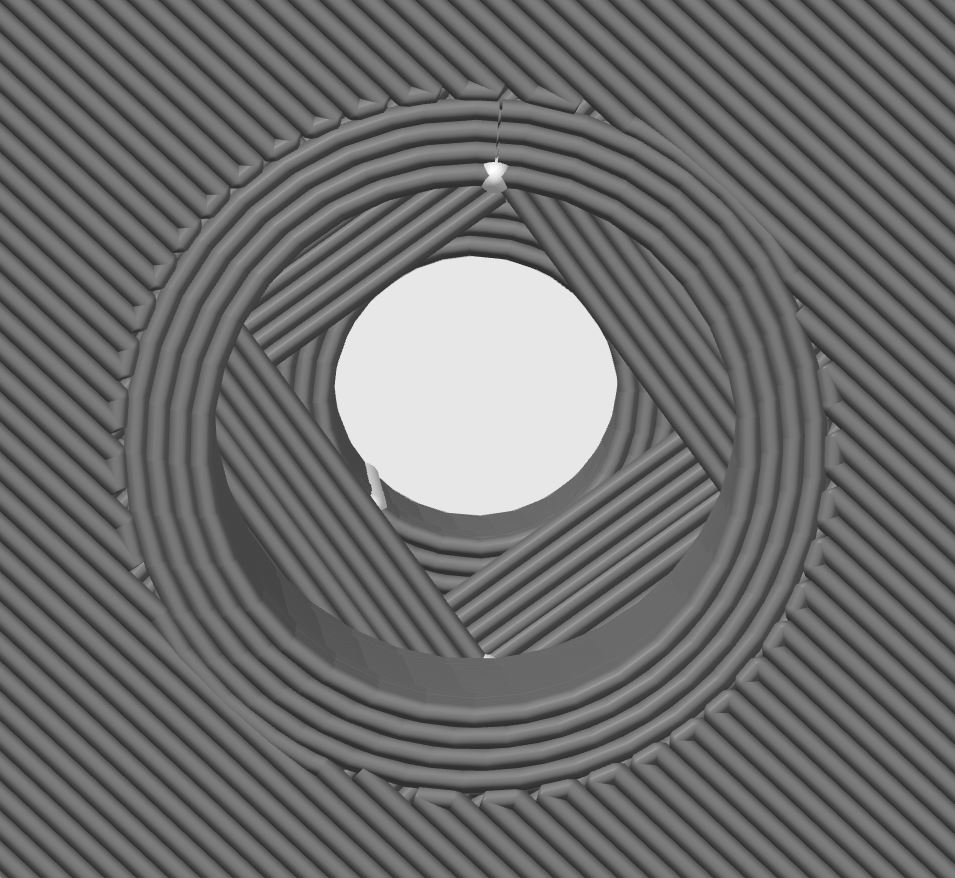
Jelikož jsou otvory pro hlavy některých šroubů v orientaci, která by běžně vyžadovala použití podpěr, použil jsem následující trik, kterým jsem se podpěrám vyhnul: protože kruhový otvor nelze při 3D tisku snadno přemostit, rozdělil jsem jeho strop na tři stupňovité vrstvy (odpovídající výšce tiskové vrstvy). První dvě vrstvy tak lze vytisknout pomocí přemostění a finální kruhový otvor je natolik malý, že jej tiskárna zvládne vytisknout bez propadnutí materiálu. Since the screw head countersinks are oriented in a way that would normally require supports, I used the following trick to avoid supports entirely: because a circular hole cannot be easily bridged in 3D printing, I split its ceiling into three stepped layers (corresponding to the layer height). The first two layers can thus be printed using bridging, and the final circular hole is small enough that the printer can handle it without material sagging.
Hotový model stojanu Finished Stand Model
3D tisk a sestavení 3D Printing & Assembly
Hotové modely jsem vyexportoval z Fusion (Utilities -> 3D print) do formátu 3MF a připravil k tisku v programu Bambu Studio. Tisk probíhal na tiskárně Bambu Lab A1 Mini z PLA filamentu. Většinu povrchů základny jsem navrhl se zaoblením či zkosením, abych otestoval novou 0,2 mm trysku, která dokáže tyto detaily vytisknout s mnohem vyšší jemností. Tisk probíhal s tímto nastavením: I exported the finished models from Fusion (Utilities -> 3D print) to the 3MF format and prepared them for printing in Bambu Studio. The printing was done on a Bambu Lab A1 Mini printer using PLA filament. I designed most of the base surfaces with fillets or chamfers to test out a new 0.2 mm nozzle, which can print these details with much higher fidelity. The print was done with the following settings:
- Profil: 0,08 mm High Quality @BBL A1M 0.2 nozzle Profile: 0.08 mm High Quality @BBL A1M 0.2 nozzle
- Nozzle temperature (teplota trysky): 210 °C Nozzle temperature: 210 °C
- Bed temperature (teplota podložky): 65 °C Bed temperature: 65 °C
- Wall loops (perimetry): 5 Wall loops: 5
- Sparse infill density (hustota výplně): 10 % Sparse infill density: 10 %
- Sparse infill pattern (vzor výplně): Gyroid Sparse infill pattern: Gyroid
Ostatní parametry zůstaly na výchozích hodnotách tiskového profilu. Celý model se tiskl bez podpěr. The other parameters were left at the print profile's default values. The entire model was printed without supports.
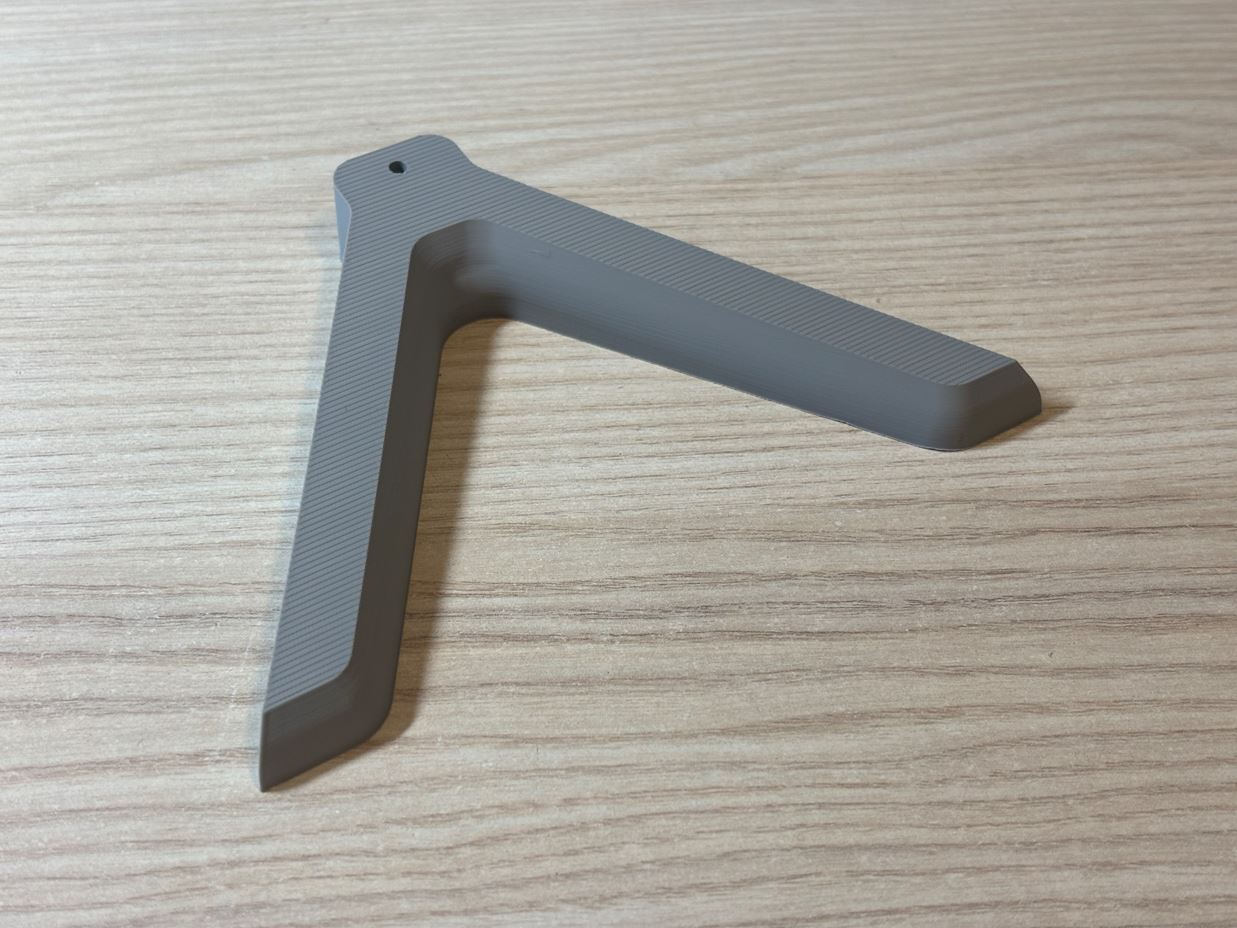
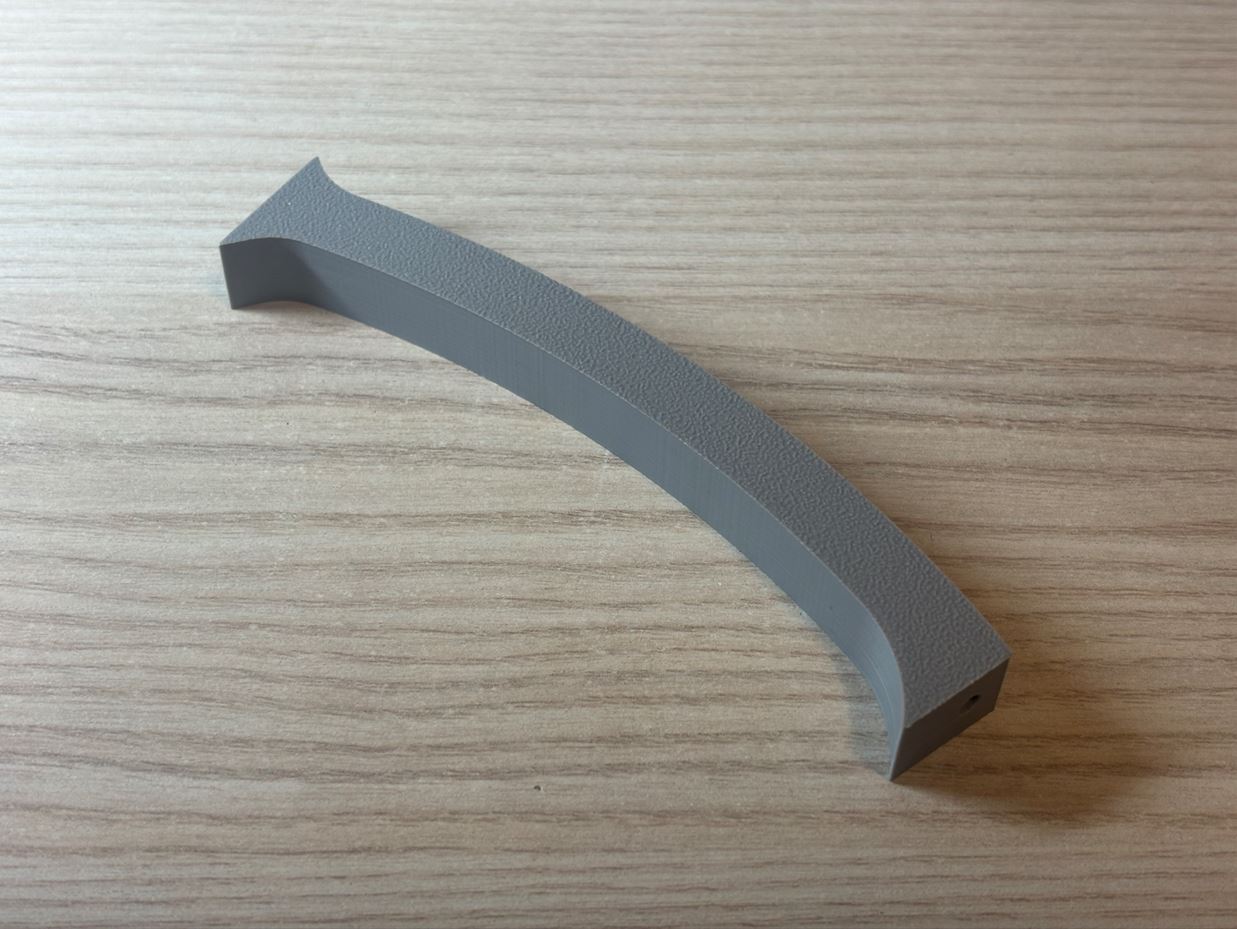
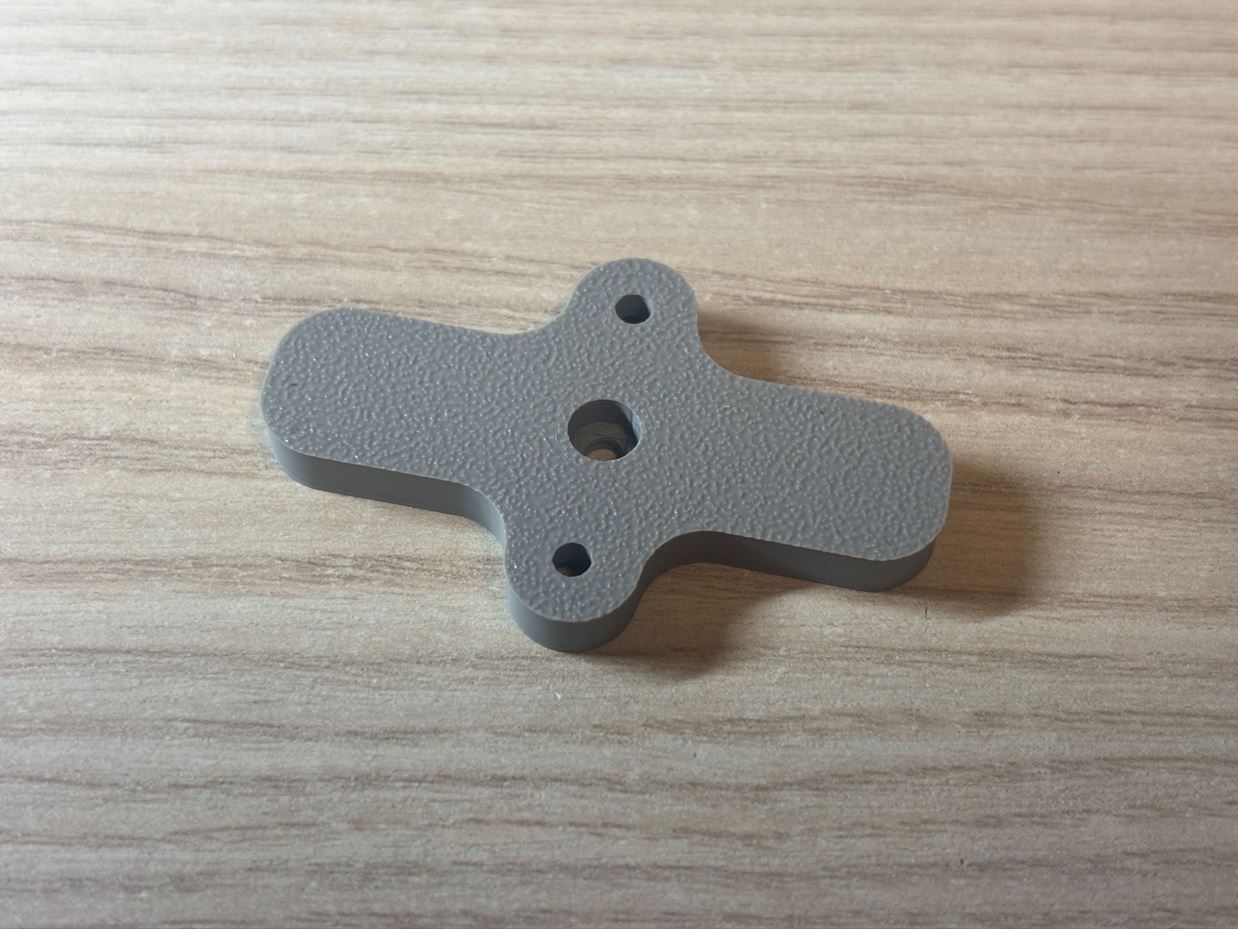
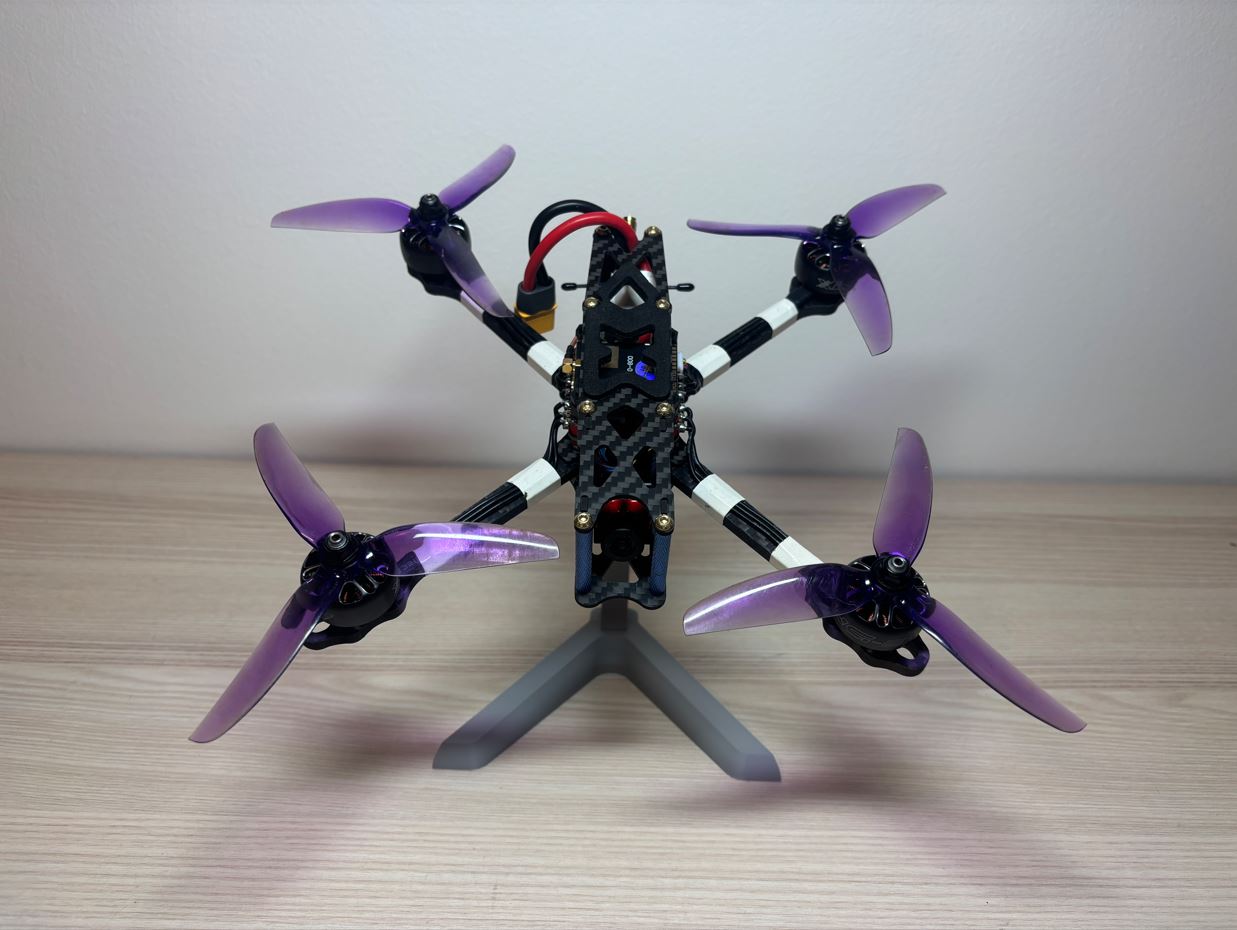
Hotový stojan Finished Stand