Hexapod V2 Hexapod V2
Obsah Table of Contents
Úvod a cíle projektu Introduction and project goals
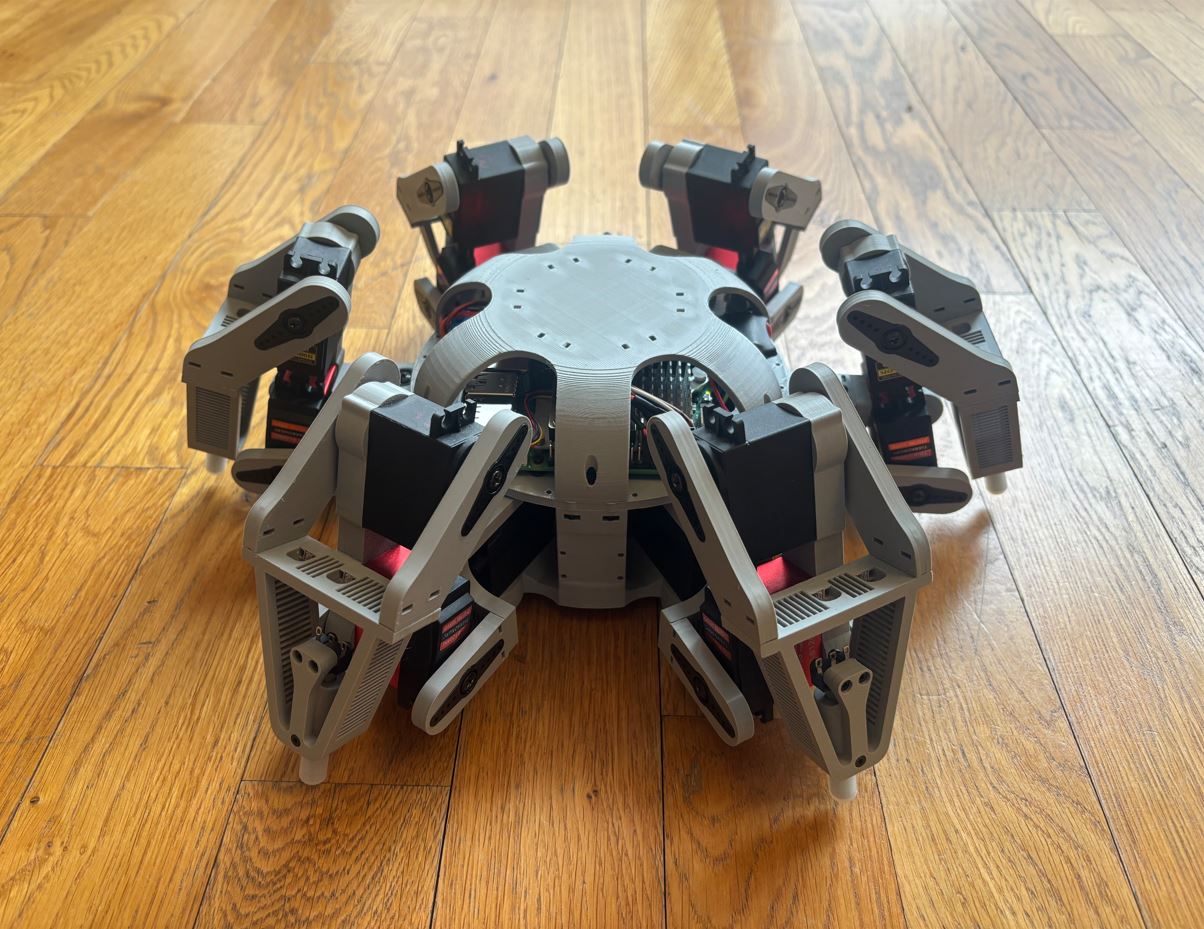
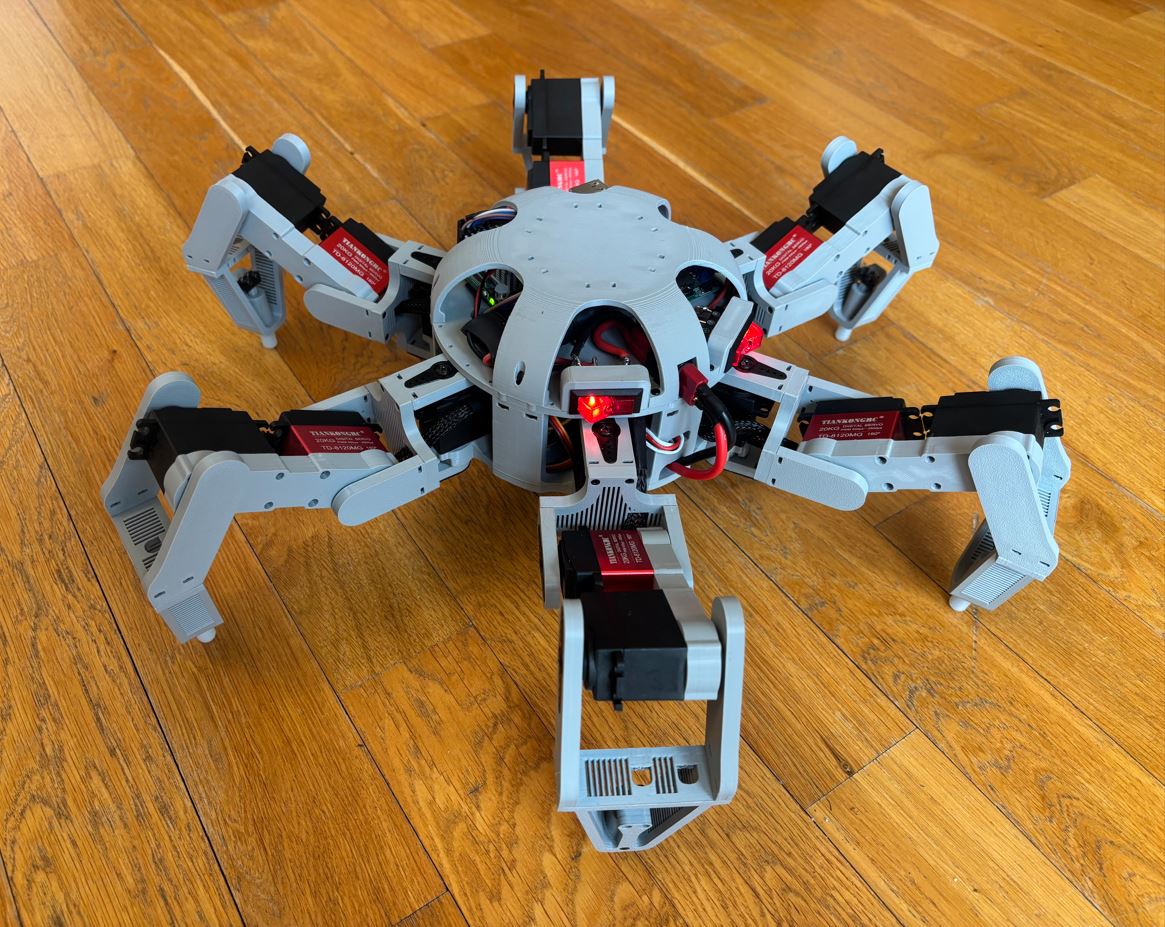
Tento projekt navazuje na hexapoda, kterého jsem vytvořil jako svůj závěrečný projekt v předmětu Jak vyrobit (téměř) cokoliv na ČVUT FEL. Mé cíle pro tento projekt jsou následující:
- Migrace na ROS 2 a C++: Přechod na moderní robotickou platformu a kompletní přepis původního zdrojového kódu.
- Modulární architektura: Úprava softwaru tak, aby umožňoval snadné přidání nového hardwaru a podporoval různé režimy řízení (manuální přes ovladač či klávesnici, i plně autonomní).
- Adaptace na terén: Implementace chůze po nerovném povrchu na základě dat z inerciální měřicí jednotky (IMU) a taktilních spínačů na koncích nohou.
- Autonomní navigace: Schopnost detekovat překážky a bezpečně se jim vyhýbat pomocí 2D LiDARu.
Work in progress.