13. týden: Formování a odlévání Week 13: Molding and Casting
Během třináctého týdne bylo úkolem vyrobit formu pro nějaký malý předmět a následně z ní vytvořit odlitek. During the thirteenth week, the task was to make a mold for a small object and then create a casting from it.
Silikonové „botičky“ pro hexapoda Silicone "shoes" for the hexapod
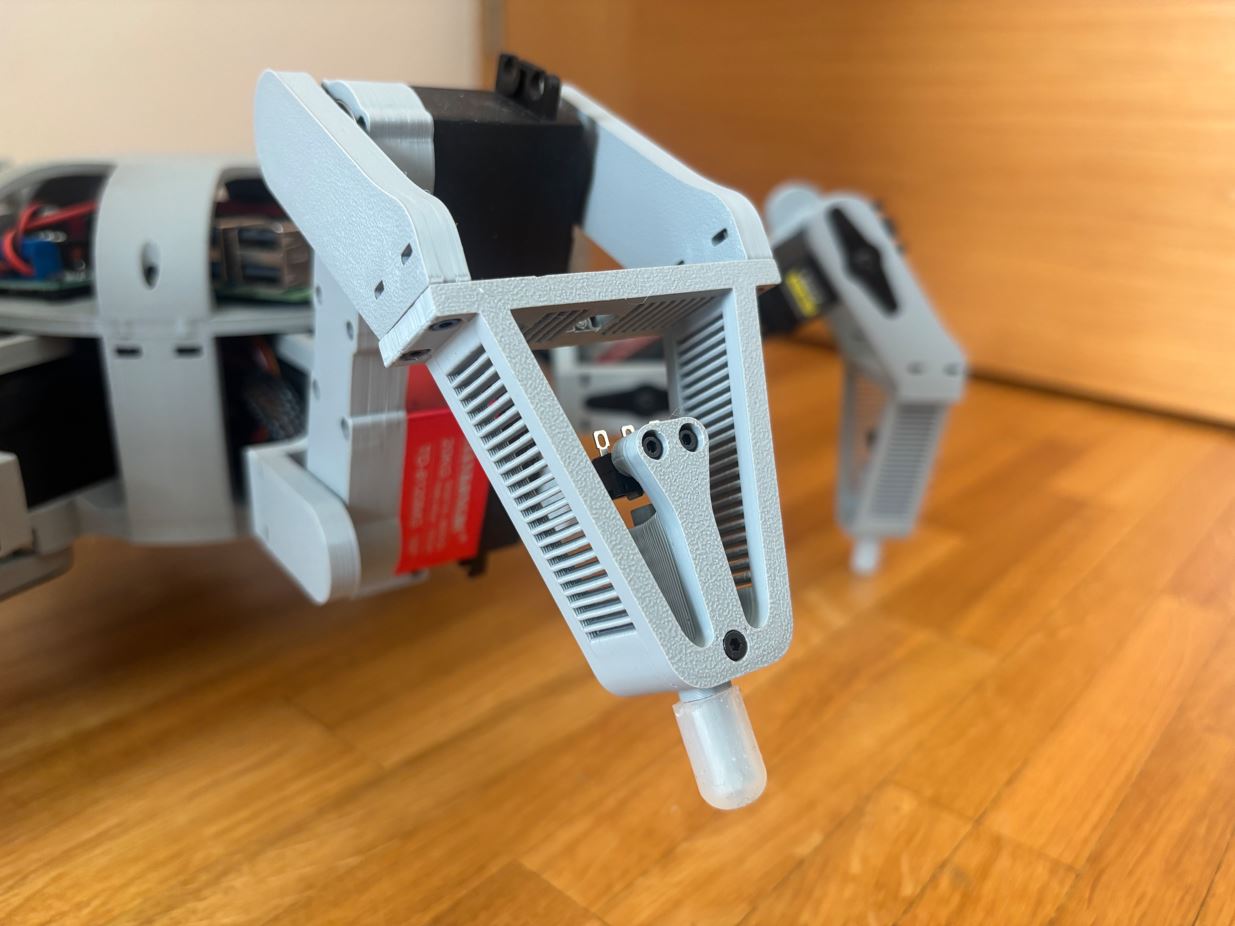
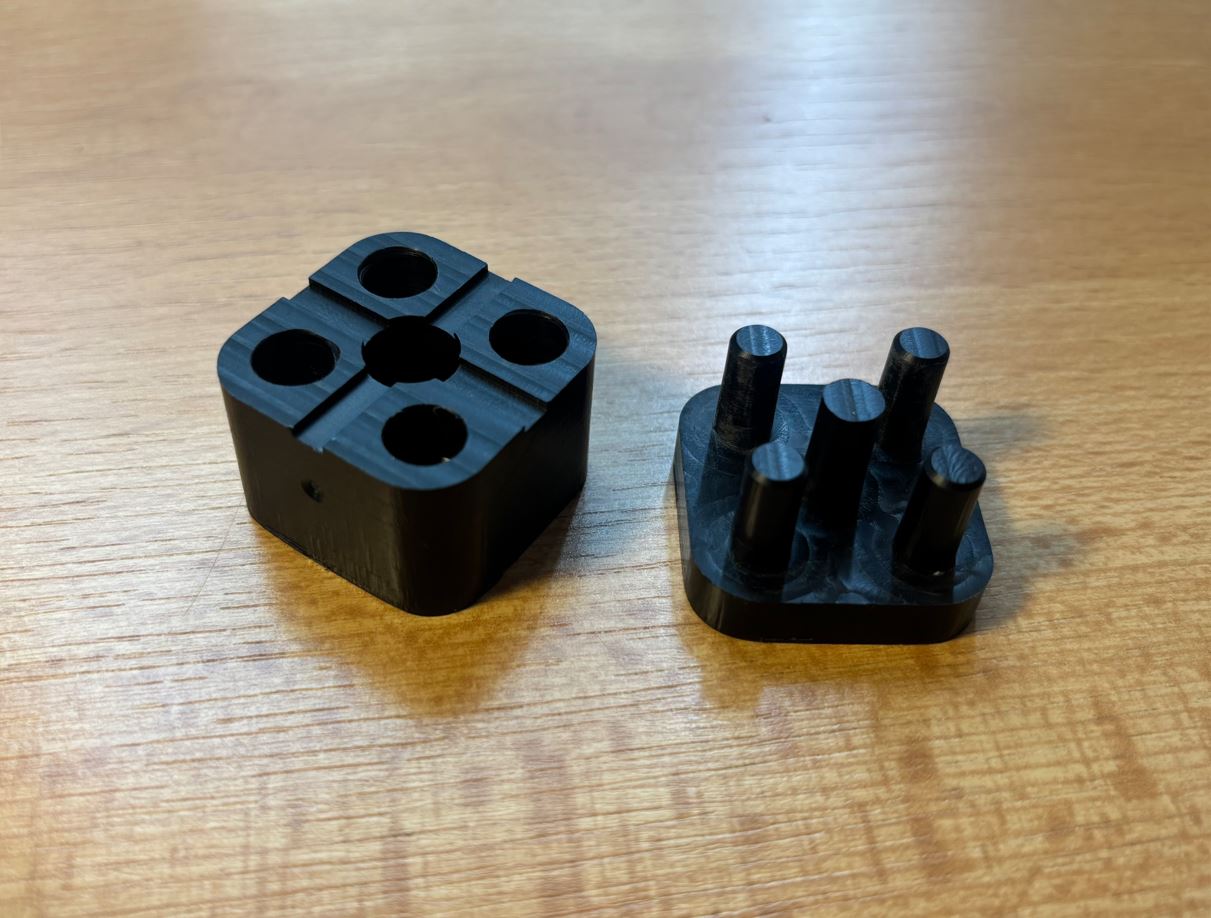
Během 9. týdne, kdy jsme se věnovali CNC obrábění, jsem z materiálu POM-C vyfrézoval dvoudílnou formičku pro odlévání silikonových návleků na nohy mého hexapoda. Návleky by měly zlepšit přilnavost k povrchu, což hexapodovi umožní stabilnější pohyb bez podkluzování. Jelikož má hexapod šest nohou, bylo jich nutné odlít celkem šest. During Week 9, when we focused on CNC machining, I milled a two-part mold from POM-C material for casting silicone sleeves for my hexapod's legs. The sleeves should improve grip on the surface, allowing the hexapod more stable movement without slipping. Since the hexapod has six legs, it was necessary to cast a total of six.
Silikon se nalévá do velkého otvoru ve spodní části formy. Prostřední kolík ve vrchní části pak zasahuje do dutiny se silikonem a slouží k vytvoření vnitřního otvoru v návleku (pro nasunutí na nohu robota). Přebytečný silikon může odtékat čtyřmi kanálky. The silicone is poured into a large hole at the bottom of the mold. The middle pin in the top part extends into the silicone cavity and serves to create the inner hole in the sleeve (to slide onto the robot's leg). Excess silicone can flow out through four channels.
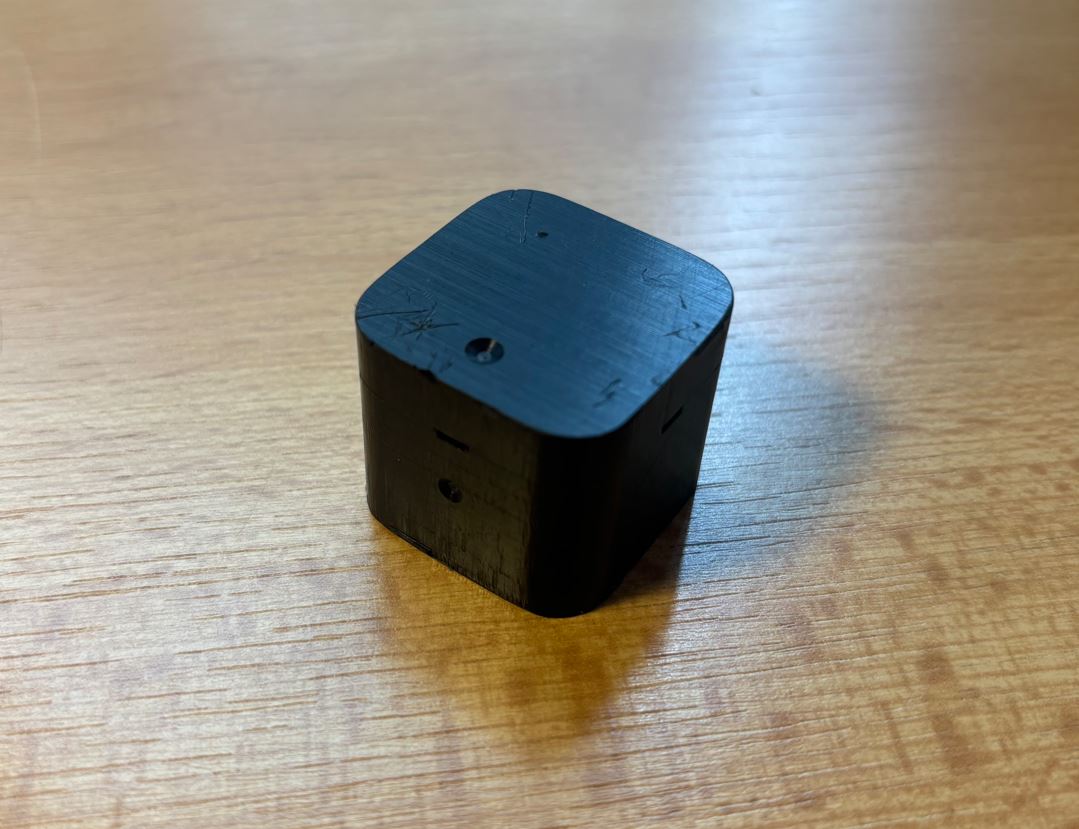
Výsledný odlitek by měl vypadat takto: The resulting casting should look like this:
Výběr materiálu Material selection
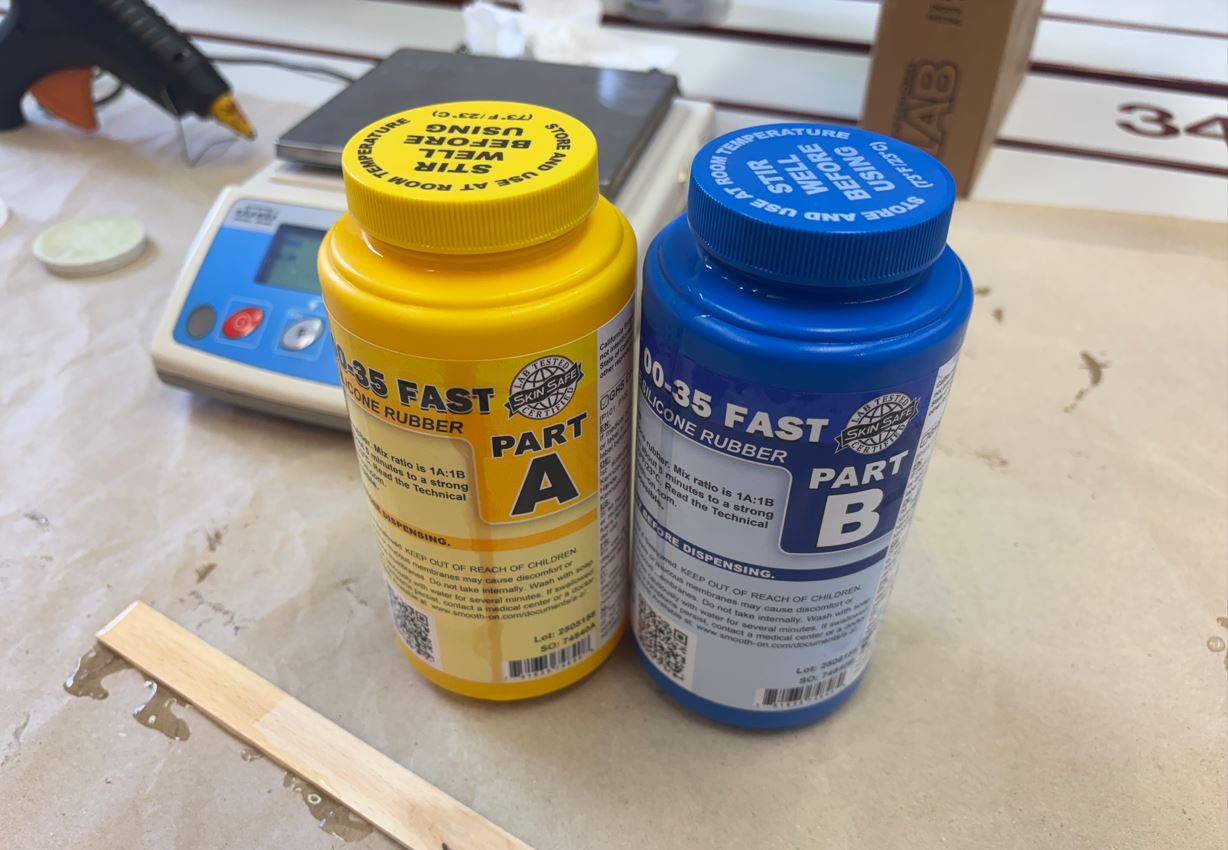
Pro návleky jsem použil dvousložkový silikon Ecoflex 00-35 FAST. Jedná se o tekutou silikonovou pryž, která po smíchání obou složek v poměru 1:1 vytvrzuje při pokojové teplotě už za zhruba 5 minut. Takzvaný „pot life“ (doba, po kterou je silikon tekutý a dá se s ním pracovat) je jen asi 2,5 minuty. For the sleeves, I used the two-component silicone Ecoflex 00-35 FAST. It is a liquid silicone rubber which, after mixing both components in a 1:1 ratio, cures at room temperature in just about 5 minutes. The so-called "pot life" (the time during which the silicone is liquid and workable) is only about 2.5 minutes.
Tento silikon je po vytvrdnutí velmi měkký a pružný. Díky tomu na hladké podlaze prakticky neklouže a zároveň tlumí nárazy a vibrace, které by se při chůzi hexapoda přenášely do servomotorů, což jim může prodloužit životnost. Měkkost materiálu má ale i svou nevýhodu - na drsnějším povrchu se může silikon poměrně rychle ošoupat nebo natrhnout. Spolehlivějším řešením by mohlo být použití tvrdšího silikonu, případně vytisknutí návleků z flexibilního filamentu (TPU). This silicone is very soft and flexible after curing. Thanks to this, it practically doesn't slip on smooth floors and at the same time absorbs shocks and vibrations that would otherwise be transmitted to the servomotors during the hexapod's walking, which can extend their lifespan. However, the softness of the material also has its drawback - on rougher surfaces, the silicone can wear out or tear relatively quickly. A more reliable solution might be to use a harder silicone, or print the sleeves from a flexible filament (TPU).
Příprava a postup odlévání Preparation and casting process
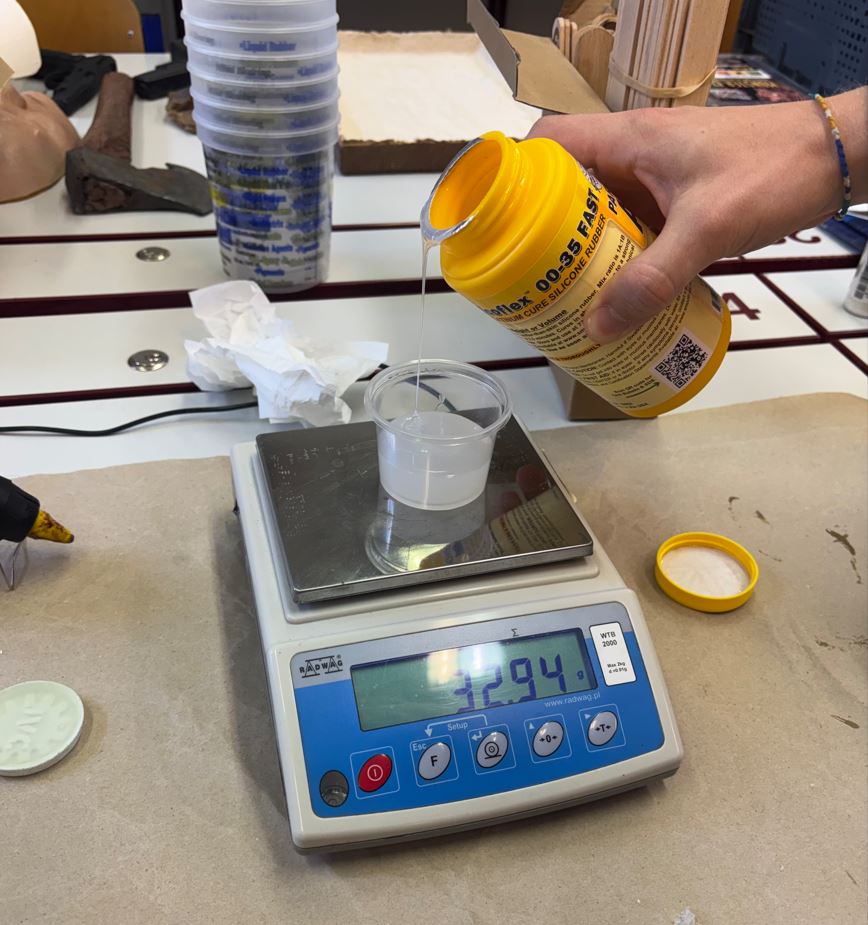
Forma spotřebuje na jeden návlek zhruba 1 ml silikonu. Jelikož by se takto malá množství (0,5 ml od každé složky) velmi těžko odměřovala a následně přelévala do formy, využíval jsem zbytky po spolužácích, kteří si typicky připravili více silikonu, než nakonec potřebovali (těžko se to odhaduje). The mold consumes roughly 1 ml of silicone for one sleeve. Since such small amounts (0.5 ml of each component) would be very difficult to measure and subsequently pour into the mold, I used leftovers from classmates, who typically prepared more silicone than they eventually needed (it is hard to estimate).Před samotným odměřováním je důležité promíchat jednotlivé složky v jejich lahvích. V silikonu se totiž mohou tvořit hrudky. Promícháním se zajistí hladká a homogenní konzistence, což je důležité pro správné vytvrdnutí. Before the actual measuring, it is important to mix the individual components in their bottles. Lumps can form in the silicone. Mixing ensures a smooth and homogeneous consistency, which is important for proper curing.
Míchání obou složek probíhalo v průhledném plastovém kelímku na jedno použití umístěném na váze. Po přidání druhé složky se směs důkladně promíchala dřevěnou špachtlí. Je důležité míchat v celém objemu kelímku a občas setřít silikon ze stěn i ode dna, aby se obě složky dobře spojily. Během práce jsem si všiml, že při příliš agresivním míchání, které narušovalo hladinu směsi, obsahoval výsledný odlitek výrazně více bublinek. Kvůli rychlému vytvrzování bylo navíc nutné pracovat svižně. The mixing of both components took place in a transparent disposable plastic cup placed on a scale. After adding the second component, the mixture was thoroughly mixed with a wooden spatula. It is important to mix throughout the entire volume of the cup and occasionally scrape the silicone from the walls and bottom to ensure both components combine well. During the work, I noticed that with too aggressive mixing, which disrupted the surface of the mixture, the resulting casting contained significantly more bubbles. Furthermore, due to the rapid curing, it was necessary to work swiftly.
Následně se silikon opatrně nalil do formy. Byli jsme instruováni, abychom silikon lili vždy jen na jedno místo a nechali ho, ať se do zbytku formy rozlije sám. Silikon se tímto způsobem rovnoměrně šíří od jednoho bodu a přirozeně vytlačuje vzduch před sebou ven. Tím se minimalizuje vznik bublinek. Subsequently, the silicone was carefully poured into the mold. We were instructed to always pour the silicone into just one spot and let it flow into the rest of the mold on its own. In this way, the silicone spreads evenly from one point and naturally pushes the air out ahead of it. This minimizes the formation of bubbles.
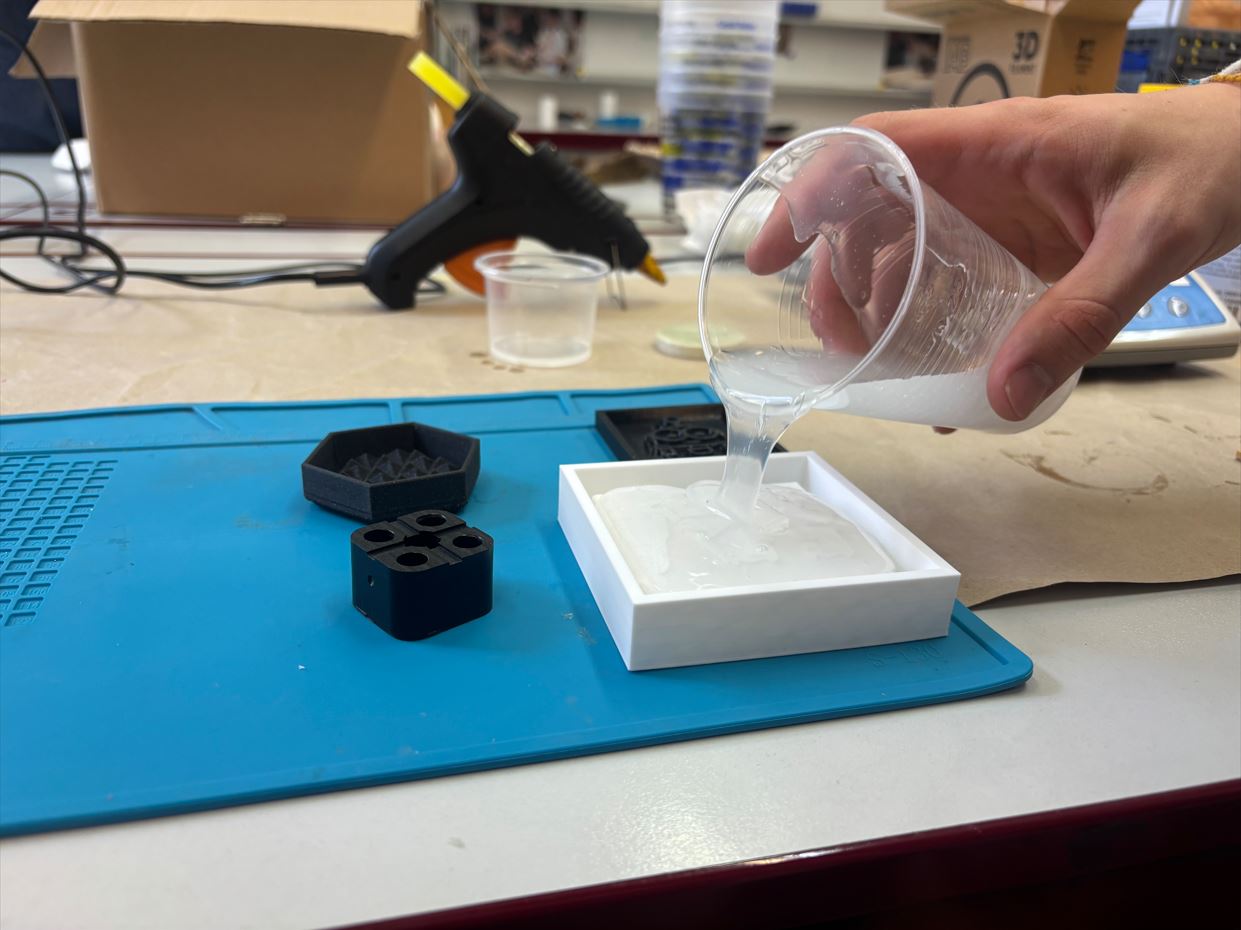
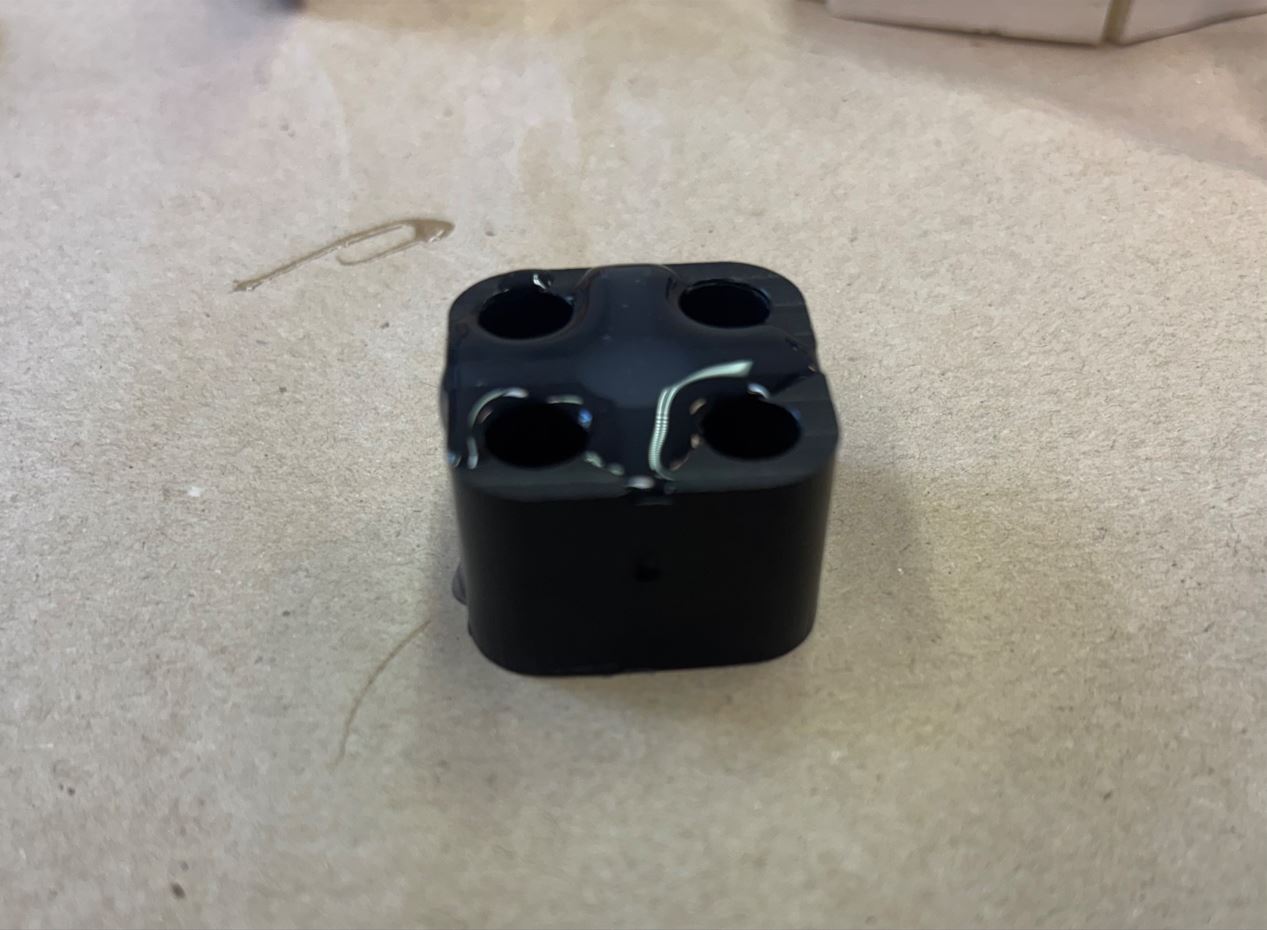
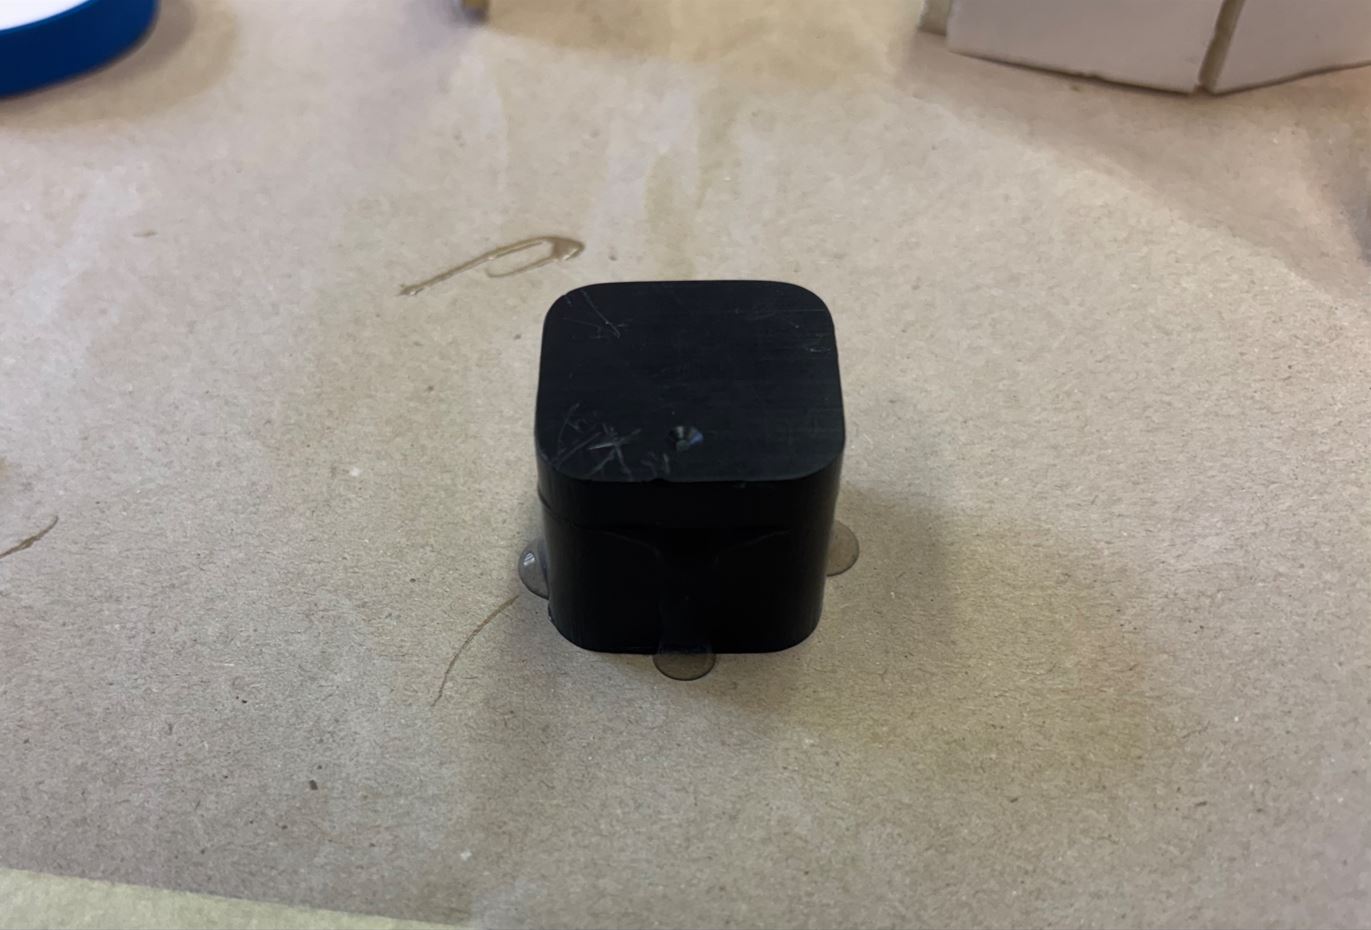
Po zaplnění dutiny ve spodní části formy jsem do ní zasadil vrchní díl a formu jsem svrchu zatížil. Jelikož je objem formy malý, většinou jsem silikonu nalil o něco více. Po přitlačení vrchní části tak přebytečný materiál vytekl odtokovými kanálky, přičemž část zatekla i do otvorů pro vodicí kolíky. After filling the cavity in the bottom part of the mold, I inserted the top part into it and weighed the mold down from above. Since the volume of the mold is small, I usually poured slightly more silicone. Thus, after pressing the top part, the excess material flowed out through the drainage channels, with some also flowing into the guide pin holes.
Vyjmutí odlitku a finální úpravy Removing the casting and final adjustments
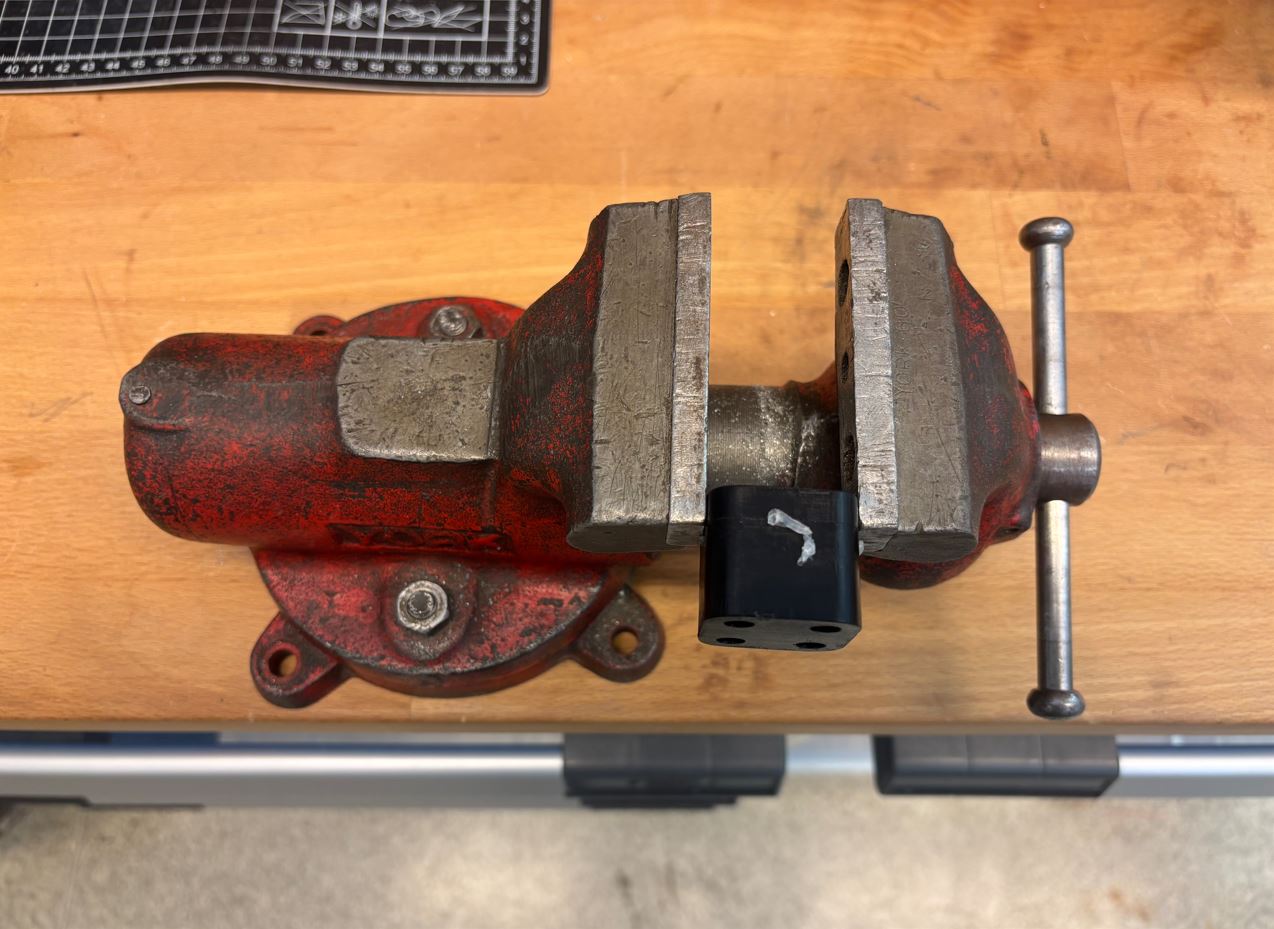
Když zhruba po pěti minutách silikon ztvrdnul, formička byla slepená a nešla snadno otevřít. Uchytil jsem tedy jednu část do svěráku a druhou jsem opatrně vykroutil ven. When the silicone hardened after about five minutes, the mold was stuck together and could not be opened easily. So I clamped one part in a vise and carefully twisted the other one out.
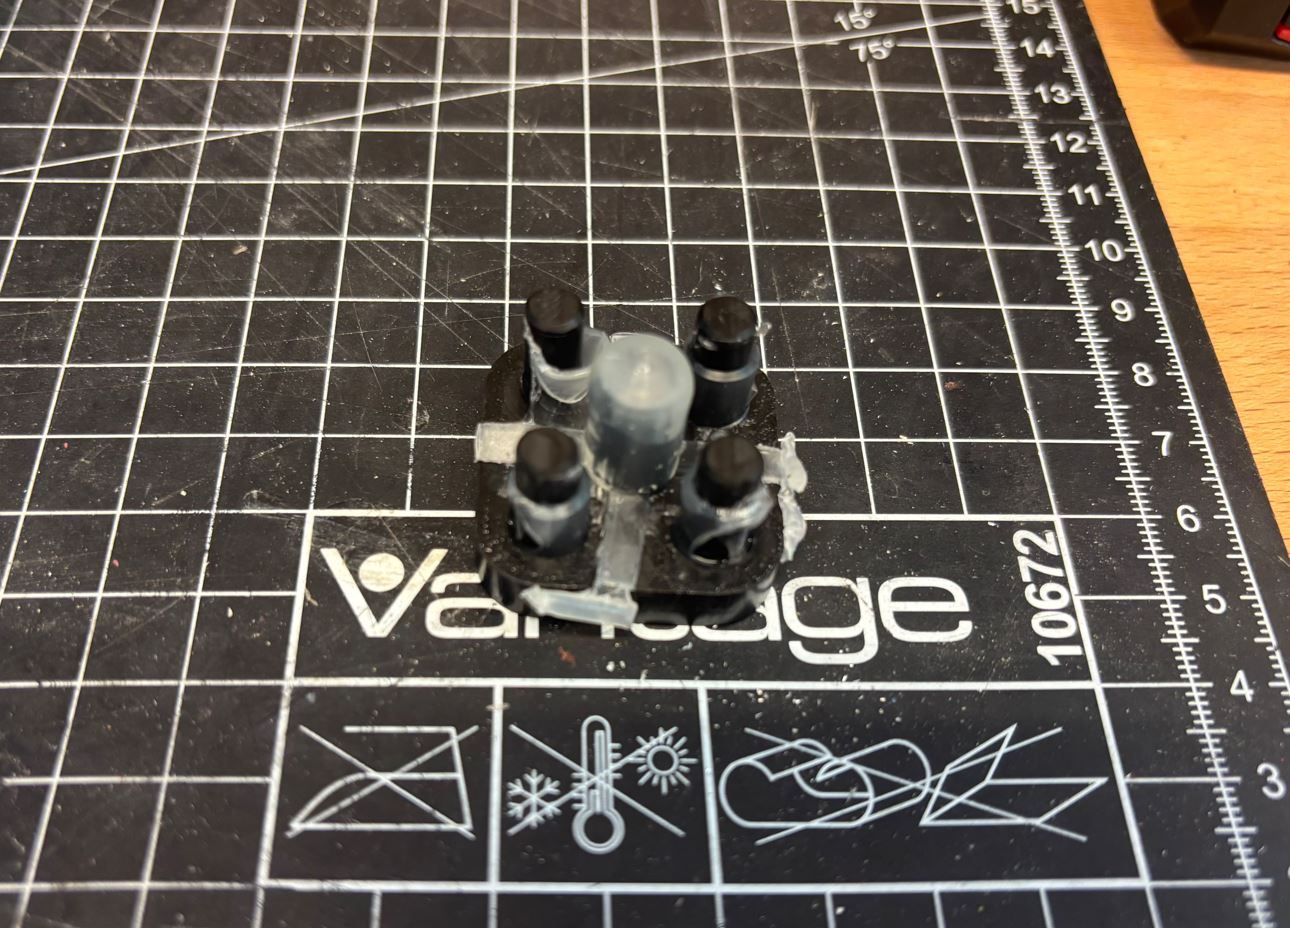
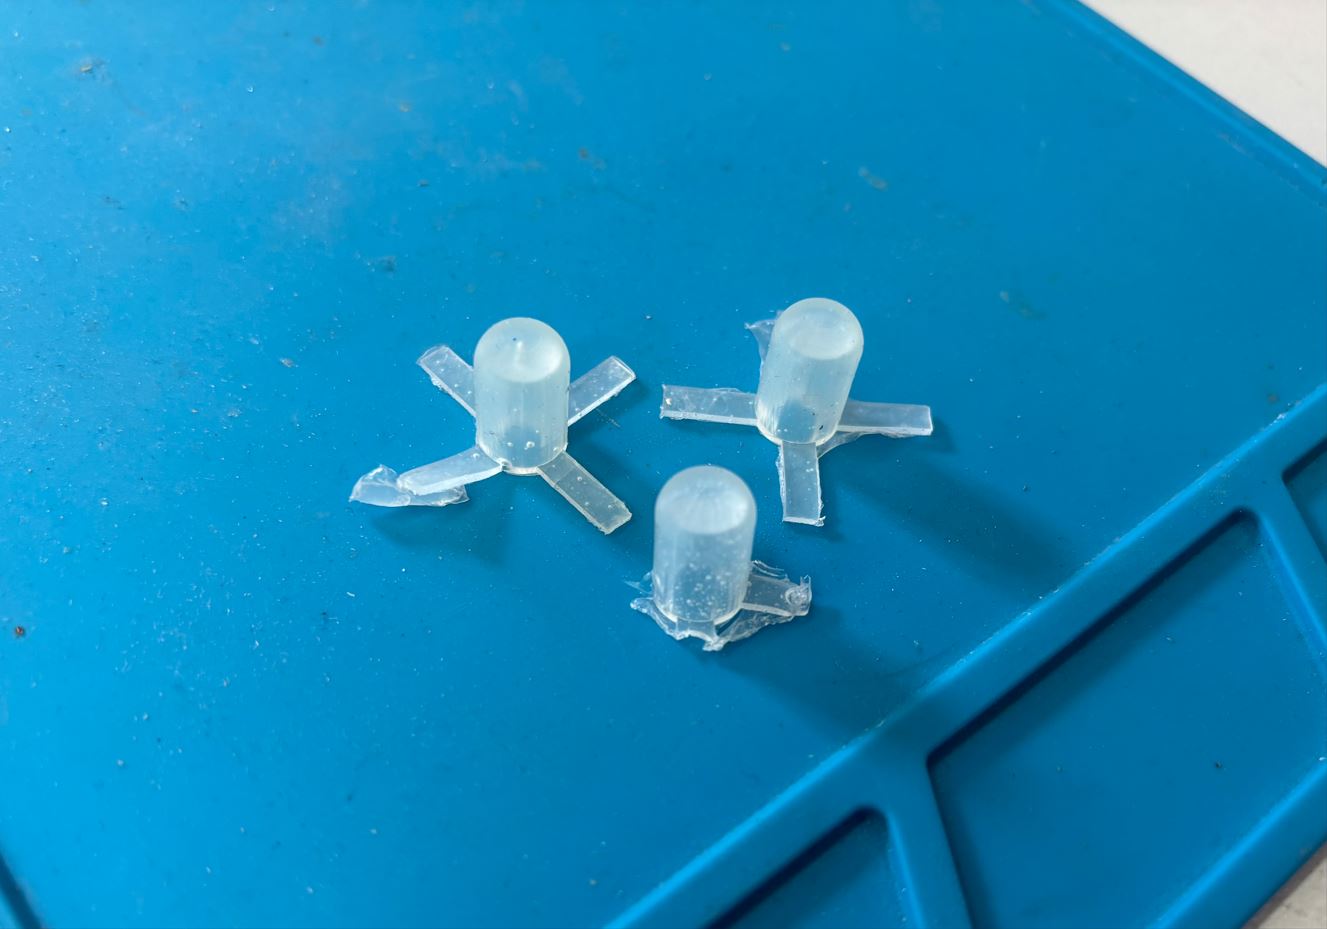
Po úspěšném vyjmutí z formy jsem kancelářskými nůžkami zastřihnul okraje a odstranil zbytky silikonu z odtokových kanálků. After successful removal from the mold, I trimmed the edges with office scissors and removed the silicone residue from the drainage channels.
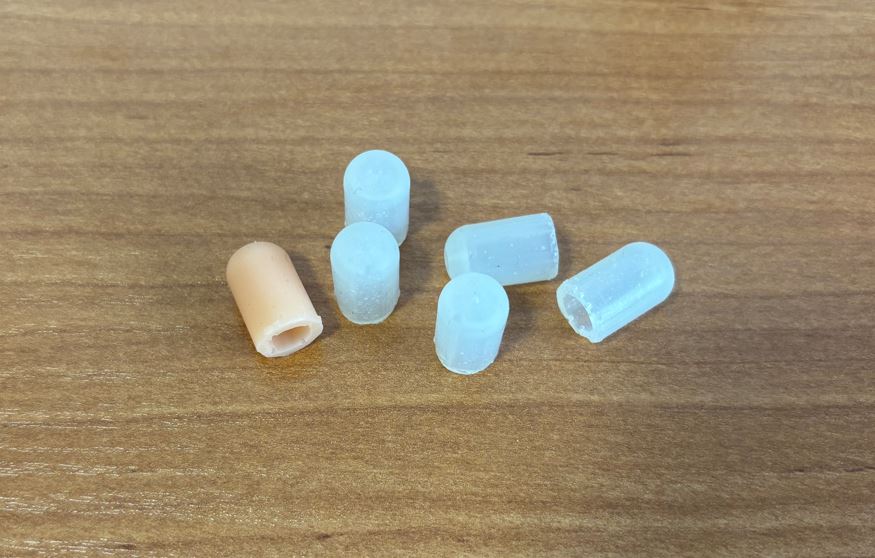
Průměr části nohy hexapoda, na kterou se návlek navléká, jsem záměrně navrhl o milimetr větší, než je vnitřní průměr botičky. Díky tomuto přesahu a tření návleky na nohách robota drží i bez použití lepidla. The diameter of the hexapod leg part onto which the sleeve is slid was deliberately designed a millimeter larger than the inner diameter of the shoe. Thanks to this interference and friction, the sleeves stay on the robot's legs even without the use of glue.
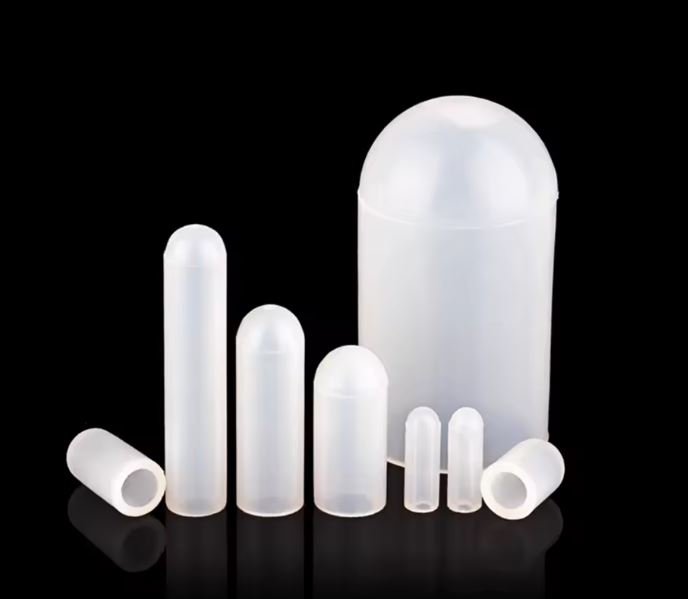
Bohužel se ukázalo, že jsou botičky příliš měkké a velmi snadno se deformují. Noha se tak po došlápnutí může v bodě kontaktu s podložkou mírně vychylovat, což by vnášelo nepřesnosti do výpočtů inverzní kinematiky. Zároveň se na nich již po krátkém testování chůze objevily známky opotřebení. Dočasně proto využiji návleky pořízené na AliExpressu a v budoucnu si pravděpodobně odliji nové z tvrdšího silikonu. Unfortunately, the shoes turned out to be too soft and they deform very easily. The leg can therefore deflect slightly at the point of contact with the ground after stepping, which would introduce inaccuracies into the inverse kinematics calculations. At the same time, signs of wear appeared on them after only a short walking test. Therefore, I will temporarily use sleeves purchased on AliExpress and in the future, I will probably cast new ones from harder silicone.